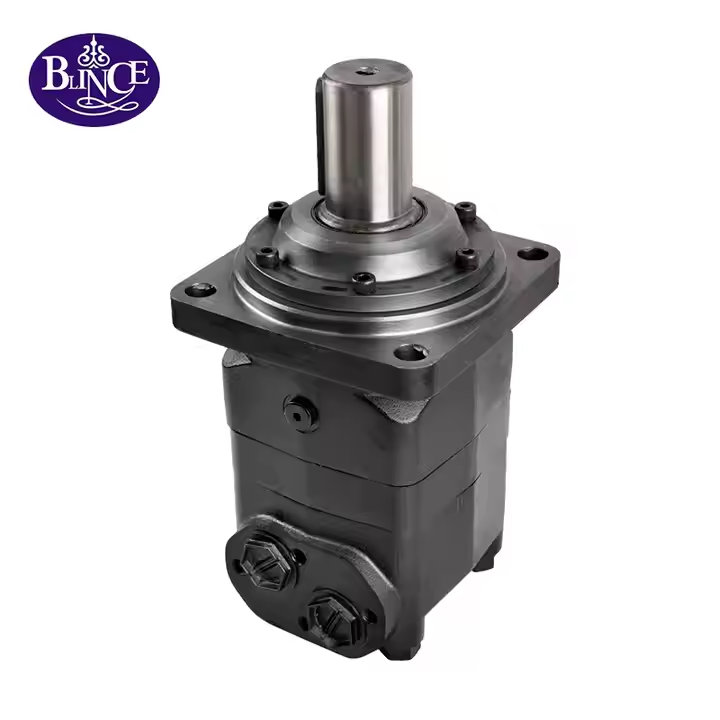
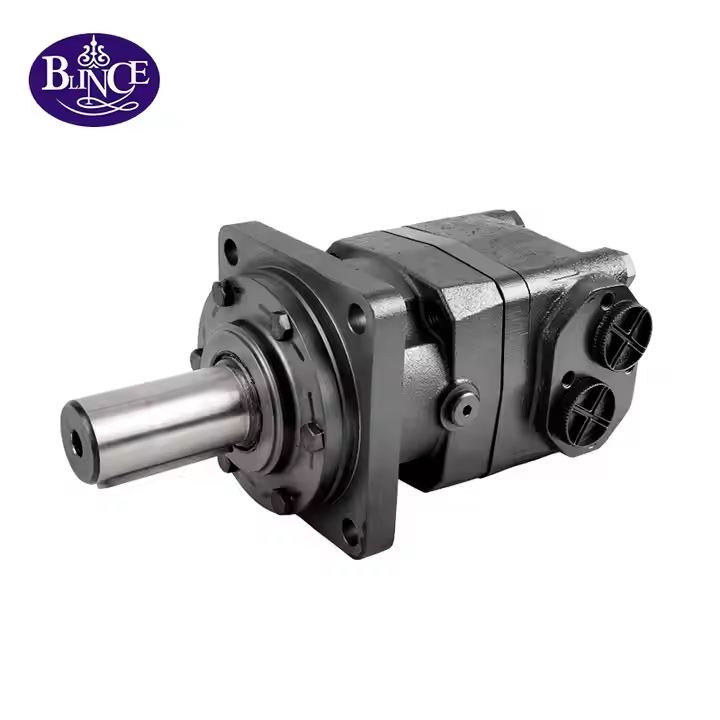
OMV বৃহৎ বিচ্যুতি মটৰ তুলনা
অ'এমভি মটৰসমূহে আউটপুট ব্যৱস্থাত টেপাৰ ৰোলাৰ বেয়াৰিঙৰ সৈতে এটা জেৰ'লাৰ গিয়াৰ চেট আৰু ডিস্ক ফ্ল' বিতৰণৰ সংমিশ্ৰণ ঘটায়। বৃহৎ বিচ্যুতিৰ পছন্দই প্ৰবাহৰ চাহিদা আৰু গতিৰ লগতে টৰ্কও সলনি কৰে, যাৰ ফলত প্ৰকৃত অপাৰেটিং পইণ্টটো নিৰ্বাচনৰ কেন্দ্ৰীয় হৈ পৰে।
OMV মডেলৰ তথ্য
| মডেল |
বিচ্যুতি cm3/rev |
অবিৰত চাপৰ পাৰ্থক্য MPa |
অবিৰত টৰ্ক N m |
সৰ্বোচ্চ অবিৰত গতি rpm |
| অ’এমভি ৩১৫ |
333 |
20 |
920 |
510 |
| অ’এমভি ৪০০ |
419 |
20 |
1180 |
500 |
| অ’এমভি ৫০০ |
518 |
20 |
1460 |
400 |
| অ’এমভি ৬৩০ |
666 |
18 |
1660 |
320 |
| অ’এমভি ৮০০ |
801 |
16 |
1880 |
250 |
| অ’এমভি ১০০০ |
990 |
14 |
2015 |
200 |
তালিকাভুক্ত বিন্যাসসমূহৰ বাবে কেটেলগ সীমা প্ৰযোজ্য। সৰ্বোচ্চ গতি, টৰ্ক আৰু চাপ পৃথক সীমা আৰু ই একেলগে চলোৱা বিন্দু নহয়।
OMV 400 আৰু OMV 630 তুলনা কৰা
OMV 400 ত 419 cm3/rev, 20 MPa অবিৰত চাপৰ পাৰ্থক্য, 1180 Nm অবিৰত টৰ্ক আৰু 500 rpm সৰ্বোচ্চ অবিৰত গতিৰ তালিকা দিয়া হৈছে। OMV 630 ত 666 cm3/rev, 18 MPa, 1660 Nm আৰু 320 rpm তালিকাভুক্ত কৰা হৈছে। তুলনাই দেখুৱাইছে যে কিয় বিচ্যুতি, চাপ আৰু গতি একেলগে পঢ়িব লাগিব।
নিৰ্বাচিত মডেলৰ তথ্যৰ সৈতে উদ্দেশ্যপ্ৰণোদিত চলা গতিত প্ৰয়োজনীয় টৰ্ক তুলনা কৰক। বৃহৎ বিচ্যুতিৰ ফলত লক্ষ্য গতিৰ বাবে প্ৰয়োজনীয় প্ৰবাহ সলনি হয়; ই অবিৰত টৰ্কৰ সমানুপাতিক বৃদ্ধি স্থাপন নকৰে। নিৰ্বাচিত খাদ সংস্কৰণ আৰু অপাৰেটিং পইণ্টে এতিয়াও নিৰ্ধাৰণ কৰে কোনটো কেটেলগ তথ্য প্ৰযোজ্য।
OMV 400 ৰ বাবে প্ৰবাহ আৰু গতি
গণনা কৰা উদাহৰণ হিচাপে ধৰি লওক 60 L/min 419 cm3/rev বিচ্যুতিৰ সৈতে OMV 400 ত উপনীত হয়। আদৰ্শ মটৰৰ গতি হ'ল প্ৰবাহ x ১০০০ / বিচ্যুতি, ভলিউমেট্ৰিক ক্ষতিৰ আগতে ৬০ x ১০০০ / ৪১৯ = প্ৰায় ১৪৩.২ আৰ পি এম দিয়ে। এইটো এটা প্ৰবাহ অনুমান, জুখি উলিওৱা BLINCE পৰিৱেশন বিন্দু বা মটৰে সেই গতিবেগত ৰেটেড টৰ্ক প্ৰদান কৰিব পৰাৰ নিশ্চয়তা নহয়।
প্ৰকৃত গতি আৰু উপলব্ধ টৰ্ক অপাৰেটিং পইণ্ট, তেলৰ অৱস্থা আৰু মটৰৰ ক্ষতিৰ ওপৰত নিৰ্ভৰ কৰে। নিৰ্বাচন সম্পূৰ্ণ কৰিবলৈ প্ৰাসংগিক বক্ৰ, আৰম্ভণি তথ্য আৰু ইনলেট আৰু আউটলেট অৱস্থা ব্যৱহাৰ কৰক। যদি মেচিনটোক অতি কম গতিৰ প্ৰয়োজন হয় বা লোড দ্ৰুতভাৱে সলনি হয়, তেন্তে সেই কৰ্তব্যটো স্পষ্টভাৱে অনুসন্ধানত অন্তৰ্ভুক্ত কৰক।
OMV সংস্থাপন আৰু অৰ্ডাৰ দিয়াৰ তথ্য
| বস্তুৰ বিৱৰণ |
অনুসন্ধানৰ বাবে |
| খাদ |
OMV খাদ আলেখ্যন ব্যাস কি বা স্প্লাইন ব্যৱহাৰযোগ্য দৈৰ্ঘ্য আৰু বাহ্যিক লোডিং |
| মাউণ্টিং |
ফ্লেংগ ফৰ্ম পাইলট বল্ট পেটাৰ্ণ আৰু উপলব্ধ স্থান |
| তেলৰ বন্দৰ |
অনুমোদিত অংকনৰ পৰা সংযোগৰ ধৰণৰ অৱস্থান আৰু নলীৰ ক্লিয়াৰেন্স |
| উভতি আহি পানী নিষ্কাশন কৰক |
যোগান ধৰা মটৰৰ বাবে আউটলেটৰ চাপ আৰু নিষ্কাশনৰ ব্যৱস্থা |
| ডিউটি পইণ্ট |
প্ৰয়োজনীয় আৰম্ভণি টৰ্ক চলি থকা টৰ্ক গতি আৰু উপলব্ধ প্ৰবাহ |
কনভেয়ৰ, ব্ৰাছ বা ঘূৰ্ণনীয় সমাবেশৰ অনুসন্ধানৰ বাবে, মটৰটোৱে প্ৰত্যক্ষভাৱে সংযোগ কৰে নে বেল্ট, স্প্ৰকেট বা গিয়াৰবক্সৰ জৰিয়তে সংযোগ কৰে সেই বিষয়ে উল্লেখ কৰক। আউটপুট খাদত থকা বোজা আৰু ইয়াৰ অৱস্থান অন্তৰ্ভুক্ত কৰক। এইবোৰ মেচিন-ডিউটিৰ উদাহৰণ; প্ৰকৃত সংৰূপটো নিজৰ হাইড্ৰলিক আৰু যান্ত্ৰিক প্ৰয়োজনীয়তাৰ বাবে পৰ্যালোচনা কৰিব লাগিব।