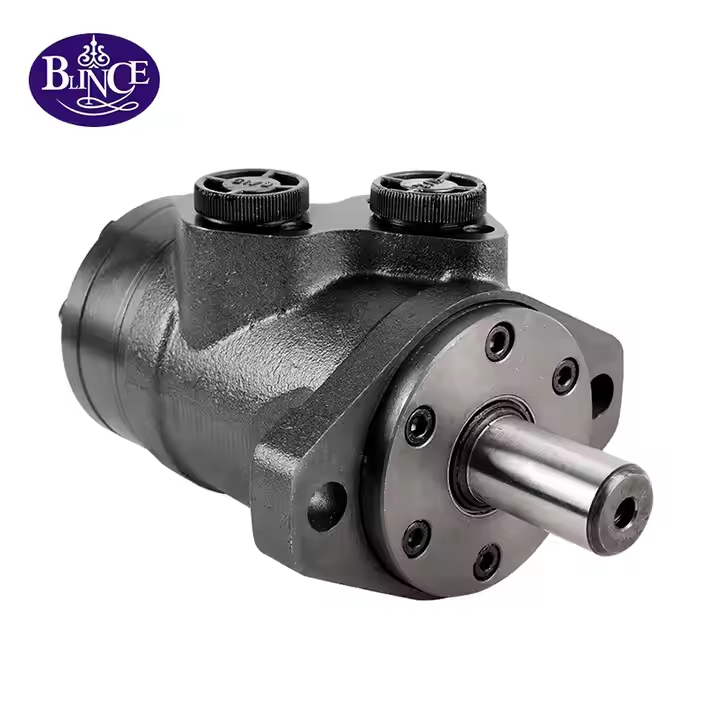
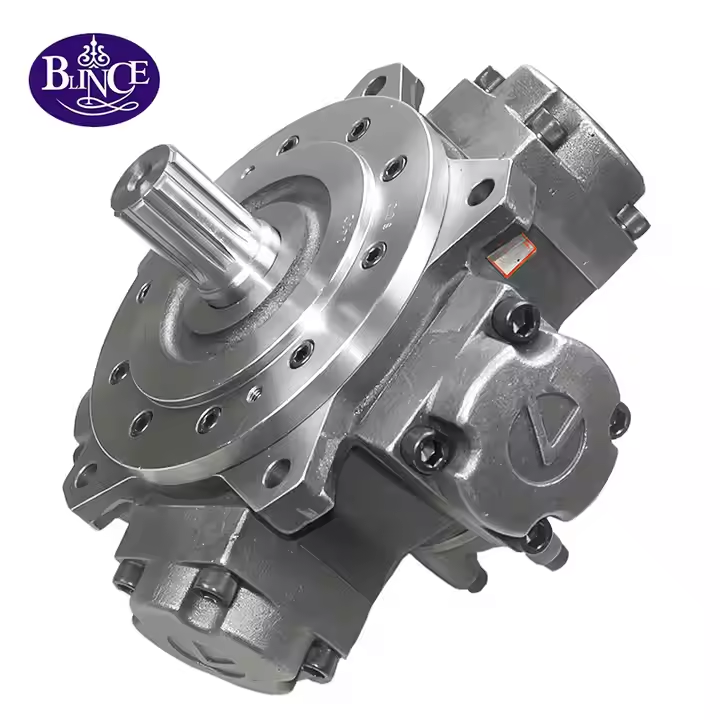
Sapa motor hidráulico ajlliwixa mä fundamental trade-off ukaniwa: mä entrada de potencia de fluido fijo (presión × flujo) ukatakixa, jilxatata desplazamiento ukaxa juk’ampi par ukhamaraki juk’a velocidad uñstayi, ukatxa jisk’achata desplazamiento ukaxa juk’a par ukhamaraki juk’ampi velocidad uñstayi. Akax janiw mä limitación de cualquier diseño particular ukhamäkiti — ukax mä consecuencia ukhamawa energía conservación ukataki.
Implicación práctica ukaxa motor selección ukaxa janiwa presión del sistema ukatxa capacidad de flujo ukatxa jaljatäkaspati. Mä ingeniero ukaxa mä motor ukarux purapat salida de par ukarjam uñt’ayi, jan chiqapar uñjasa, caudal requerido ukax bomba ukan capacidad ukan utjatapa ukat presión requerida ukax sistema ukan operativo nominal ukan utjatapa, ukax jan jark’ataw puesta en marcha ukanx jan walt’awinakamp jikxatasi.
Diseño de Motor Hidráulico Familias: Arquitectura, Trade-offs ukat Sobres de Operación ukanaka
Orbital (Geroler) Motores ukanaka
Kunjamsa Irnaqapxi
Mä motor orbital ukax mä conjunto de engranajes planetarios ukampiw apnaqasi, ukax mä rotor manqhankir n kisuni ukat mä engranaje anillo exterior n+1 kisuni. Kunjamatix líquido de alta presión ukax cámaras expansivas ukanakar phuqhantawayi, ukax lóbulos ukanaka taypin luratawa, ukax manqhankir rotor ukarux excéntrico ukham muyuntañapatakiw wayt’i. Aka movimiento orbital ukaxa eje rotación ukarux jaqukipatawa eje cardán jan ukaxa acoplamiento directo spline tuqi. Uka sarantañ, ch’amanchata naturaleza de la cámara de lóbulo phuqt’ayaña ukhamaraki ch’usa luraña mä salida de par relativamente suave — ukampirusa jach’a desplazamiento ukanxa, yaqhipa ondulación de par ukaxa inherente ukhamawa diseño ukanxa.
Pä Porting Uñakipañanaka
Kunjamatixa fluido hidráulico ukaxa sapa cámara de lóbulo ukaru pachaparu uñt’ayata ukaxa pä subcategorías motor orbital ukanaka qhanancharaki:
Distribución de disco ukaxa mä placa de válvula giratoria plana ukampiwa lurataraki, ukaxa sincronamente muyti engranaje conjunto ukampiwa sapa cámara de lóbulo ukarux alternanciamente conectar al entrada de alta presión ukhamaraki salida de baja presión ukanakampi. Aka lurawixa inherentemente autocompensador ukhamawa desgaste ukatxa kunatixa placa de válvula ukaxa cargada axialmente presión del sistema ukampi. Jupa Motor orbital Geroler Serie OMT ukaxa aka principio de distribución de disco ukampi apnaqaraki mä avanzado conjunto de engranajes Geroler ukampi lurata jach’a presión ukampi, configurable sapa variantes ukanakana multifuncional aplicación mayiwinakataki.
Jupa Motor orbital de distribución disco BMK2 ukax pachpa lógica de diseño ukaruw arkta ukatx geométricamente ukax serie Eaton Char-Lynn 2000 (104-xxxx-xxx) ukampiw kikipa, ingenieronakarux mä referencia cruzada directa ukaw sistemas ukanakatakix qalltanx uka plataforma ukar muyuntat lurasiwayi. Kunjamatixa Serie OMT, ukaxa apnaqatarakiwa mä avanzado Geroler engranaje conjunto ukampi disco distribución flujo ukampi ukhamaraki diseño de alta presión ukampi, configurable sapa mayni multifuncional operativo variantes ukataki.
Distribución de eje ukaxa rutas fluidos presurizados ukanakampi perforación ukanakampi eje de salida uksana pachpa, chhaqtayañataki placa de válvula ukatxa simplifica arreglo interno yaqhipa orientaciones de montaje ukataki. Jupa Motor orbital de distribución eje-distribución Serie OMRS ukaxa aka lurawimpiwa lurataraki. Ukax Eaton Char-Lynn S 103 serie ukar uñtasitawa ukatx mä conjunto de engranajes Geroler ukampiw uñt’ayasi, ukax automáticamente compensan desgaste interno ukanx jach’a presión ukanx — mantener confiable, suave rendimiento ukat jach’a eficiencia mä jach’a vida de servicio jan manual recalibración ukampi.
Sobre de Rendimiento ukatxa Limitaciones ukanaka
Motores orbitales ukaxa 15–800 rpm ukja velocidad ukanwa irnaqapxi, ukatxa desplazamiento ukaxa niya 50 cm³/rev ukhamaraki 400 cm³/rev ukjamawa configuraciones estándar ukanakana. Irnaqañ presión ukax modelo ukarjamaw mayjt’i — uka Motor de órbita Serie OMER ukaxa wali apnaqata circuitos excavadora ukhamaraki cargadora ukanakana 10,5–20,5 MPa continuo ukhama 27,6 MPa pico, mä sobre de presión ukaxa wakisiwa deber de fijación de construcción ukataki. Uka jach’a desplazamiento tukuyanxa, uka TMT V Series jach’a par motor orbital ukaxa 400 cm³/rev ukaru puriraki mä eje de salida splined 17 dientes ukampi, ukaxa churaraki kunaymana ch’amani jisk’a velocidad torque ukaxa wakisi grúa slewing, jach’a transportadoras, ukhamaraki tronco apnaqañataki janïra complejidad mecánica mä motor de pistón ukampi.
Limitación inherente de motores orbitales ukaxa velocidad mínima estable ukaxa juk’ampi jach’awa kuntixa motores de pistón radial ukanakaxa jikxatapki ukatxa, ukatxa ciclos de trabajo continuos de alta carga ukaxa juk’ampi junt’u sapa unidad de desplazamiento ukanxa diseños de pistón ukanakatxa. Deber intermitente ukatakixa requisitos de velocidad mínima moderada ukampi, aka limitaciones ukaxa aceptables trade-offs ukhamawa costo ukhamaraki compactez ventajas motores orbitales ukanakampi.
Aplicaciones características: circuitos de conducción de fijación de construcción, accionamientos de cabezal agrícola ukatxa pulverizador, accesorios de cubierta marina, accionamientos de línea transportadora, cabrestantes de manejo de materiales.
Motores de Pistón Radial ukaxa
Kunjamsa Irnaqapxi
Motores de pistón radial ukanakax walja pistón ukanakaruw wakicht’apxi — ukhampachax phisqa, suxta jan ukax llätunk — radialmente mä cigüeñal central jan ukax camring excéntrico ukar muyuntata. Mä arreglo de válvulas tiempoda (tipicom mä válvula de carrete jan ukax eje portado) sapa cámara de pistón ukarux secuencialmente suministro de alta presión ukat retorno de baja presión ukarux mayachthapi. Sapa pistón ukanxa fuerza de presión ukaxa cigüeñal ukanxa fuerza tangencial ukarjamawa turkakiptaraki, ukaxa relación geométrica pistón-cigüeñal tuqiwa, ukaxa muyuña uñstayi.
Kunatixa walja pistón ukanakaxa sapa kutiwa mä pachanxa parcial de potencia ukanxa, ukatxa aportaciones ukanakaxa fases ukhamawa taqpacha 360 grados de rotación ukanxa, ukatxa ukatxa salida de par ukaxa excepcionalmente suave. Aka suavidad ultra-baja velocidades ukanxa — mä característica janiwa yaqha tipo de motor ukanakampi chikachasiñakiti — motores de pistón radial ukanakaxa sapa mayniru wali askiwa directa-drive ukanakataki.
Serie LD: Mä Modelo Estructurado ukan uñt’ayata
Jupa Motor de pistón radial Serie LD ukaxa aka producto familiar ukatakixa fundamento de ingeniería ukawa. Ukax mä jach’a hierro fundido ukamp luratawa ukatx ISO 9001 ukat CE certificación ukampiw apt’ata, Serie LD ukax mä jach’a sobre de desplazamiento, presión ukat velocidad ukanakaruw uñt’ayi phisqa distintas variantes de modelos ukanakampi — sapa maynix optimizadas para un segmento diferente del espacio de aplicación de pistón radial:
Jupa LD6 motor de pistón radial ukaxa 315 bar ukjamawa ukatxa luratarakiwa cíclico choque-carga ukanakampi: grapples de tronco, circuitos de cubo de excavadora, ukhamaraki conductores de fijación de cargador kawkhantixa akatjamata phuqhata carga — janiwa estado estable ukanxa — ukaxa condición de deber definidora.
Jupa LD2 motor de pistón radial ukax mä jach’a velocidad utilizable ukarux mä sobre de instalación compacto ukan nayrar sartayi, ukax circuitos de columpio de excavadora ukat posiciónes del motor de rueda de cargador ukanakatakix wali askiwa kawkhantix embalaje ukan jark’awinakax chiqpach ingeniería ukan jark’awinakapawa, janiw preferencias ukanakakiti.
Jupa LD3 motor de pistón radial ukaxa 16–25 MPa ukjamawa presión continua nominal ukampi 30–35 MPa ukjama capacidad pico ukampi 300–3.500 rpm ukjama velocidad ukampi. Ajllit modelonakax 30 rpm ukjat juk’ampiruw rotación estable ukarux mantenipxi — brezo de conducción directa ukat aplicaciones de slewing ukanakarux jan caja de cambios ukar jisk’achañampiw ch’amanchapxi, ukax calificaciones de presión continua ukanx askiwa instalaciones industriales fijas ukanakar mayiñatakiwa.
Jupa LD8 motor de pistón radial ukaxa jilxatiwa velocidad operativa ukaxa 200–3.000 rpm ukjakama, yaqhipa configuraciones ukanakampixa sostene la rotación estable 20 rpm ukjakama. Uka FSC, CE, ISO 9001:2015, ukhamaraki SGS certificaciones ukanakaxa documentación mayiwinakaruwa uñakipapxi procesos internacionales de compras de proyectos ukanakana lurawi, quqa uywaña, ukhamaraki infraestructura ukanakana.
Jupa LD16 motor de pistón radial ukaxa LD familia ukaruxa muyuntiwa pachpa arquitectura multipistón de hierro fundido ukampi ukhamaraki mä paquete de certificación phuqhata (FSC, CE, ISO 9001:2015, SGS), ukaxa luratarakiwa mayachañataki maquinaria OEM ukaru destinadas exportación qhatunakaru ukhamaraki riguroso suyt’awinaka certificación ukampi.
Walja diseños de pistón radial ukanakax perfiles de aplicación ukanakaruw uñakipapxi, ukax sobre Serie LD ukan anqäxaparuw jaqukipata:
Jupa IAM motor de pistón radial ukaxa propósito-ingeniería ukampi luratawa slewing, winching, minería, marina, ukhamaraki sistemas de accionamiento directo industrial jach’a — pachanakanxa kawkhantixa par suave ukanakaxa ultra-baja velocidades de eje ukatxa jaya intervalos de servicio sin cuidados ukaxa qhananchatawa requisitos ukatxa janiwa munata lurawinakatakiti.
Jupa BMK6 multi-émbolo motor de pistón radial ukaxa walja émbolos ukanakampiwa mä hierro fundido ukana manqhana apnaqi, ukaxa mä suma ukhamaraki ch’amani mistuwi churaraki operación industrial pesada sostenida ukanxa. Uka walja émbolos ukan arreglopax asegura mínima variación de par ukax taqpach revolución del cigüeñal tuqi.
Jupa ZM motor de pistón radial ukaxa pistón radial lurawimpiwa mä factor de forma compacto ukana churaraki, ukaxa aplicaciones de retrofit ukatxa maquinas ukanakaru askichi kawkhantixa restricciones de volumen de instalación ukaxa jani ukaxa arquitectura de pistón radial ukaruxa jark’aqaspawa.
Jupa NHM compacto motor de pistón radial ukaxa mayachasiwa jach’a salida de par ukampi mä jisk’achata perfil exterior ukampi, chiqapa askichi constreñimiento de envasado ukaxa wali uñt’atawa modernas diseños de máquinas ukanxa kawkhantixa densidad de par ukaxa munaski ukaxa jilxatiwa volumen de instalación utjki ukatxa.
Jupa HMC motor de pistón radial ukaxa juk’ampi compacto jach’a par variante ukhamawa circuitos de conducción de maquinaria pesadas ukanakatakixa kawkhantixa motores de perfil estándar ukanakaxa janiwa físicamente uñakipatakaspati.
Aplicaciones características: maquinaria de procesamiento forestal, transportadores mineros subterráneos, parabrisas de anclaje offshore, accionamientos de elevadores de grúas, equipos de perforación de túnel, taladros de taladro giratorio, empujadores de barcos, motores de ruedas de accionamiento directo jach’a k’añaskunakanxa.
Motores de engranajes ukan virtudes ukanakax qhana ukat simplicidad ukanakawa: juk’a partes movibles, servicio directo, tolerancia moderada contaminación, capacidad de velocidad alta nominal, ukat perfil de costo ukax pistón ukat orbital alternativas ukanakat wali jisk’akiwa. Jupanakan limitación ukax ukhamarakiw qhana: niya 100–200 rpm ukjat juk’ampiruw motores de engranajes ukanakax jach’a ondulación de par ukat junt’u uñstayapxi, ukat chiqpach LSHT deber ukatakix janiw askïkiti.
Jupa GM5 Series motor de engranajes ukaxa mä jach’a lurawi motor de engranajes ukaxa luratawa demandante transmisión de potencia sistemas hidráulicos ukanakana ukaxa munasiwa eficiente, estable medio-deber continuo salida ukaxa mä gama de aplicaciones industriales ukhamaraki móviles ukanakana. Sistemas móviles ukhamaraki industriales ukanakatakixa wali ch’amampi, mäki lurawimpi, ukhamaraki instalación flexibilidad ukanakampi, ukaxa... Motor de engranajes de Serie Grupo Externo ukaxa mä compacto, confiable, costo-efectivo solución ukampiwa chiqapa geometría de montaje ukampi.
Maquinaria ukatakixa presupuestos de peso estricto ukampixa, uka CMF Series compacto motor de engranaje ukaxa mä k’achachata, jach’a velocidad diseño lurata jank’aki transitorio jaysañataki ukhamaraki ch’amani sarantañataki — mä combinación ukaxa wali askiwa sistemas auxiliares de vehículos ukhamaraki equipos móviles ukanakataki kawkhantixa masa directamente afectan dinámica de máquinas.
Aplicaciones características: accionamientos de ventilador de refrigeración, accionamientos de bomba auxiliar, sistemas de pulverizador agrícola, accionamientos transportadores de luz, circuitos de despegue de potencia de vehículos, sistemas auxiliares de equipos móviles.
Viaje Motores ukax mä jach’a uñacht’äwiwa
Ingeniería ukaxa Unidad de Propulsión Todo en Uno ukankiwa
Mä motor de viaje ukax mä montaje integrado ukawa, ukax ingeniero ukhamawa, mä específico jan walt’äw askichañataki: kunjamas mä maquina de rastreado jan ukax ruedas ukax confiablemente impulsar en la entorno hostil en el sitio activo de trabajo. Solución ukax kimsa componentes — motor hidráulico, caja de cambios planetarias multietapa ukat freno de estacionamiento hidráulico liberado (SAHR) aplicado por resorte — mä sapa unidad sellada ukar mayachthapi.
Jupa MS Series integrado motor de viaje ukaxa churaraki hierro fundido durabilidad, reducción planetaria integrada, freno automático de estacionamiento SAHR, ukhamaraki certificación FSC, CE, ISO 9001:2015, ukhamaraki SGS — phuqañataki documentación suyt’awinaka OEM aljirinakataki jach’a uraqpachana maquinaria exportación qhatunakanxa, mä mara garantia estándar ukampi.
Aplicaciones características: excavadoras rastreadas de todas las clases de tamaño, cargadores de pista compactas, mini-excavadoras, máquinas de patineta, portadores agrícolas pistas de goma, carro inferior de grúas móviles.
Motores slew — motores oscilantes satarakiwa — mä conjunto de demandas de ingeniería uñacht’ayi, ukaxa cualitativamente mayjawa aplicaciones estándares de accionamiento giratorio ukanakatxa. Motor ukax mä jach’a masa giratoria (walja kutix 5.000–30.000 kg jan ukax juk’ampi, inercia giratoria sustancial ukamp) suma samart’añat ch’amanchañapawa, sustentar controlado constante slewing contra el carga de viento y inercia de carga suspendida, ukat desacelerar a un parada precisa sin sobresalto — taqi ukanakx apnaqañkamaw cojinete radial ukat axial combinado cargas ukanakaxa geometría de anillo de slewing ukampi chika luratawa.
Jupa OMK2 Serie slew motor ukaxa apnaqiwa mä estator columna-montado ukhamaraki configuración rotor ukaxa mä confiable rendimiento uka carga cíclica ukhamaraki condiciones de choque inercial ukanakampi. Hierro fundido lurawixa mantiwa estabilidad dimensional esencial ukhama jaya pacha alineación de rodamientos mä sistema de accionamiento ukanxa millones de ciclos de columpio ukanaka apthapiwi operativo jakäwipanxa.
Aplicaciones características: excavadora superstructura swing drives, mecanismos móviles de rotación grúa, puerto ukhamaraki portal grúa slewing, plataformas de cargador nudillo-boom, mesas giratorias de plataformas de taladro offshore, barco cubierta grúa rotación.
Marco de Decisión de Ingeniería: Chiqapa Motor Hidráulico ukanaka ajlliña
Uka Paqallqu Parámetro Especificación Lista ukaxa
Motor hidráulico ajlliwixa paqallqu variables optimización jan walt’awiwa. Kawkïr variable ukar saltañax mä motor subtamaño (sobrecalentamiento, juk’a jakäwi) jan ukax mä jach’a motor (desperdicio de costos, control de velocidad jan wali jisk’a carga ukan) uñstayi.
1. Par de salida continua (Nm) — Par ukaxa motor ukaxa normal operación ukanxa sustintañapawa. Winchas ukanakatakixa: T_cont = (tensión de línea nominal × radio de tambor) ÷ eficiencia de tren de transmisión. Herramientas giratorias ukanakatakixa: T_cont = resistencia de corte × radio efectivo.
2. Par de salida pico (Nm) — Qalltaña pachana, carga de impacto, jan ukaxa condiciones de estancamiento ukanaka pachana jach’a par. Jilapachaxa 1,5–3× ukaxa sarantaskakiwa luraña yänakataki; 1.2–1,5× ukhama ch’amanchawi industrial ukanakataki.
3. Velocidad máxima del eje (rpm) — Jach’a velocidad de rotación motor ukaxa puriniwa normal operación ukanxa, ukhamaraki jani carga ukanakampi.
5. Presión neta del sistema (barra) — Válvula de alivio operativo ukana utt’ayata menos línea de retorno retroceso-presión menos caso drenaje retropresión. Akax diferencial de presión chiqpachanx motor uksanx utjiwa par uñstayañataki.
Contexto Global de Mercado: Especificación Regional ukatxa Contrataciones uka tuqita amuyt’awinaka
Especificación motor hidráulico ukaxa janiwa vacío ukanxa utjkiti. Uka medio regulatorio, sectores dominantes de la industria, condiciones ambientales, ukhamaraki características de la cadena de suministro sapa mercado geográfico ukaxa taqpachawa uñacht’ayi kunatixa juk’ampi wakiskiri motor selección ukhamaraki sourcing.
Norteamérica uksanxa
Markachirinakax tukusiñ apnaqapxi — lurawi, yapuchäwi, quqanak uywañ, ukhamarak servicios de campo petrolero — motores brida SAE ukanak mayiwiruw irpxaruwayi, sujetadores UNC/UNF ukat ejes spline SAE ukanakamp taqi segmentos de equipos ukanakan. Ingeniería frío-clima ukax chiqpach jark’awiwa: Canadá markan norte uksan territorionakapanxa, Alaska ukat jach’a altitud estados estadounidenses ukanakanx motores hidráulicos ukanakax −40°C ukjatx atiniskañ qalltañapawa, kawkhantix aceite ISO VG 46 ukax tunka kutiw viscosidad ukaniwa, operativo-temperatura ukan valorapat sipansa. Motores especificar jan chiqapar uñjasa adecuación de flujo de arranque frío ukaxa mä jan walt’awiwa comisionado uka qhatunakanxa. Marka CE ukax juk’ampiw munasispa Canadá markan qhathupar mantañataki, marcos de comercio norteamericano armonizado ukanakampi.
Europa markanxa
Marka CE ukax Directiva de Maquinaria de la UE (2006/42/CE) ukat Directiva de Equipos de Presión (2014/68/UE) ukarjamaxa, mä requisito legal ukhamawa — janiw mä diferenciador competitivo ukhamäkiti jan ukasti mä condición mercado ukar mantañataki — taqi machaq maquinaria ukat equipos de presión ukanakatakix Europa markan qhathupar uñt’ayatawa. Reglamento de Ecodiseño de la UE ukax mä impulso regulatorio ukham sistemas de accionamiento hidráulico de mayor eficiencia ukar uñstayi, ukax taqpach eficiencia motora ukax mä criterio de especificación ukhamaw yaqhip segmentos industriales ukanx nayrïr kuti. Mar del Norte ukat Noruega markan plataforma continental offshore ukan mayiwinakapax DNV GL jan ukax Lloyd’s Register clase sociedad ukan apsuwipampiw munasispa, ukatsti CE ukan chimpuntawipampi. ISO métrico sujetadores ukatxa DIN/ISO montaje bridas ukaxa universal ukhamawa suyunxa.
Asia Sur-Oriental ukat Oceanía ukanakanwa
Malasia ukat Indonesia markanakan aceite de palma ukanakax lurasi, Indonesia, Filipinas ukat Papúa Nueva Guinea uksanx carbón ukat metales bases ukanakax apsutarakiwa, ukat Vietnam, Tailandia, Indonesia ukat Australia uksanx jach’a qullqichasiwinak lurañax motor hidráulico ukanakan ch’aman mayiwiparuw puriyi. Aka suyunxa ingeniería ukan ch’amäki ukaxa gestión térmica ukawa: temperaturas ambientales 35–45°C ukanakaxa viscosidad de aceite hidráulico ukarux jisk’acharaki temperatura operativa ukanxa niveles ukanakaru kawkhantixa fugas interna del motor ukaxa wali jach’aruwa jilxati especificación de línea base fabricante ukatxa. Aka suyunxa sistema diseñadores ukanakaxa sapa kutiwa mä grado de viscosidad juk’ampi llamp’u uñacht’ayapxi (VG 68 VG 46 uksatxa) jan ukaxa capacidad de enfriamiento uksa yapxatapxi kunatixa motor fabricante ukana hoja de datos ukaxa uñacht’ayañapawa. ISO 9001 ukatxa certificación CE ukaxa contrato mayiwiwa jilpacha proyectos de infraestructura ukanakana qullqituqita multilateral jan ukaxa bilateral desarrollo ukanakampi.
Oriente Medio ukat África uksankirinaka
Estados del Golfo uksanx jach’a programas de infraestructura de petróleo ukat gas ukanakaw utji, Península Árabe ukat Norte de África uksanx planta de desalinización ukanakaw lurasi, ukatx África subsahariana uksanx jach’a programas de ingeniería civil ukanakaw motor hidráulico ukax aka suyunx mayi. Uka mayacht’asiwixa sinti junt’u pachana (55°C ukjakama anqäxa uñtatanakanxa), atmósferas costeras corrosivas, ukhamaraki contaminación de partículas de desierto ukanakaxa chiqpacha estrés uñstayi sello motor, cojinetes ukatxa revestimientos superficiales ukanakaru. Jach’a proyectonakanx contratistas EPC ukanakax taqpachanx ISO 9001, CE, ukat SGS certificación ukan qillqatanakap mayipxi, ukax material katuqañ uñakipañanx chikanchatawa. Repuestos ukanakax distribuidores regionales ukanakan utjatapax — janiw nayrïr aljasiñ chiqankkiti — mä factor critico ukhamawa walja maranakan operaciones ukat contratos de mantenimiento ukanakataki.
China ukat Asia Oriental uksankirinaka
China markan sector maquinaria industrial — uraqpachanx excavadoras, equipos agrícolas, maquinaria de elevación ukat automatización industrial ukanakan jach’a lurawipawa — motores hidráulicos ukanakatakix wali jach’a mayiwinak uñstayi, ukax CE, ISO 9001:2015 ukat certificación SGS ukanak apt’atawa, ukhamat documentación ukan mayiwinakap phuqhañataki, Europa ukat Norteamérica uksan importación qhathunakan. Jach’a OEM lurayirinakan alxañ amtanakax kimsa tuqitw irpata, mä sapa ordenan: lote-lote producción calidad, tiempo de entrega confiabilidad, ukhamarak técnica respuesta de la función de apoyo de ingeniería del proveedor. Japón ukat Corea del Sur uka markanakax industrias hidráulicas nacionales ukanakax wali nayrar sartatawa, JIS (Estándars Industriales Japoneses) ukax marco dominante ukhamawa, motores ukanakax normas locales ukar phuqhapxañapatakiw mayi, ukax walja kutiw mínimos internacionales ukanakat sipanx juk’ampi.
Ingeniería de Mantenimiento: Uka lurawinakaw Servicio Vida ukar uñt’ayi
Protocolo de Comisionado ukaxa mä juk’a pachanakwa lurasi
Nayrïr urux sum comisionado ukax juk’ampiw motor de servicio vida ukarux juk’amp ch’amancharaki, kuna acción de mantenimiento ukanak qhipat lurañat sipansa:
Pre-arranque fluido phuqt’ayaña: Janïra sistema presión ukampi kuna pistón jan ukaxa motor orbital ukanakaru uchañatakixa, motor caja ukaxa puerto de drenaje de caja tuqi q’uma aceite hidráulico ukampiwa phuqhantaña. Nayrïr presión ukan jan caja aceite ukamp t’ijt’añax cojinetes ukarux segundos ukjatx jan walt’ayiwa. Aka lurawixa sapa kutiwa ch’amanchata instalaciones de campo ukanakana ukatxa mä nayrïri lurawiwa nayraqata motor ukanakana jan walt’awinakapata ukaxa uñstiwa defectos de fabricación ukhama.
Caso drenaje retropresión uñakipaña: Línea de drenaje de caso ukaxa jan jark’ata reservorio hidráulico ukaru saratapa uñakipaña. Presión trasera 2–3 bar ukjata jilpacha puerto de drenaje caja ukanxa fuerzas de fluido hidráulico pasañapataki sello eje de salida ukatxa sello calidad ukatxa. Akax mä instalación pantjasiwiwa — janiw motoran jan walt’awipakiti — ukampis nayrïr horas de operación ukanx mä fuga de sello ukham uñacht’ayasi.
Verificación de alivio de presión: Chiqpach presión pico del sistema ukaxa mä transductor calibrado ukampiwa chiqanchaña qallta carga yant’awi pachana. Válvulas de alivio ukax tiempompix sarawayxiwa ukatx inas placa de nombre ukan valores ukanakat sipan juk’amp utt’ayatächispa. Mä motor rutinarjam uñjasax 15% sobrepresión ukax cojinete fatiga ukan jan walt’awinakapat tantacht’asi, mä tasa walja kutiw juk’amp jach’a kunatix diseño-vida predicción ukax uñacht’ayi.
Run-in periodo: Operar mä jisk’a velocidad ukhamaraki carga 10–15 minutos qallta qalltawimpi ukhamata permitir superficies internas de cojinete, sellos, ukhamaraki contactos de placa de válvulas ukanakaxa ikiñaru janïra exposición a condiciones de operación completa.
Mantenimiento ukax nayrar sartañapawa
Fluido q’uma apnaqaña: ISO 4406 líquido q’umachawi clase especificada ukaxa motor fabricante ukaxa mä requisito funcional ukawa, ukaxa cojinete ukatxa sello de fatiga jakäwi yatiyawimpiwa yanapt’ata. Típicos metas ukaxa 17/15/12 jan ukaxa juk’ampi suma motores orbitales ukatxa 16/14/11 jan ukaxa juk’ampi suma motores de pistón. Uka límites ukanakat sipanx juk’amp q’uma fluido ukanakax manqhan desgaste ukarux jank’akiw puriyi, ukax niya proporcional ukhamawa partículas ukanakan jakthapiwiparjama — mä motor ukan irnaqirix clase 19/17/14 fluido ukanx mä cuarto de vida de servicio ukaruw purispa, ukax fluido sum uñjat ukanx jikxataspawa.
Uñakipaña flujo de drenaje de caso: Medición de volumen de flujo de drenaje de caso en una condición de operación consistente (velocidad fija, carga fija) en intervalos de servicio regular ukaxa mä línea de tendencia uñstayi ukaxa uñacht’ayiwa manqhana desgaste nayra pachanakata janïra degradación de rendimiento externo ukaxa medible ukhama. Mä 20–30% ukja jilxatawi flujo de drenaje ukatxa línea base ukatxa uñacht’ayiwa jak’achasiña límites de desgaste; mä doble flujo de drenaje de línea base ukaxa uñacht’ayiwa motor renovación jan ukaxa reemplazo ukaxa jank’aki amtañawa.
Gestión térmica: Temperatura sostenida de aceite hidráulico 80°C ukjata jilaxa degradación oxidativa de aditivos de aceite uksaruwa puriyi ukatxa viscosidad uksa jisk’acharaki kunatixa cojinetes motores uksanxa película hidrodinámica grueso ukaxa mä mínimo ukata jisk’akiwa wakisi ukhamata metal-metal uksa tuqita jani contacto lurañataki. Uka temperatura de operación continua ukaxa constantemente 70°C ukjata jila ukhaxa, saphi causa (insuficiente capacidad de enfriamiento, temperatura ambiente sobre la suposición de diseño, pérdida de eficiencia de la bomba generando exceso de calor) ukaxa uñjatarakiwa janiwa normal ukhama katuqañakiti.
Disciplina thaya qalltaña: Condiciones ambientales sub cero uksanxa, nayrïri minutos de operación ukaxa thaya, jach’a viscosidad aceite ukampiwa estadísticamente juk’ampi riesgo periodo ukhamawa cojinetes ukanakaru jan walt’ayañataki taqi kasta motor ukanakana. Mä tiempo de calentamiento inactivo 5–10 minutos jisk’a carga ukanxa aceite temperatura ukaxa jilxatañapataki, viscosidad ukaxa jilxatañapataki, ukhamaraki manqhana ch’amanchawixa dimensiones operativas ukaru puriñapataki janïra taqpacha carga ukampi uchatäkipana.
Funcionalmente significativos certificaciones ukaxa akanakawa: ISO 9001:2015 (mä sistema de gestión de calidad documentado ukampi chikachasiñawa kimsïri auditoría ukampi — wakiskiri producción consistencia ukampi); Marka CE (legalmente UE qhathur mantañatakix wakisiwa, documentación técnico de archivos ukat conformidad uñakipañamp chikancht’atawa — janiw autodeclaradas equipos de presión ukatakix yaqhip límites ukanakat jila); DNV GL / Lloyd’s Register / ABS clase sociedad ukan apsutapa (chiqpach diseño uñakipañamp tipo yant’añampiw sociedad de clasificación ukan uñt’ayasi — quta ukhamarak quta tuqin apnaqañatakix wali askiwa). Técnicamente juk’ampi vinculante ukampis comercialmente wali wakiskiri: SGS uñakipaña (lote específico yant’awinak chiqanchañataki, janiw sistema de calidad ukax sarantaskikiti — sapa mayni envío uñakipañatakix wali askiwa); Certificación FSC (norma de cadena de custodia de gestión forestal, ukaxa yaqhipa equipos forestal aljirinakatakixa wakisiwa). Sapa kutiw chiqpach certificado qillqatanakax mayiñama, kuna urus apsutäni, alcance ukat certificación cuerpo ukan detalles ukanakampi — mä logotipo ukaw mä hoja de datos ukanx janiw certificación ukhamäkiti.
Q6: ¿Kuna saphinakas motor hidráulico ukan jan walt’awipatx juk’amp uñt’ata, ukat kunjamas uñt’ayasi?
En aproximado orden de frecuencia a través de datos de servicio de campo: (1) Desgaste inducido por contaminación — jach’a jakthapiwi partículas ukaxa jank’aki puntuación de superficies internas; diagnosticado análisis de petróleo ukatxa jilxatata tendencia de flujo de drenaje de casos ukanakampi. (2) Sobrepresión sostenida — válvula de alivio ukax sinti jach’a utt’ayatawa jan ukax jan walt’ayata; diagnóstico ukaxa medición de presión calibrado ukampiwa carga ukanxa. (3) Degradación térmica — sinti operativo temperatura adelgazamiento aceite ukata jisk’a viscosidad mínima; uñt’atarakiwa sapa kuti temperatura uñakipañampi. (4) Thaya qalltaña jan walt’awinaka — jach’a viscosidad thaya aceite manq’atjama cojinetes nayrïr presión ukanxa thaya pachanakanxa; diagnóstico por análisis de cojinete uñacht’ayiwa jan walt’awinakaxa concentrados nayrïri mä qawqha milímetros de superficie de correr. (5) Caso drenaje trasero-presión — eje sello jan walt’ayata instalación pantjasiwi tuqita; nayrïr horas de operación ukanx fugas de sello de eje externo uñjkañamp uñt’atawa. Aislamiento metódico de fallas — presión del sistema, presión trasera, temperatura, ukhamaraki fluido q’umañapataki janïra motor ukar juchañchkasaxa chiqanchaña — janiwa motores servicioables ukanaka mayjt’ayañakiti ukatxa chiqpacha saphiru chhaqhayaña.
Q7: ¿Kunjamsa temperatura ambiente operativa ukaxa motor hidráulico ajlliwiru ukhamaraki sistema diseño ukarux jan walt’ayi?
Temperatura ambiente ukaxa nayraqatax ajlliwiruw jan walt’ayi, ukax viscosidad de aceite hidráulico ukaruw ch’amancharaki. Aka aceite ISO VG 46 ukjamaraki viscosidad ukaxa niya 46 cSt ukjamaraki 40 °C ukjamaraki niya 7 cSt ukjamaraki 100 °C ukjamaraki. Uka aceite de entrada del motor ukaxa sapa kutiwa 70°C ukjata jila (común en climas tropicales jan ukaxa sistemas jach’a cargados ukanakana janïra suma thayt’ayañampi), viscosidad ukaxa umbral 15–20 cSt ukjaruwa puriraki kawkhantixa películas de rodamientos internos ukanakaxa t’unjañ qalltaraki. Ukaxa fugas internas ukanaka jilxatayaraki, eficiencia volumétrica uksa jisk’acharaki, ukatxa mä pachana desgaste uksa jank’aki puriyaraki. Diseñadores de sistemas ukanakax jach’a temperatura ambiente ukan suyunakanx (Asia Sur-Oriental, Oriente Medio, África subsahariana) sapa kutiw ukax askichapxi, ISO VG 68 aceite ukar uñt’ayasa, aceite-a-aire jan ukax aceite-a-uma refrigeración ukar yapxatasa, ukatx motor continuo ukar 10–15% ukjam derate. Thaya pachanxa, jan walt’awixa mayjt’ayatawa: thaya, thiya aceite ukaxa manqhana flujo ukarux jark’aqi ukatxa thaya qalltawi pachanakanxa cavitación uñstayaspawa, ukaxa protocolos de calentamiento ukawa wakisi janïra cargas de trabajo ukanaka uchañkama.
Q8: ¿Kuns chiqapar uñjañaja janïr tipo de fluido hidráulico ukar mayjt’ayañkamax mä sistema ukanx motores hidráulicos ukanakax utjki ukanakampi?
Tipo de líquido hidráulico mayjt’ayañatakixa — aceite mineral ukata nina naktayañataki, jan ukaxa petrolero ukata éster biodegradables ukaru — pusi yänaka chiqapa uñakipaña wakisi janïra mayjt’ayaña lurañataki: (1) Sello compatibilidad — nitrilo (NBR) sello ukaxa janiwa fluidos de éster poliol ukampi jani ukaxa yaqhipa ésteres de fosfato HFD ukampi chikachaskiti; chiqapa especificación elastómero sapa sello motor sistema ukanxa. (2) Manqhankir pata pata revestimientos — yaqhipa motores ukanakaxa manqhana uñtatanakaxa wali sumawa aceite mineral lubricación ukata; ésteres biodegradables ukaxa janiwa película de lubricación equivalente uka chiqanakanxa churakaspati. (3) Equivalencia de grado de viscosidad — nina naktayirinakaxa walja kutiwa mayja curvas de viscosidad-temperatura ukanipxi, aceite mineral ukata sipansa; chiqaparu uñjañataki ajlliri grado ukaxa viscosidad equivalente uñacht’ayi temperatura operativa ukanxa. . Pusi chiqanchawinakax lurayirin chiqanchawip mayi — manqhan compatibilidad ukan yatiyawipax janiw taqi modelos motores ukanakatakix taqin uñjkatax uñt’ayatakiti.