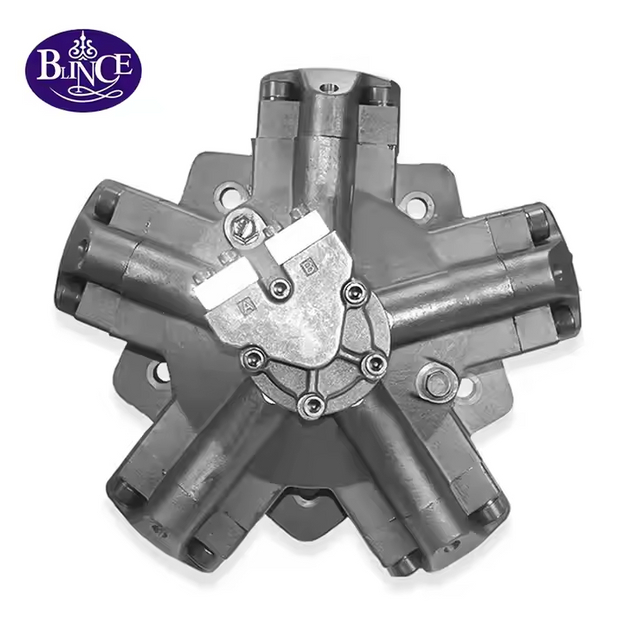
גודל לא תקין של המפעיל נושא השלכות תפעוליות חמורות באתר העבודה. גודל נמוך של יחידה מוביל לעצירה תכופה, טיפול בעומס לקוי וכשל מכני מוקדם במחזורי עבודה כבדים. גודל יתר גורם לבזבוז אנרגיה, ייצור חום מוגזם, וטביעות רגליים מגושמות שלא לצורך של המערכת שמקשות על ההתקנה. מתכנני מערכות ומהנדסי רכש חייבים לאזן כל הזמן דרישות עומס מכני עם כוח הידראולי זמין. אתה צריך לנווט פשרות מורכבות בין סוגי רכיבים, יעילות נפחית ומגבלות שטח פיזיות במכונה.
ציון המפעיל הסיבובי המדויק עבור היישום שלך דורש מסגרת שיטתית, הנדסית ראשונה. אתה לא יכול לסמוך על ניחושים כאשר אתה מתמודד עם עומסים כבדים ולחצים גבוהים. חישוב מומנט, מהירות ותזוזה מדויקת מבטיח שהציוד שלך פועל בצורה מהימנה במחזור העבודה הספציפי שלו ובתנאי הסביבה. מדריך זה מספק את נוסחאות היסוד והצעדים המעשיים הדרושים לבחירת האופטימלי מנוע הידראולי לפרויקט הבא שלך.
קשר מומנט ולחץ: מומנט המנוע עומד ביחס ישר ללחץ המערכת ותזוזה של המנוע; חישוב מדויק של ירידת הלחץ (Delta P) על פני המנוע הוא קריטי לגודל.
מהירות ודינמיקת זרימה: מהירות המנוע מוכתבת על ידי קצב זרימת הכניסה והתזוזה, אך חוסר יעילות נפחי (דליפה פנימית) יפחית את מהירות הפעולה בפועל תחת עומס.
בחירת HSLT לעומת LSHT: יישומים מכתיבים את בחירת הסיווג הבסיסית - מהירות גבוהה, מומנט נמוך (HSLT) לסיבוב מהיר ורציף, או מהירות נמוכה, מומנט גבוהה (LSHT) למיצוב כבד, בעל הנעה ישירה.
הורדת יעילות: חישובים תיאורטיים חייבים תמיד להיות מופחתים תוך שימוש בגורמי יעילות מכניים ונפחיים ספציפיים לתכנון המנוע (גיר, שבשבת או בוכנה) כדי להבטיח ביצועים בעולם האמיתי.
תוֹכֶן הָעִניָנִים
לְמַתֵג
משתני הליבה של בחירת מנוע הידראולי
הגדרת עקירה
תזוזה מייצגת את נפח הנוזל הדרוש לסיבוב שלם אחד של פיר הפלט. הוא משמש כמדד הבסיסי המקשר בין קלט הידראולי לתפוקה מכנית. מהנדסים מודדים בדרך כלל תזוזה באינץ' מעוקב לסיבוב (cir) או סנטימטר מעוקב לכל סיבוב (סמ'ק/סיבוב). תזוזה גדולה יותר מניבה מומנט גבוה יותר בלחץ נתון אך דורשת יותר זרימה כדי לשמור על מהירות מסוימת. כאשר אתה מפרק יחידה כושלת בשטח, אתה מגלה לעתים קרובות שתזוזה שצוינה בצורה שגויה הובילה למהירות יתר ולכשל מיסבים קטסטרופלי.
הבנת העקירה פירושה הכרה בגבולות הפיזיים של הקבוצה הפנימית המסתובבת. בין אם יש לך עסק עם כוכב ג'רוטור או קנה בוכנה צירית, החלל הפיזי שמתמלא בנוזל מכתיב את הביצועים הבסיסיים. אתה לא יכול להכריח יותר נוזל דרך היחידה ממה שתזוזה שלה ודירוג הסל'ד המקסימלי מאפשרים מבלי לגרום לקוויטציה חמורה או לנשוף אטמי פיר.
הבנת מומנט (התנעה, ריצה ועצור)
מומנט הוא כוח הסיבוב שנוצר על ידי המפעיל. מומנט התחלה מתייחס לכוח הנדרש לשבירת חיכוך סטטי ולהניע תנועה. מומנט ריצה הוא הכוח הדרוש לשמירה על תנועה רציפה תחת עומס. מומנט עצירה מתרחש כאשר העומס עולה על קיבולת המנוע, ועוצר את הסיבוב לחלוטין. היעילות המכנית יורדת משמעותית במהירויות נמוכות. תמיד תצטרך לחץ גבוה יותר כדי להשיג מומנט התחלה בהשוואה למומנט הריצה.
ביישומים תעשייתיים כבדים כמו כונני כננת או מסועים, מומנט התנעה הוא הפרמטר התובעני ביותר. עומס שדורש מומנט של 2,000 lb-in כדי להמשיך לנוע עשוי לדרוש 3,000 lb-in רק כדי לשבור חיכוך סטטי. אם תגדל את המערכת רק על סמך מומנט ריצה, המכונה תיעצר בעת ההפעלה. חשב תמיד את מצב העומס המרבי וודא שלחץ המערכת שלך יכול לספק את מומנט ההתנעה הנדרש.
קביעת מהירות פעולה (RPM)
דרישות היישום מכתיבות את מהירות סיבוב המטרה (RPM). מהירות זו מתייחסת ישירות לקצב הזרימה ההידראולית הזמינה, הנמדדת בדרך כלל בגלונים לדקה (GPM) או ליטר לדקה (L/min). אם המערכת שלך לא יכולה לספק זרימה נאותה, היחידה לא תגיע ליעד הסל'ד שלה. יעילות נפח גם משחקת תפקיד מרכזי, שכן דליפה פנימית מפחיתה את המהירות בפועל המושגת תחת עומס.
מהירות היא אף פעם לא מספר סטטי בהספק נוזלי. ככל שהעומס גדל, לחץ המערכת עולה, מה שמאלץ יותר נוזלים לעקוף את המרווחים הפנימיים. ההחלפה הפנימית הזו אומרת שה-RPM בפועל שלך תמיד יהיה מעט נמוך מהסל'ד התיאורטי שלך. טכנאי שטח משתמשים לעתים קרובות בטכומטרים כדי למדוד את ירידת המהירות הזו תחת עומס כדי לאבחן בלאי פנימי לפני שמתרחש כשל מוחלט.
לחץ תפעול ודלתא P
מפעילים סיבוביים פועלים על סמך הפרש הלחץ (Delta P) בין יציאות הכניסה והיציאה. אינך יכול להסתמך רק על דירוג לחץ המערכת המרבי. לחץ אחורי בקו ההחזרה מפחית את הלחץ האפקטיבי הזמין ליצירת מומנט. החסר תמיד את לחץ קו ההחזרה מלחץ הכניסה כדי לקבוע את הדלתא P האמיתית הפועלת לחישובי הגודל שלך.
שקול מערכת עם הגדרת שסתום הקלה של 3,000 PSI. אם קו ההחזרה דוחף נוזל דרך מסנן מגביל וזרימה ארוכה של צינור, ייתכן שיהיה לך לחץ גב של 300 PSI ביציאת היציאה. לחץ העבודה שלך בפועל (Delta P) הוא רק 2,700 PSI. אי התחשבות בלחץ האחורי היא שגיאת גודל נפוצה שגורמת לציוד עם ביצועים נמוכים באתר העבודה.
פָּרָמֶטֶר
הַגדָרָה
יְחִידַת מִידָה
השפעת שדה
תְזוּזָה
נפח נוזל לכל סיבוב
cir או cc/rev
קובע את דרישת הזרימה הבסיסית ואת קיבולת המומנט.
דלתא פ
לחץ כניסה מינוס לחץ יציאה
PSI או בר
מכתיב את המומנט בפועל שנוצר בפיר.
יעילות נפח
יחס של זרימה תיאורטית לממשית
אחוז (%)
גורם לירידת מהירות בעומסים כבדים עקב החלקה פנימית.
יעילות מכנית
יחס מומנט תיאורטי למומנט בפועל
אחוז (%)
דורש לחץ גבוה יותר כדי להתגבר על החיכוך הפנימי.
נוסחאות לגודל מנוע הידראולי שלב אחר שלב
חישוב מומנט נדרש
כדי לחשב מומנט תיאורטי, השתמש בנוסחה הסטנדרטית: מומנט (lb-in) = (לחץ x תזוזה) / (2 x π). זה מספק נתון בסיס. עליך להתאים פלט תיאורטי זה באמצעות דירוג היעילות המכאנית של סוג הרכיב שבחרת. הכפל את המומנט התיאורטי באחוז היעילות המכאנית כדי לקבוע את המומנט המועבר בפועל לפיר.
לדוגמה, אם החישוב התיאורטי שלך מניב 4,000 lb-in, אבל אתה משתמש ביחידת הילוכים עם נצילות מכנית של 80%, מומנט המוצא האמיתי שלך הוא רק 3,200 lb-in. אם העומס שלך דורש 3,800 lb-in, יחידה זו תיעצר. עליך להגביר את לחץ המערכת או לבחור יחידה עם תזוזה גדולה יותר.
חישוב המהירות הנדרשת וקצב הזרימה
קבע את קצב הזרימה הנדרש באמצעות נוסחה סטנדרטית זו עבור יחידות ארה'ב: קצב זרימה (GPM) = (תזוזה x RPM) / 231. חישוב זה נותן לך את הזרימה התיאורטית. עליך להתאים דרישה זו באמצעות דירוג היעילות הנפחית. חלק את הזרימה התיאורטית באחוז היעילות הנפחית כדי לקחת בחשבון את ההחלקה הפנימית ולקבוע את הזרימה בפועל המשאבה שלך חייבת לספק.
אם דרישת הזרימה התיאורטית שלך היא 15 GPM, וליחידה יש יעילות נפח של 90%, הזרימה הנדרשת בפועל היא 16.6 GPM (15 / 0.90). אם המשאבה שלך מספקת רק 15 GPM, המפעיל יסתובב לאט יותר מהסל'ד היעד שלך בעומס. תמיד גדל את המשאבה כדי להתאים את ההפסדים הנפחיים של המערכת כולה.
חישוב כוח סוס הידראולי (HP)
הערך את דרישות ההספק הכוללות באמצעות נוסחת כוח סוס הידראולית: HP = (GPM x PSI) / 1714. מדד זה עוזר לך לוודא שהמשאבה הראשית והמניע הראשי יכולים לתמוך כראוי במפעיל הנבחר. אם כוח הסוס המחושב חורג מהיכולת של יחידת הכוח שלך, עליך להתאים את פרמטרי המערכת שלך או לשדרג את המניע העיקרי.
חישובי כוח סוס חושפים את דרישות האנרגיה האמיתיות של המכונה שלך. יישום מהיר ובלחץ גבוה ישאב כוח משמעותי ממנוע הדיזל או המנוע החשמלי המניע את המשאבה. אם אתה מקטין את המנוע העיקרי, המנוע יתקע או שהמנוע החשמלי יכבה את הגנת עומס יתר התרמית שלו במהלך מחזורי עבודה שיא.
דוגמה לגודל עבד: תרחיש מעשי שלב אחר שלב
שקול להגדיר גודל של הכונן עבור מסוע צבירה כבד. פרמטרי היעד הם מהירות פלט נדרשת של 120 סל'ד, מומנט עומס ריצה נדרש של 4,500 lb-in, ולחץ מערכת זמין מרבי של 2,500 PSI (החשבון ללחץ האחורי).
חשב תזוזה תיאורטית: ארגן מחדש את נוסחת המומנט: תזוזה = (מומנט x 2 x π) / לחץ. (4,500 x 6.28) / 2,500 = 11.3 סיר.
החל יעילות מכנית: הנח יעילות מכנית של 85% עבור העיצוב הנבחר. תזוזה מותאמת = 11.3 / 0.85 = 13.3 סיר. אתה צריך יחידה עם תזוזה של 13.3 סיר לפחות.
חשב זרימה תיאורטית: קצב זרימה = (תזוזה x סל'ד) / 231. (13.3 x 120) / 231 = 6.9 GPM.
החל יעילות נפח: נניח יעילות נפחית של 90%. זרימה נדרשת בפועל = 6.9 / 0.90 = 7.6 GPM.
אמת את דרישות החשמל: HP = (7.6 GPM x 2,500 PSI) / 1714 = 11.08 HP. ודא שיחידת הכוח שלך יכולה לספק לפחות 12 HP ברציפות.
שימוש במחשבוני גודל אינטראקטיביים ודיאגרמות
נצל מחשבוני מומנט ומהירות מקוונים כדי להאיץ את תהליך התכנון. כלים אלה מאפשרים לך להזין משתנים ולראות את התוצאות באופן מיידי, תוך הפחתת שגיאות חישוב ידניות. השתמש בדיאגרמות סכמטיות אינטראקטיביות כדי לדמיין כיצד שינויים בלחץ ובזרימה משנים עקומות ביצועים. מחשבון הפניות מוצלב יוצא עם דפי מפרט יצרן כדי לאשר התאמה בעולם האמיתי.
בעוד שמחשבונים מספקים קו בסיס מוצק, הם אינם מביאים בחשבון גורמים סביבתיים כמו קור קיצוני המשפיע על צמיגות הנוזל או יעילות נפחית פוגעת בחום הסביבה. השתמש תמיד בניסיון שלך בשטח כדי להוסיף מרווחי בטיחות מתאימים לתפוקות התיאורטיות של המחשבון.
הערכת סיווגי מנוע הידראולי: HSLT לעומת LSHT
יישומי מהירות גבוהה, מומנט נמוך (HSLT).
יחידות HSLT פועלות בדרך כלל במהירויות העולה על 500 סל'ד, ולעתים קרובות מגיעות ל-3,000 סל'ד או יותר. מקרי שימוש נפוצים כוללים כונני מאווררים, כונני גנרטור ומשאבות מים צנטריפוגליות. יישומים אלה דורשים סיבוב מהיר ורציף ולא הרמה כבדה. הרכיבים הפנימיים מתוכננים להתמודד עם מהירויות סיבוב גבוהות ללא הצטברות חום מוגזמת או בלאי מסבים.
המגבלה העיקרית של עיצובי HSLT היא היעדר מומנט במהירות נמוכה. אם היישום שלך דורש מומנט גבוה בהנעה הסופית, תצטרך לשלב תיבת הילוכים מכנית. הוספת תיבת הילוכים מגדילה את טביעת הרגל הפיזית, מוסיפה נקודות תחזוקה ומציגה הפסדי כוח מכניים. עליך לשקול את הפשטות של יחידת ה-HSLT מול המורכבות של ההפחתה המכנית הנדרשת.
יישומי מהירות נמוכה, מומנט גבוה (LSHT).
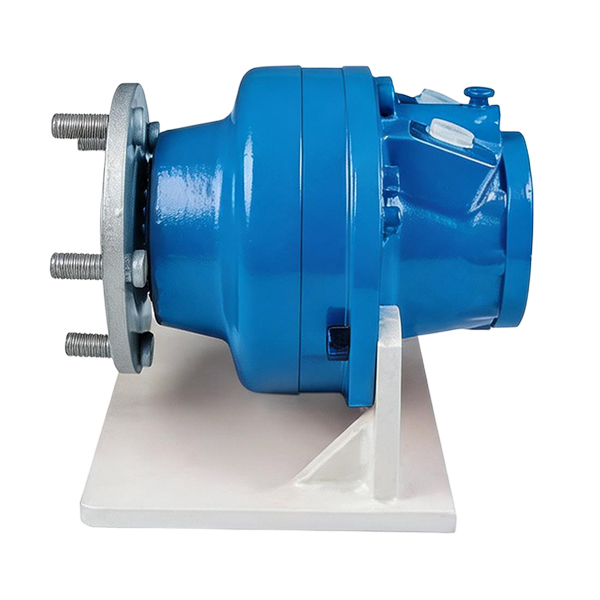
יחידות LSHT פועלות במהירויות מתחת ל-500 סל'ד, לרוב פועלות בצורה חלקה עד ל-1 סל'ד ללא גלגל שיניים. יישומים נפוצים כוללים תופי כננת, מסועים כבדים, הנעות גלגל על ציוד נייד ומערבלים תעשייתיים. עיצובים אלה מציעים את היתרון המובהק של הטמעת כונן ישיר. הם יוצרים כוח סיבוב מסיבי ישירות בפיר הפלט.
על ידי ביטול הצורך בתיבת הילוכים, אתה מפחית את דרישות התחזוקה, חוסך מקום פיזי ומפשט את ההרכבה המכנית הכוללת. יחידות LSHT משתמשות בדרך כלל בעיצובי בוכנה גרוטורית או רדיאלית כדי להשיג תפוקת מומנט גבוהה זו. הם בנויים בצורה קשוחה כדי להתמודד עם עומסי צד כבדים וסביבות הפעלה קשות הנפוצות בבנייה ובכרייה.
מִיוּן
טווח סל'ד טיפוסי
יתרון ראשוני
יישומים נפוצים
HSLT (מהירות גבוהה, מומנט נמוך)
500 - 3,000+ סל'ד
מהירות סיבוב גבוהה, גודל קומפקטי
כונני מאווררים, משאבות צנטריפוגליות, גנרטורים
LSHT (מהירות נמוכה, מומנט גבוה)
1 - 500 סל'ד
יכולת הנעה ישירה, מומנט מסיבי
כננות, הנעות גלגלים, מסועים כבדים
השוואת עיצובי מנועים הידראוליים (תכונות לתוצאות)
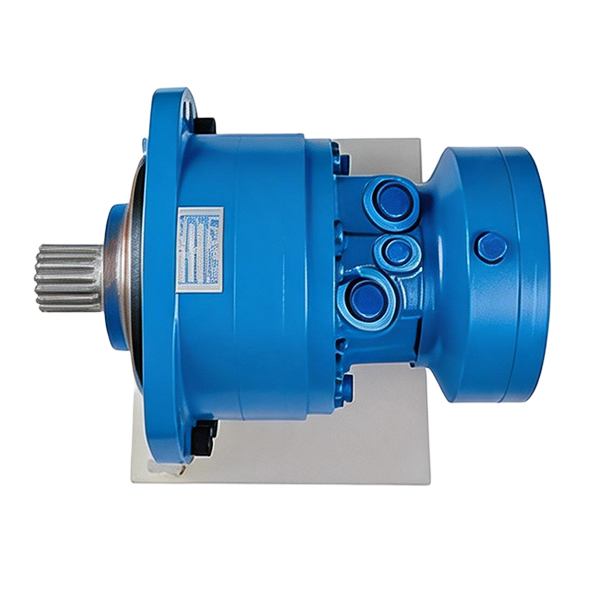
מנועי הילוכים (חיצוניים וגירוטור)
עיצובי ציוד כוללים בנייה פשוטה וקשוחה עם מעט מאוד חלקים נעים. הם מציעים סבילות גבוהה לכלוך, מה שהופך אותם מתאימים לסביבות קשות שבהן קשה לשמור על סינון נוזלים מושלם. עיצוב ההילוכים החיצוני משתמש בשני גלגלי שיניים מתערבבים, בעוד שעיצוב הגירוטור משתמש ברוטור פנימי ובסטטור חיצוני. שני הסוגים פשוטים מבחינה מכנית וקלים לבנייה מחדש בשטח.
עם זאת, הם סובלים מיעילות כללית נמוכה יותר, הנעה בדרך כלל בין 70% ל-80%. הם גם יוצרים רמות רעש גבוהות יותר בגלל אדוות הלחץ שנוצרות על ידי גלגלי השיניים המתערבבים. הם מוגבלים בדרך כלל ללחצי תפעול נמוכים יותר בהשוואה לעיצובי בוכנה. ציין יחידות הילוכים עבור יישומים עם דרישות ביצועים מתונות שבהן הפשטות המכנית נמצאת בראש סדר העדיפויות של היעילות המרבית.
וויין מוטורס
עיצובי שבשבת מספקים מומנט התחלה טוב ופועלים עם רמות רעש נמוכות יותר מאשר סוגי הילוכים. הם שומרים על יעילות זמן רב יותר מכיוון שהשבשבים מפצים בעצמם על שחיקה על ידי התרחבות נוספת כנגד טבעת הפיקה ככל שהקצוות מתכלים. תכונת התאמה עצמית זו שומרת על דליפה פנימית קבועה יחסית לאורך אורך החיים של היחידה, ומספקת ביצועים צפויים.
לעומת זאת, הם רגישים לזיהום נוזלים. פסולת עלולה לגרום לשבבים להידבק בתוך חריצי הרוטור שלהם, מה שיוביל לכשל מיידי קטסטרופלי. הם גם דורשים מהירויות פעולה מינימליות כדי לשמור על השבבים מורחבים באמצעות כוח צנטריפוגלי, אלא אם כן הם משתמשים במנגנונים קפיציים. הם מתאימים היטב ליישומים בלחץ בינוני הדורשים סיבוב חלק ויעילות מתונה.
מנועי בוכנה (ציריים ורדיאליים)
עיצובי בוכנה מספקים את היעילות הנפחית והמכאנית הגבוהה ביותר, לעתים קרובות עד 95%. יחידות בוכנה צירית מטפלות בלחצים קיצוניים ובמהירויות גבוהות, מה שהופך אותן לאידיאליות עבור תמסורות הידרוסטטיות כבדות. יחידות בוכנה רדיאליות מייצרות מומנט עצום במהירויות נמוכות, מושלם עבור יישומי גלגלים עם הנעה ישירה על מכונות כבדות.
הפשרות כוללות מורכבות ייצור גבוהה ורגישות קיצונית לזיהום נוזלים. הסיבולות ההדוקות בין הבוכנות לבלוק הצילינדר דורשות נוזל וטהור כדי למנוע ניקוד. יחידות בוכנה רזרביות עבור יישומים רציפים, בעלי הספק גבוה, שבהם שליטה מדויקת ויעילות מרבית הן חובה לביצועי המכונה.
מציאות יישום ופיזורי מערכת
דרישות יצירת חום וקירור
חיכוך מכני ודליפה פנימית נפחית הופכים ישירות לחום. חום מוגזם מפרק את הנוזל ההידראולי, הורס את תכונות הסיכה ומקשיח אטמים אלסטומריים. עליך להעריך את מחזור העבודה המתמשך של היישום שלך כדי לקבוע אם יש צורך במחליף חום ייעודי. מערכות הפועלות ליד הלחץ המרבי לתקופות ממושכות ידרשו כמעט בוודאות קירור אקטיבי.
כאשר טמפרטורת הנוזל עולה על 180°F (82°C), הצמיגות יורדת באופן משמעותי. נוזל דק זה מגביר החלקה פנימית, מה שמפחית עוד יותר את היעילות הנפחית ומייצר עוד יותר חום. בריחת תרמית זו יכולה להרוס מערכת תוך שעות. תמיד גודל את המאגר שלך בצורה נאותה והתקן מחליפי חום מאולצים או מקוררים במים עבור יישומים בעלי מחזור עבודה גבוה.
כושר עומס רדיאלי וצירי
גלגלי שיניים, גלגלות ומשקל ישיר של הרכב מפעילים כוחות פיזיים משמעותיים על פיר הפלט. עליך להעריך את חיי המיסב (חיי L10) תחת עומסים רדיאליים (צדדיים) וציריים (דחף) ספציפיים אלה. יחידות סטנדרטיות מתוכננות לרוב רק כדי להעביר מומנט, לא לתמוך בעומסים מכניים חיצוניים כבדים.
אם כוחות היישום עולים על דירוגי המיסבים הסטנדרטיים, עליך לציין אפשרויות מיסבים כבדים או לשלב מתאמי עומס חיצוני. מתאם עומס תלוי מבודד את אטמי הציר והמיסבים הפנימיים מהלחץ המכני החיצוני, ומונע דליפות מוקדמות של אטם פיר וכשל מיסבים קטסטרופלי במערכות מונעות על ידי חגורה או שרשרת.
תקני פיר והרכבה (SAE, ISO ומטרי)
בחר תצורות הרכבה נכונות, כגון אוגני 2 בריח או 4 בריח, בהתבסס על מידות SAE או ISO סטנדרטיות. בחר בקפידה סגנונות חיבור פיר בהתבסס על פרופיל העומס. צירים מחורצים מטפלים בעומסים בעלי מומנט גבוה, הפוכים תכופים הרבה יותר טוב מאשר פירים עם מפתחות. פירים מפותלים נוטים להתפלש החוצה ולגזול תחת עומסי הלם כבדים.
התאמת דרישות העברת המומנט הפיזי לתקן המתאים מבטיחה אינטגרציה מכנית אמינה. שימוש בתושבות SAE או ISO סטנדרטיות גם מפשט את החלפת הרכיבים העתידיים. אם יחידה נכשלת בשטח, מציאת תחליף SAE B 2 בריח סטנדרטי היא הרבה יותר קלה מאשר להשיג תצורת הרכבה קניינית.
תקני תאימות נוזלים וסינון
עיצובים פנימיים שונים דורשים קודי ניקיון ISO ספציפיים. יחידות בוכנה דורשות סינון קפדני (לעיתים קרובות ISO 16/14/11 או טוב יותר) כדי למנוע כשל קטסטרופלי של הרכיבים בעלי סובלנות הדוקה. יחידות הילוכים סובלות סינון קל יותר (ISO 20/18/15) בשל המרווחים הפנימיים הגדולים יותר.
צמיגות הנוזל משפיעה ישירות על דליפה פנימית וביצועי התחלה קרה. ודא שהנוזל שבחרת שומר על צמיגות מתאימה על פני כל טווח טמפרטורת הפעולה. שימוש בנוזל סמיך מדי במזג אוויר קר יגרום לקוויטציה במשאבה, בעוד ששימוש בנוזל דק מדי בטמפרטורת הפעולה יגרום להחלקה פנימית מוגזמת ולאובדן מהירות.
בחירת ספקים ושיקולי שרשרת אספקה
תחזוקת מחזור חיים ואריכות ימים של רכיבים
החלטות רכש חייבות להתרחב מעבר לשלב הרכישה הראשוני. הערך את התדירות של החלפת חלקי בלאי ומרווחי תחזוקה סטנדרטיים. יחידות בוכנה יעילות במיוחד ביישומים מתמשכים מדגימות לרוב אורך חיים רב יותר וצריכת אנרגיה נמוכה יותר לאורך זמן בהשוואה ליחידות הילוכים פשוטות יותר. התמקד בעמידות הרכיבים הפנימיים ביחס למחזור העבודה הספציפי שלך.
שקול את קלות השירות בשטח. האם ניתן להחליף את אטם הציר מבלי להסיר את היחידה מהמכונה? האם ערכות בנייה מחדש זמינות? יחידה הדורשת שירות מפעל עבור דליפת איטום פשוטה תגרום להשבתה בלתי מתקבלת על הדעת באתר בנייה עמוס. תעדוף עיצובים המאפשרים תחזוקה פשוטה על ידי מכונאי שטח.
זמני לידים, זמינות ותמיכה לאחר שוק
בחר גדלי מסגרת סטנדרטיים ואוגני הרכבה (SAE/ISO) כדי להבטיח עמידות של שרשרת האספקה. תצורות הרכבה מותאמות אישית או קנייניות מגבילות מאוד את אפשרויות ההחלפה שלך בזמן השבתה בלתי צפויה. אם יחידה מותאמת אישית נכשלת, אתה עלול להמתין שבועות להחלפה, ולעצור את הייצור לחלוטין.
תן עדיפות לספקים המציעים תמיכה חזקה בהנדסת יישומים בשלב יצירת האב-טיפוס. תמיכה אמינה בשוק לאחר וחלקי חילוף זמינים הם קריטיים לשמירה על פעילות תעשייתית רציפה. ספק עם רשת הפצה חזקה מבטיח שתוכלו להשיג חלקי חילוף במהירות, תוך צמצום זמן ההשבתה של המכונה.
מַסְקָנָה
גודל מוצלח דורש תהליך איטרטיבי המאזן חישובים תיאורטיים עם הפסדי יעילות ומגבלות מכניות בעולם האמיתי. כיצרנית מובילה בתעשייה עם יותר משני עשורים של מומחיות מיוחדת בצריכת נוזלים, BLINCE מספקת סל מקיף של מנועים מסלוליים, מנועי בוכנה ומשאבות הידראוליות ביעילות גבוהה שתוכננו להתאים למפרטי גודל קפדניים. קווי הייצור שלנו בעלי אישור ISO 9001 משתמשים בסובלנות ייצור מתקדמת כדי למקסם את מומנט ההתנעה ולמזער החלקה פנימית, מה שמבטיח שהעקירה המחושבת שלך תתורגם ישירות לביצועי שטח אמינים. בצע את הפעולות הבאות כדי לסיים את הבחירה שלך:
הגדר את דרישות העומס המכני המדויק שלך , כולל מומנט ריצה נדרש, מומנט התחלה ומהירות פעולה יעד.
חשב את התזוזה התיאורטית הדרושה , ולאחר מכן החל את גורמי ההפחתה המתאימים של היעילות המכאנית והנפחית בהתבסס על סוג התכנון הספציפי.
ודא את כל אילוצי העומס הפיזיים , כולל עומסי פיר רדיאלי, טמפרטורות הפעלה ושטח הרכבה פנוי.
אסוף את נתוני היישום המלאים שלך והתייעץ עם מהנדס יישום כדי לאשר את המפרט שלך לפני שתסיים את עיצוב המערכת.
שאלות נפוצות
ש: איך מחשבים תזוזה של מנוע הידראולי?
ת: ארגן מחדש את נוסחת הזרימה הסטנדרטית כדי לפתור עבור תזוזה: תזוזה = (קצב זרימה x 231) / סל'ד. לאחר מכן עליך לחלק את התוצאה התיאורטית הזו באחוז היעילות הנפחית של היחידה כדי לקחת בחשבון את החלקת הנוזל הפנימית ולקבוע את התזוזה האמיתית הנדרשת כדי לפגוע במהירות היעד שלך.
ש: מה ההבדל בין מומנט התנעה ומומנט ריצה במנוע הידראולי?
ת: מומנט התחלה הוא הכוח הדרוש כדי להתגבר על חיכוך סטטי ולהתחיל להניע מטען. מומנט ריצה הוא הכוח הנדרש כדי לשמור על העומס בתנועה. בשל יעילות מכנית ראשונית נמוכה וחיכוך סטטי, התחלת עומס תמיד דורשת לחץ גבוה יותר מאשר הפעלתו.
ש: מדוע המנוע ההידראולי שלי מאבד מהירות תחת עומס כבד?
ת: אובדן מהירות תחת עומס נגרם מהחלקה פנימית, המשפיעה על היעילות הנפחית. ככל שלחץ המערכת גדל כדי להתמודד עם עומס כבד יותר, נוזל נוסף עוקף את מנגנוני העבודה הפנימיים באמצעות מרווחים, ומפחית את מהירות הסיבוב בפועל בפיר הפלט.
ש: האם משאבה הידראולית יכולה לשמש כמנוע הידראולי?
ת: כמה עיצובים ספציפיים של ציוד ובוכנה הם דו-כיווניים וניתנים להחלפה. עם זאת, משאבות רבות חסרות את המבנים הפנימיים הנחוצים או את תצורות הניקוז הנדרשות כדי להתמודד עם הכוחות והלחצים הספציפיים שחווים בעת הפעלה כמפעיל סיבובי.
ש: מה גורם למנוע הידראולי להתחמם יתר על המידה?
ת: התחממות יתר נובעת מדליפה פנימית מוגזמת עקב בלאי של הרכיבים, פועל ברציפות מעל הלחץ או המהירות הנקובים, גודל מאגר לא מתאים או התמוטטות צמיגות הנוזל. כל הגורמים הללו מגבירים את החיכוך וממירים אנרגיית נוזלים ישירות לחום.
ש: איך אני בוחר בין מנוע מהיר ומומנט נמוך (HSLT) לבין מנוע עם מהירות נמוכה ומומנט גבוה (LSHT)?
ת: בחר LSHT עבור יישומים הדורשים הרמה כבדה או פנייה בהנעה ישירה, כגון כננות ומסועים. בחר HSLT עבור יישומים הדורשים סיבוב מהיר ורציף, כגון כונני מאווררים או משאבות צנטריפוגליות, שבהם מומנט גבוה אינו הדרישה העיקרית.
ש: כיצד אוכל להשתמש במחשבון מומנט ומהירות מנוע הידראולי להערכה מהירה?
ת: הזן את פרמטרי העיצוב הידועים שלך, כגון זרימה זמינה, לחץ מקסימלי וסל'ד יעד. המחשבון מספק תפוקות תיאורטיות. הצלב תמיד את התוצאות הללו עם תרשימי ביצועים של היצרן והחל דרגות יעילות כדי לאשר את התאמת השטח בפועל.