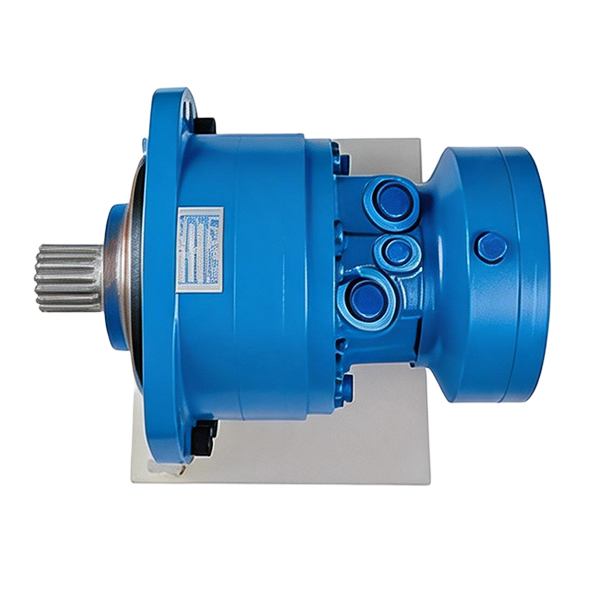
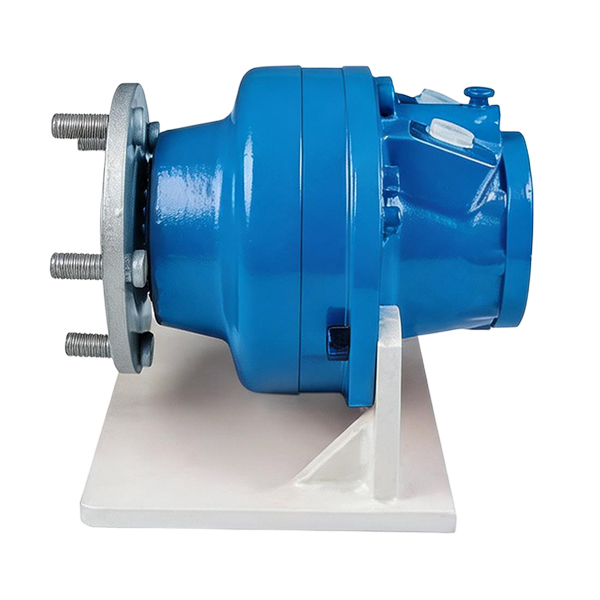
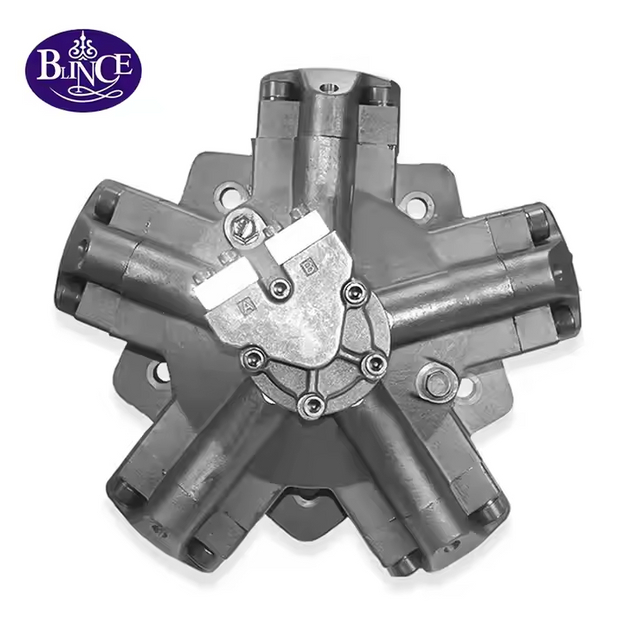
Eine falsche Antriebsdimensionierung hat schwerwiegende betriebliche Folgen auf der Baustelle. Eine Unterdimensionierung einer Einheit führt zu häufigem Abwürgen, unzureichender Lasthandhabung und vorzeitigem mechanischem Versagen bei hohen Belastungszyklen. Eine Überdimensionierung führt zu Energieverschwendung, übermäßiger Wärmeerzeugung und unnötig großen Systemflächen, die die Installation erschweren. Systemdesigner und Beschaffungsingenieure müssen ständig die mechanischen Belastungsanforderungen mit der verfügbaren hydraulischen Leistung in Einklang bringen. Sie müssen komplexe Kompromisse zwischen Komponententypen, volumetrischer Effizienz und physischen Platzbeschränkungen auf der Maschine bewältigen.
Die Spezifizierung des genauen Drehantriebs für Ihre Anwendung erfordert einen systematischen, ingenieurorientierten Rahmen. Beim Umgang mit schweren Lasten und hohen Drücken können Sie sich nicht auf Vermutungen verlassen. Durch die genaue Berechnung von Drehmoment, Drehzahl und Hubraum wird sichergestellt, dass Ihre Ausrüstung unter ihren spezifischen Arbeitszyklen und Umgebungsbedingungen zuverlässig arbeitet. Dieser Leitfaden enthält die grundlegenden Formeln und praktischen Schritte, die zur Auswahl des Optimalen erforderlich sind Hydraulikmotor für Ihr nächstes Projekt.
Drehmoment- und Druckbeziehung: Das Motordrehmoment ist direkt proportional zum Systemdruck und der Motorverdrängung. Die genaue Berechnung des Druckabfalls (Delta P) über den Motor hinweg ist für die Dimensionierung von entscheidender Bedeutung.
Geschwindigkeit und Strömungsdynamik: Die Motorgeschwindigkeit wird durch den Eingangsdurchfluss und die Verdrängung bestimmt, aber volumetrische Ineffizienzen (interne Leckage) verringern die tatsächliche Betriebsgeschwindigkeit unter Last.
HSLT- vs. LSHT-Auswahl: Anwendungen bestimmen die grundlegende Wahl der Klassifizierung: High-Speed, Low-Torque (HSLT) für schnelle, kontinuierliche Rotation oder Low-Speed, High-Torque (LSHT) für schwere Positionierung mit Direktantrieb.
Effizienzreduzierung: Theoretische Berechnungen müssen immer unter Verwendung mechanischer und volumetrischer Effizienzfaktoren reduziert werden, die für das Motordesign (Zahnrad, Flügelrad oder Kolben) spezifisch sind, um die tatsächliche Leistung sicherzustellen.
Inhaltsverzeichnis
Umschalten
Die Kernvariablen der Auswahl von Hydraulikmotoren
Verschiebung definieren
Die Verdrängung stellt das Flüssigkeitsvolumen dar, das für eine vollständige Umdrehung der Abtriebswelle erforderlich ist. Es dient als grundlegende Metrik, die den hydraulischen Input mit dem mechanischen Output verbindet. Ingenieure messen die Verdrängung normalerweise in Kubikzoll pro Umdrehung (cir) oder Kubikzentimeter pro Umdrehung (cm³/Umdrehung). Eine größere Verdrängung führt bei einem bestimmten Druck zu einem höheren Drehmoment, erfordert jedoch mehr Durchfluss, um eine bestimmte Geschwindigkeit aufrechtzuerhalten. Wenn Sie eine ausgefallene Einheit vor Ort demontieren, stellen Sie häufig fest, dass ein falsch angegebener Hubraum zu Übergeschwindigkeit und einem katastrophalen Lagerausfall führte.
Um die Verschiebung zu verstehen, müssen die physikalischen Grenzen der internen rotierenden Gruppe erkannt werden. Unabhängig davon, ob es sich um einen Gerotorstern oder einen Axialkolbenzylinder handelt, bestimmt der physische Hohlraum, der sich mit Flüssigkeit füllt, die Grundleistung. Sie können nicht mehr Flüssigkeit durch die Einheit drängen, als ihr Hubraum und die maximale Drehzahl zulassen, ohne dass es zu schwerer Kavitation oder zum Durchbrennen der Wellendichtungen kommt.
Drehmoment verstehen (Start, Betrieb und Stillstand)
Drehmoment ist die vom Aktuator erzeugte Rotationskraft. Das Startdrehmoment bezieht sich auf die Kraft, die erforderlich ist, um die Haftreibung zu brechen und eine Bewegung einzuleiten. Das Laufdrehmoment ist die Kraft, die erforderlich ist, um unter Last eine kontinuierliche Bewegung aufrechtzuerhalten. Ein Stillstandsdrehmoment tritt auf, wenn die Last die Kapazität des Motors überschreitet und die Drehung vollständig stoppt. Bei niedrigen Drehzahlen sinkt der mechanische Wirkungsgrad erheblich. Um das Anlaufdrehmoment zu erreichen, ist im Vergleich zum Laufdrehmoment immer ein höherer Druck erforderlich.
Bei schweren Industrieanwendungen wie Windenantrieben oder Förderbändern ist das Anlaufdrehmoment der anspruchsvollste Parameter. Eine Last, die ein Drehmoment von 2.000 lb-in benötigt, um sich weiterzubewegen, benötigt möglicherweise 3.000 lb-in, nur um die Haftreibung zu brechen. Wenn Sie das System nur auf der Grundlage des Betriebsdrehmoments dimensionieren, bleibt die Maschine beim Start stehen. Berechnen Sie immer den maximalen Lastzustand und stellen Sie sicher, dass Ihr Systemdruck das erforderliche Startdrehmoment liefern kann.
Bestimmen der Betriebsgeschwindigkeit (U/min)
Die Anwendungsanforderungen bestimmen die Zieldrehzahl (U/min). Diese Geschwindigkeit steht in direktem Zusammenhang mit der verfügbaren hydraulischen Durchflussrate, die normalerweise in Gallonen pro Minute (GPM) oder Litern pro Minute (L/min) gemessen wird. Wenn Ihr System keinen ausreichenden Durchfluss liefern kann, erreicht das Gerät nicht seine Zieldrehzahl. Auch der volumetrische Wirkungsgrad spielt eine große Rolle, da interne Leckagen die tatsächlich erreichte Geschwindigkeit unter Last verringern.
Geschwindigkeit ist in der Fluidtechnik niemals eine statische Zahl. Mit zunehmender Last steigt der Systemdruck, wodurch mehr Flüssigkeit gezwungen wird, die internen Spiele zu umgehen. Dieser interne Schlupf bedeutet, dass Ihre tatsächliche Drehzahl immer etwas niedriger ist als Ihre theoretische Drehzahl. Außendiensttechniker verwenden häufig Tachometer, um diesen Geschwindigkeitsabfall unter Last zu messen und so internen Verschleiß zu diagnostizieren, bevor es zu einem vollständigen Ausfall kommt.
Betriebsdruck und Delta P
Drehantriebe arbeiten basierend auf der Druckdifferenz (Delta P) zwischen den Einlass- und Auslassanschlüssen. Sie können sich nicht ausschließlich auf den maximalen Systemdruck verlassen. Der Gegendruck in der Rücklaufleitung verringert den effektiven Druck, der zur Drehmomenterzeugung zur Verfügung steht. Subtrahieren Sie immer den Rücklaufleitungsdruck vom Einlassdruck, um das tatsächliche Arbeits-Delta P für Ihre Dimensionierungsberechnungen zu ermitteln.
Stellen Sie sich ein System mit einer Überdruckventileinstellung von 3.000 PSI vor. Wenn die Rücklaufleitung Flüssigkeit durch einen restriktiven Filter und eine lange Schlauchstrecke drückt, kann am Auslassanschluss ein Gegendruck von 300 PSI auftreten. Ihr tatsächlicher Arbeitsdruck (Delta P) beträgt nur 2.700 PSI. Die Nichtberücksichtigung des Gegendrucks ist ein häufiger Fehler bei der Dimensionierung, der dazu führt, dass die Ausrüstung auf der Baustelle leistungsschwach ist.
Parameter
Definition
Maßeinheit
Feldeinwirkung
Verschiebung
Flüssigkeitsvolumen pro Umdrehung
cir oder cc/rev
Bestimmt den Grunddurchflussbedarf und die Drehmomentkapazität.
Delta P
Eingangsdruck minus Ausgangsdruck
PSI oder Bar
Bestimmt das tatsächlich an der Welle erzeugte Drehmoment.
Volumetrischer Wirkungsgrad
Verhältnis von theoretischem zu tatsächlichem Durchfluss
Prozentsatz (%)
Verursacht bei hoher Belastung einen Geschwindigkeitsabfall aufgrund von innerem Schlupf.
Mechanische Effizienz
Verhältnis von theoretischem zu tatsächlichem Drehmoment
Prozentsatz (%)
Erfordert einen höheren Druck, um die innere Reibung zu überwinden.
Schritt-für-Schritt-Formeln zur Dimensionierung von Hydraulikmotoren
Berechnung des erforderlichen Drehmoments
Um das theoretische Drehmoment zu berechnen, verwenden Sie die Standardformel: Drehmoment (lb-in) = (Druck x Verschiebung) / (2 x π). Dies liefert eine Basiszahl. Sie müssen diese theoretische Leistung anhand der mechanischen Effizienzbewertung des von Ihnen gewählten Komponententyps anpassen. Multiplizieren Sie das theoretische Drehmoment mit dem Prozentsatz des mechanischen Wirkungsgrads, um das tatsächlich an die Welle übertragene Drehmoment zu ermitteln.
Wenn Ihre theoretische Berechnung beispielsweise 4.000 lb-in ergibt, Sie aber ein Getriebe mit einem mechanischen Wirkungsgrad von 80 % verwenden, beträgt Ihr tatsächliches Ausgangsdrehmoment nur 3.200 lb-in. Wenn Ihre Ladung 3.800 lb-in erfordert, bleibt dieses Gerät stehen. Sie müssen entweder den Systemdruck erhöhen oder ein Gerät mit größerer Verdrängung wählen.
Berechnung der erforderlichen Geschwindigkeit und Durchflussrate
Bestimmen Sie die erforderliche Durchflussrate mithilfe dieser Standardformel für US-Einheiten: Durchflussrate (GPM) = (Verdrängung x U/min) / 231. Diese Berechnung ergibt den theoretischen Durchfluss. Sie müssen diese Anforderung mithilfe der volumetrischen Effizienzbewertung anpassen. Teilen Sie den theoretischen Durchfluss durch den Prozentsatz des volumetrischen Wirkungsgrads, um den internen Schlupf zu berücksichtigen und den tatsächlichen Durchfluss zu bestimmen, den Ihre Pumpe liefern muss.
Wenn Ihr theoretischer Durchflussbedarf 15 GPM beträgt und das Gerät einen volumetrischen Wirkungsgrad von 90 % hat, beträgt Ihr tatsächlich erforderlicher Durchfluss 16,6 GPM (15 / 0,90). Wenn Ihre Pumpe nur 15 GPM liefert, dreht sich der Aktuator unter Last langsamer als Ihre Zieldrehzahl. Bemessen Sie die Pumpe immer so, dass sie den Volumenverlusten des gesamten Systems Rechnung trägt.
Berechnung der hydraulischen PS (PS)
Bewerten Sie den Gesamtleistungsbedarf mithilfe der hydraulischen PS-Formel: HP = (GPM x PSI) / 1714. Mit dieser Metrik können Sie überprüfen, ob die Primärpumpe und die Antriebsmaschine den ausgewählten Aktuator angemessen unterstützen können. Wenn die berechnete Leistung die Kapazität Ihres Aggregats übersteigt, müssen Sie Ihre Systemparameter anpassen oder die Antriebsmaschine aufrüsten.
Leistungsberechnungen zeigen den wahren Energiebedarf Ihrer Maschine. Bei einer Hochgeschwindigkeits- und Hochdruckanwendung wird dem Dieselmotor oder Elektromotor, der die Pumpe antreibt, erhebliche Leistung entzogen. Wenn Sie die Antriebsmaschine unterdimensionieren, gerät der Motor ins Stocken oder der Elektromotor löst bei Spitzenlastzyklen seinen thermischen Überlastschutz aus.
Erwägen Sie die Dimensionierung eines Antriebs für ein Förderband für schwere Zuschlagstoffe. Die Zielparameter sind eine erforderliche Ausgangsdrehzahl von 120 U/min, ein erforderliches Lauflastdrehmoment von 4.500 lb-in und ein maximal verfügbarer Systemdruck von 2.500 PSI (unter Berücksichtigung des Gegendrucks).
Berechnen Sie die theoretische Verschiebung: Ordnen Sie die Drehmomentformel neu: Verschiebung = (Drehmoment x 2 x π) / Druck. (4.500 x 6,28) / 2.500 = 11,3 Kreis.
Mechanischen Wirkungsgrad anwenden: Gehen Sie von einem mechanischen Wirkungsgrad von 85 % für das ausgewählte Design aus. Angepasster Hubraum = 11,3 / 0,85 = 13,3 cir. Sie benötigen ein Gerät mit mindestens 13,3 Kubik Hubraum.
Berechnen Sie den theoretischen Durchfluss: Durchflussrate = (Verdrängung x U/min) / 231. (13,3 x 120) / 231 = 6,9 GPM.
Volumetrischen Wirkungsgrad anwenden: Gehen Sie von einem volumetrischen Wirkungsgrad von 90 % aus. Tatsächlich erforderlicher Durchfluss = 6,9 / 0,90 = 7,6 GPM.
Überprüfen Sie die Leistungsanforderungen: HP = (7,6 GPM x 2.500 PSI) / 1714 = 11,08 PS. Stellen Sie sicher, dass Ihr Aggregat kontinuierlich mindestens 12 PS liefern kann.
Verwendung interaktiver Größenrechner und Diagramme
Nutzen Sie Online-Rechner für Drehmoment und Drehzahl, um den Konstruktionsprozess zu beschleunigen. Mit diesen Tools können Sie Variablen eingeben und die Ergebnisse sofort sehen, wodurch manuelle Berechnungsfehler reduziert werden. Verwenden Sie interaktive schematische Diagramme, um zu visualisieren, wie sich Druck- und Durchflussänderungen auf die Leistungskurven auswirken. Vergleichen Sie die Ausgaben des Rechners mit Herstellerspezifikationsblättern, um die Eignung in der Praxis zu bestätigen.
Während Rechner eine solide Basis liefern, berücksichtigen sie nicht Umweltfaktoren wie extreme Kälte, die sich auf die Flüssigkeitsviskosität auswirkt, oder hohe Umgebungswärme, die den volumetrischen Wirkungsgrad beeinträchtigt. Nutzen Sie immer Ihre praktische Erfahrung, um angemessene Sicherheitsmargen zu den theoretischen Ergebnissen des Rechners hinzuzufügen.
Bewertung der Klassifizierung von Hydraulikmotoren: HSLT vs. LSHT
Hochgeschwindigkeitsanwendungen mit niedrigem Drehmoment (HSLT).
HSLT-Einheiten arbeiten typischerweise mit Geschwindigkeiten über 500 U/min und erreichen oft bis zu 3.000 U/min oder mehr. Zu den häufigsten Anwendungsfällen gehören Lüfterantriebe, Generatorantriebe und Kreiselwasserpumpen. Diese Anwendungen erfordern eher eine schnelle, kontinuierliche Rotation als schweres Heben. Die internen Komponenten sind für hohe Rotationsgeschwindigkeiten ohne übermäßige Hitzeentwicklung oder Lagerverschleiß ausgelegt.
Die Hauptbeschränkung von HSLT-Konstruktionen ist das Fehlen eines Drehmoments bei niedrigen Drehzahlen. Wenn Ihre Anwendung ein hohes Drehmoment am Achsantrieb erfordert, müssen Sie ein mechanisches Getriebe integrieren. Das Hinzufügen eines Getriebes vergrößert den Platzbedarf, fügt Wartungspunkte hinzu und führt zu mechanischen Leistungsverlusten. Sie müssen die Einfachheit der HSLT-Einheit gegen die Komplexität der erforderlichen mechanischen Untersetzung abwägen.
Anwendungen mit niedriger Drehzahl und hohem Drehmoment (LSHT).
LSHT-Einheiten arbeiten bei Drehzahlen unter 500 U/min und arbeiten oft bis hinunter zu 1 U/min reibungslos und ohne Rasten. Zu den üblichen Anwendungen gehören Windentrommeln, schwere Förderbänder, Radantriebe an mobilen Geräten und Industriemischer. Diese Designs bieten den entscheidenden Vorteil der Direktantriebsimplementierung. Sie erzeugen direkt an der Abtriebswelle eine enorme Rotationskraft.
Durch den Wegfall eines Getriebes reduzieren Sie den Wartungsaufwand, sparen Platz und vereinfachen die gesamte mechanische Montage. LSHT-Einheiten verwenden typischerweise Gerotor- oder Radialkolbenkonstruktionen, um diese hohe Drehmomentabgabe zu erreichen. Sie sind robust gebaut, um schwere Seitenlasten und raue Betriebsumgebungen zu bewältigen, wie sie im Baugewerbe und im Bergbau üblich sind.
Einstufung
Typischer Drehzahlbereich
Hauptvorteil
Allgemeine Anwendungen
HSLT (High-Speed, Low-Torque)
500 - 3.000+ U/min
Hohe Rotationsgeschwindigkeit, kompakte Größe
Lüfterantriebe, Kreiselpumpen, Generatoren
LSHT (Low-Speed, High-Torque)
1 - 500 U/min
Direktantriebsfähigkeit, enormes Drehmoment
Winden, Radantriebe, schwere Förderbänder
Vergleich von Hydraulikmotorkonstruktionen (Merkmale und Ergebnisse)
Getriebemotoren (Außen- und Gerotormotoren)
Getriebekonstruktionen zeichnen sich durch eine einfache, robuste Konstruktion mit sehr wenigen beweglichen Teilen aus. Sie bieten eine hohe Schmutztoleranz und eignen sich daher für raue Umgebungen, in denen eine perfekte Flüssigkeitsfiltration schwierig aufrechtzuerhalten ist. Bei der Außenzahnradkonstruktion kommen zwei ineinandergreifende Zahnräder zum Einsatz, während bei der Gerotorkonstruktion ein Innenrotor und ein Außenstator zum Einsatz kommen. Beide Typen sind mechanisch einfach und vor Ort leicht umzubauen.
Allerdings weisen sie einen geringeren Gesamtwirkungsgrad auf, der typischerweise zwischen 70 % und 80 % liegt. Außerdem erzeugen sie aufgrund der Druckwellen, die durch die ineinandergreifenden Zahnräder entstehen, einen höheren Geräuschpegel. Sie sind im Allgemeinen auf niedrigere Betriebsdrücke im Vergleich zu Kolbenkonstruktionen beschränkt. Spezifizieren Sie Getriebe für Anwendungen mit moderaten Leistungsanforderungen, bei denen mechanische Einfachheit Vorrang vor maximaler Effizienz hat.
Flügelzellenmotoren
Flügelzellenkonstruktionen bieten ein gutes Anlaufdrehmoment und arbeiten mit geringerem Geräuschpegel als Getriebetypen. Ihre Effizienz bleibt länger erhalten, da die Schaufeln den Verschleiß selbst kompensieren, indem sie sich bei Verschlechterung der Spitzen weiter gegen den Nockenring ausdehnen. Diese selbsteinstellende Funktion hält die interne Leckage über die gesamte Lebensdauer des Geräts relativ konstant und sorgt so für eine vorhersehbare Leistung.
Umgekehrt sind sie anfällig für Flüssigkeitsverunreinigungen. Schmutz kann dazu führen, dass die Flügel in ihren Rotorschlitzen stecken bleiben, was zu einem sofortigen katastrophalen Ausfall führt. Sie erfordern außerdem Mindestbetriebsgeschwindigkeiten, um die Flügel durch die Zentrifugalkraft ausgefahren zu halten, es sei denn, sie verwenden federbelastete Mechanismen. Sie eignen sich gut für Anwendungen mit mittlerem Druck, die eine gleichmäßige Rotation und einen moderaten Wirkungsgrad erfordern.
Kolbenmotoren (Axial und Radial)
Kolbenkonstruktionen bieten die höchsten volumetrischen und mechanischen Wirkungsgrade und erreichen oft bis zu 95 %. Axialkolbeneinheiten bewältigen extreme Drücke und hohe Geschwindigkeiten und eignen sich daher ideal für hydrostatische Getriebe mit hoher Beanspruchung. Radialkolbeneinheiten erzeugen ein enormes Drehmoment bei niedrigen Drehzahlen, perfekt für Direktantriebsradanwendungen an schweren Maschinen.
Zu den Nachteilen gehören eine hohe Fertigungskomplexität und eine extreme Empfindlichkeit gegenüber Flüssigkeitsverunreinigungen. Die engen Toleranzen zwischen den Kolben und dem Zylinderblock erfordern makellose Flüssigkeit, um Riefenbildung zu vermeiden. Reservekolbeneinheiten für Hochleistungsanwendungen im Dauerbetrieb, bei denen präzise Steuerung und maximale Effizienz für die Maschinenleistung unerlässlich sind.
Implementierungsrealitäten und Systemkompromisse
Anforderungen an die Wärmeerzeugung und Kühlung
Mechanische Reibung und volumetrische interne Leckage wandeln sich direkt in Wärme um. Übermäßige Hitze zersetzt die Hydraulikflüssigkeit, zerstört die Schmiereigenschaften und verhärtet Elastomerdichtungen. Sie müssen den kontinuierlichen Arbeitszyklus Ihrer Anwendung bewerten, um festzustellen, ob ein spezieller Wärmetauscher erforderlich ist. Systeme, die über längere Zeiträume nahe dem Maximaldruck laufen, erfordern mit ziemlicher Sicherheit eine aktive Kühlung.
Wenn die Flüssigkeitstemperatur 82 °C (180 °F) überschreitet, sinkt die Viskosität erheblich. Diese dünnere Flüssigkeit erhöht den inneren Schlupf, was den volumetrischen Wirkungsgrad weiter verringert und noch mehr Wärme erzeugt. Dieses thermische Durchgehen kann ein System innerhalb von Stunden zerstören. Bemessen Sie Ihren Behälter stets ausreichend und installieren Sie bei Anwendungen mit hoher Auslastung zwangsluft- oder wassergekühlte Wärmetauscher.
Radiale und axiale Tragfähigkeiten
Kettenräder, Riemenscheiben und das direkte Fahrzeuggewicht üben erhebliche physikalische Kräfte auf die Abtriebswelle aus. Sie müssen die Lagerlebensdauer (L10-Lebensdauer) unter diesen spezifischen radialen (seitlichen) und axialen (Schub-)Lasten bewerten. Standardeinheiten sind oft nur zur Übertragung von Drehmomenten ausgelegt und nicht zur Aufnahme schwerer äußerer mechanischer Belastungen.
Wenn die Anwendungskräfte die standardmäßigen Lagernennwerte überschreiten, müssen Sie Hochleistungslageroptionen angeben oder externe Querlastadapter integrieren. Ein fliegender Lastadapter isoliert die internen Wellendichtungen und Lager von der äußeren mechanischen Belastung und verhindert so vorzeitige Wellendichtungslecks und katastrophale Lagerausfälle bei riemen- oder kettengetriebenen Aufbauten.
Wellen- und Montagenormen (SAE, ISO und metrisch)
Wählen Sie die richtigen Montagekonfigurationen aus, z. B. 2-Loch- oder 4-Loch-Flansche, basierend auf Standard-SAE- oder ISO-Abmessungen. Wählen Sie Wellenverbindungsarten sorgfältig basierend auf dem Lastprofil aus. Keilwellen bewältigen Lasten mit hohem Drehmoment und häufigem Umkehren viel besser als Wellen mit Passfeder. Wellen mit Passfeder neigen bei starker Stoßbelastung dazu, auszubrechen und abzuscheren.
Die Abstimmung der physikalischen Anforderungen an die Drehmomentübertragung mit der entsprechenden Norm gewährleistet eine zuverlässige mechanische Integration. Die Verwendung von Standard-SAE- oder ISO-Halterungen vereinfacht auch den zukünftigen Austausch von Komponenten. Wenn ein Gerät vor Ort ausfällt, ist es viel einfacher, einen Standard-SAE-B-2-Schrauben-Ersatz zu finden, als eine proprietäre Montagekonfiguration zu beschaffen.
Flüssigkeitskompatibilitäts- und Filtrationsstandards
Unterschiedliche interne Designs erfordern spezifische ISO-Reinheitscodes. Kolbeneinheiten erfordern eine strenge Filterung (häufig ISO 16/14/11 oder besser), um einen katastrophalen Ausfall der Komponenten mit engen Toleranzen zu verhindern. Getriebe vertragen aufgrund ihres größeren Innenspiels eine mildere Filterung (ISO 20/18/15).
Die Flüssigkeitsviskosität wirkt sich direkt auf die interne Leckage und die Kaltstartleistung aus. Stellen Sie sicher, dass die von Ihnen ausgewählte Flüssigkeit über den gesamten Betriebstemperaturbereich die richtige Viskosität beibehält. Die Verwendung einer zu dicken Flüssigkeit führt bei kaltem Wetter zu Pumpenkavitation, wohingegen die Verwendung einer bei Betriebstemperatur zu dünnen Flüssigkeit zu übermäßigem inneren Schlupf und Geschwindigkeitsverlust führt.
Überlegungen zur Lieferantenauswahl und zur Lieferkette
Lebenszykluswartung und Komponentenlebensdauer
Beschaffungsentscheidungen müssen über die anfängliche Akquisephase hinausgehen. Bewerten Sie die Häufigkeit des Austauschs von Verschleißteilen und die Standardwartungsintervalle. Hocheffiziente Kolbeneinheiten im Dauereinsatz weisen im Vergleich zu einfacheren Getriebeeinheiten häufig eine längere Lebensdauer und einen geringeren Energieverbrauch auf. Konzentrieren Sie sich auf die Haltbarkeit interner Komponenten im Verhältnis zu Ihrem spezifischen Arbeitszyklus.
Bedenken Sie, wie einfach der Außendienst ist. Kann die Wellendichtung ausgetauscht werden, ohne die Einheit aus der Maschine auszubauen? Sind Umbausätze leicht erhältlich? Eine Einheit, die aufgrund eines einfachen Dichtungslecks eine Werkswartung erfordert, führt auf einer geschäftigen Baustelle zu inakzeptablen Ausfallzeiten. Priorisieren Sie Designs, die eine einfache Wartung durch Außendienstmechaniker ermöglichen.
Lieferzeiten, Verfügbarkeit und Aftermarket-Support
Wählen Sie Standardrahmengrößen und Montageflansche (SAE/ISO), um die Widerstandsfähigkeit der Lieferkette sicherzustellen. Benutzerdefinierte oder proprietäre Montagekonfigurationen schränken Ihre Austauschmöglichkeiten bei unerwarteten Ausfallzeiten erheblich ein. Wenn eine kundenspezifische Einheit ausfällt, kann es sein, dass Sie wochenlang auf einen Ersatz warten müssen, was zu einem vollständigen Produktionsstopp führt.
Priorisieren Sie Anbieter, die während der Prototyping-Phase solide Unterstützung bei der Anwendungsentwicklung bieten. Zuverlässiger Aftermarket-Support und leicht verfügbare Ersatzteile sind für die Aufrechterhaltung eines kontinuierlichen Industriebetriebs von entscheidender Bedeutung. Ein Anbieter mit einem starken Vertriebsnetz stellt sicher, dass Sie Ersatzteile schnell erhalten und so Maschinenausfallzeiten minimieren.
Abschluss
Eine erfolgreiche Dimensionierung erfordert einen iterativen Prozess, der theoretische Berechnungen mit realen Effizienzverlusten und mechanischen Einschränkungen in Einklang bringt. Als branchenführender Hersteller mit über zwei Jahrzehnten spezialisierter Fluidtechnik-Expertise, BLINCE bietet ein umfassendes Portfolio an hocheffizienten Orbitalmotoren, Kolbenmotoren und Hydraulikpumpen, die für strenge Größenvorgaben ausgelegt sind. Unsere ISO 9001-zertifizierten Produktionslinien nutzen fortschrittliche Fertigungstoleranzen, um das Anlaufdrehmoment zu maximieren und den internen Schlupf zu minimieren. So stellen wir sicher, dass sich Ihr berechneter Hubraum direkt in einer zuverlässigen Feldleistung niederschlägt. Befolgen Sie diese umsetzbaren Schritte, um Ihre Auswahl abzuschließen:
Definieren Sie Ihre genauen Anforderungen an die mechanische Belastung , einschließlich des erforderlichen Laufdrehmoments, Anlaufdrehmoments und der Zielbetriebsgeschwindigkeit.
Berechnen Sie die theoretisch erforderliche Verdrängung und wenden Sie dann die entsprechenden Reduzierungsfaktoren für den mechanischen und volumetrischen Wirkungsgrad basierend auf dem spezifischen Konstruktionstyp an.
Überprüfen Sie alle physikalischen Belastungsbeschränkungen , einschließlich radialer Wellenbelastungen, Betriebstemperaturen und verfügbarem Montageraum.
Sammeln Sie Ihre vollständigen Anwendungsdaten und konsultieren Sie einen Anwendungstechniker, um Ihre Spezifikationen zu bestätigen, bevor Sie den Systementwurf abschließen.
FAQ
F: Wie berechnet man den Hubraum eines Hydraulikmotors?
A: Ordnen Sie die Standard-Durchflussformel neu an, um die Verdrängung zu ermitteln: Verdrängung = (Durchflussrate x 231) / U/min. Anschließend müssen Sie dieses theoretische Ergebnis durch den Prozentsatz des volumetrischen Wirkungsgrads der Einheit dividieren, um den internen Flüssigkeitsschlupf zu berücksichtigen und die tatsächliche Verdrängung zu bestimmen, die zum Erreichen Ihrer Zielgeschwindigkeit erforderlich ist.
F: Was ist der Unterschied zwischen Anlaufdrehmoment und Laufdrehmoment bei einem Hydraulikmotor?
A: Das Startdrehmoment ist die Kraft, die erforderlich ist, um die Haftreibung zu überwinden und eine Last zu bewegen. Das Laufdrehmoment ist die Kraft, die erforderlich ist, um die Last in Bewegung zu halten. Aufgrund des geringen anfänglichen mechanischen Wirkungsgrads und der Haftreibung ist beim Starten einer Last immer ein höherer Druck erforderlich als beim Laufen.
F: Warum verliert mein Hydraulikmotor unter hoher Last an Geschwindigkeit?
A: Der Geschwindigkeitsverlust unter Last wird durch inneren Schlupf verursacht, der sich auf den volumetrischen Wirkungsgrad auswirkt. Wenn der Systemdruck steigt, um eine schwerere Last zu bewältigen, umgeht mehr Flüssigkeit die internen Arbeitsmechanismen durch Zwischenräume, wodurch die tatsächliche Drehzahl an der Abtriebswelle verringert wird.
F: Kann eine Hydraulikpumpe als Hydraulikmotor verwendet werden?
A: Einige spezielle Getriebe- und Kolbenkonstruktionen sind bidirektional und austauschbar. Vielen Pumpen fehlen jedoch die notwendigen internen Lagerstrukturen oder Gehäuseablasskonfigurationen, die erforderlich sind, um die spezifischen Kräfte und Drücke zu bewältigen, die beim Betrieb als Drehantrieb auftreten.
F: Was führt zur Überhitzung eines Hydraulikmotors?
A: Überhitzung entsteht durch übermäßige interne Leckage aufgrund von Komponentenverschleiß, kontinuierlichem Betrieb über dem Nenndruck oder der Nenngeschwindigkeit, unzureichender Behältergröße oder einem Viskositätsverlust der Flüssigkeit. Alle diese Faktoren erhöhen die Reibung und wandeln die Flüssigkeitsenergie direkt in Wärme um.
F: Wie wähle ich zwischen einem Hochgeschwindigkeitsmotor mit niedrigem Drehmoment (HSLT) und einem Motor mit niedriger Geschwindigkeit und hohem Drehmoment (LSHT)?
A: Wählen Sie LSHT für Anwendungen, die schweres Heben oder Drehen mit Direktantrieb erfordern, wie z. B. Winden und Förderbänder. Wählen Sie HSLT für Anwendungen, die eine schnelle, kontinuierliche Rotation erfordern, wie z. B. Lüfterantriebe oder Kreiselpumpen, bei denen ein hohes Drehmoment nicht die Hauptanforderung ist.
F: Wie verwende ich einen Drehmoment- und Drehzahlrechner für Hydraulikmotoren zur schnellen Schätzung?
A: Geben Sie Ihre bekannten Designparameter ein, z. B. verfügbaren Durchfluss, maximalen Druck und Zieldrehzahl. Der Rechner liefert theoretische Ergebnisse. Vergleichen Sie diese Ergebnisse immer mit den Leistungsdiagrammen des Herstellers und wenden Sie Effizienzminderungen an, um die tatsächliche Eignung für den Einsatz zu bestätigen.