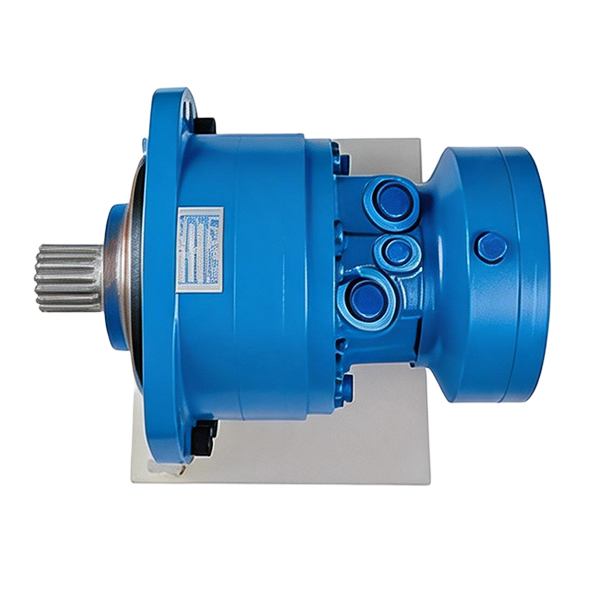
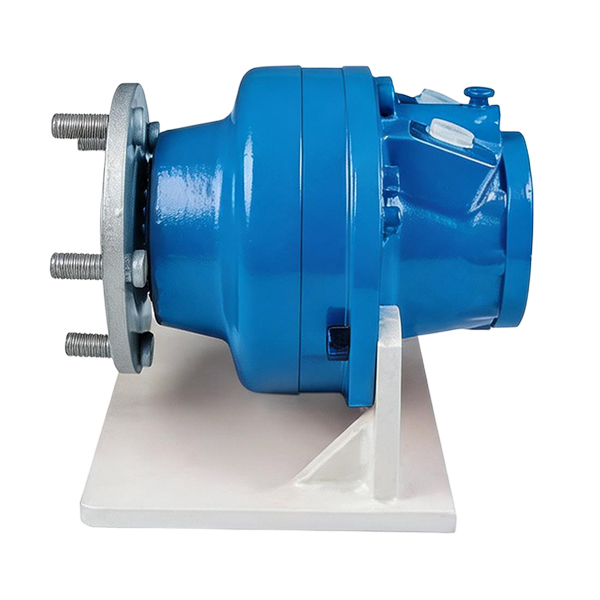
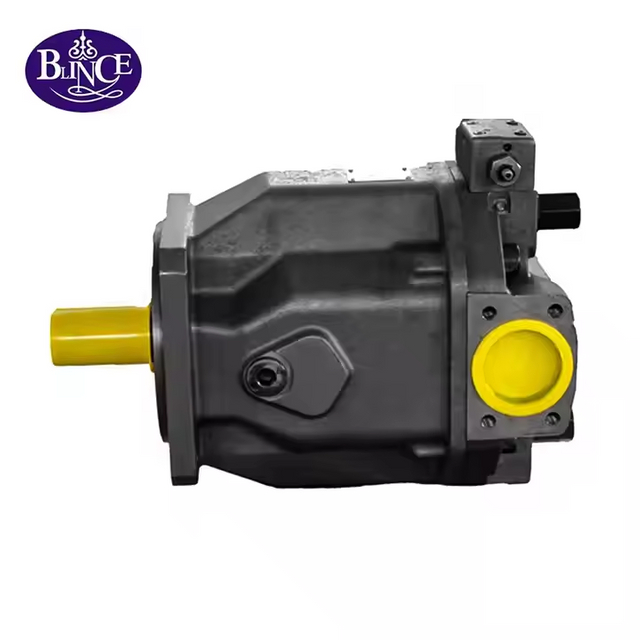
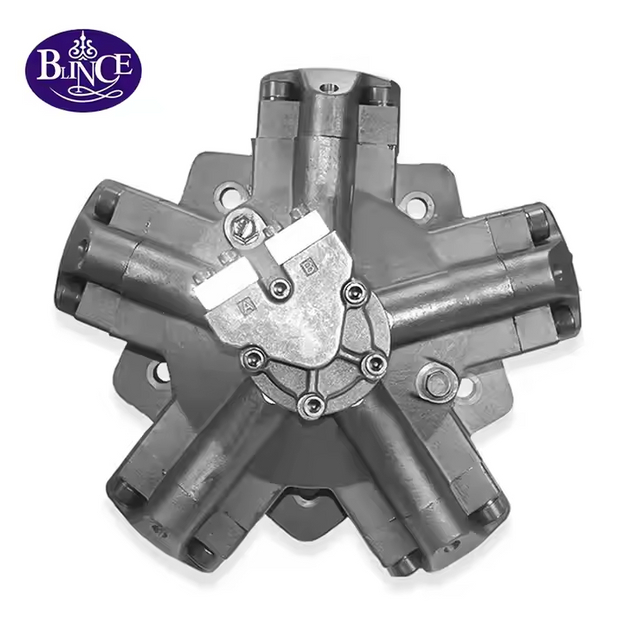
Գործարկիչի ոչ պատշաճ չափերը բերում են ծանր գործառնական հետևանքներ աշխատանքի վայրում: Միավորի չափից փոքրացնելը հանգեցնում է հաճախակի կանգի, բեռնվածքի անբավարար բեռնաթափման և վաղաժամ մեխանիկական խափանումների ծանր աշխատանքային ցիկլերի դեպքում: Չափազանց մեծացումը հանգեցնում է էներգիայի վատնման, ավելորդ ջերմության և համակարգի անհարկի մեծածավալ հետքերի, որոնք բարդացնում են տեղադրումը: Համակարգի նախագծողները և գնումների ինժեներները պետք է մշտապես հավասարակշռեն մեխանիկական բեռի պահանջները հասանելի հիդրավլիկ հզորության հետ: Դուք պետք է նավարկեք բարդ փոխզիջումներ բաղադրիչների տեսակների, ծավալային արդյունավետության և մեքենայի վրա ֆիզիկական տարածքի սահմանափակումների միջև:
Ձեր կիրառման համար ճշգրիտ պտտվող մղիչը նշելը պահանջում է համակարգված, ինժեներական առաջին շրջանակ: Դուք չեք կարող հույս դնել գուշակությունների վրա, երբ գործ ունեք ծանր բեռների և բարձր ճնշման հետ: Մոմենտի, արագության և տեղաշարժի ճշգրիտ հաշվարկը ապահովում է, որ ձեր սարքավորումը հուսալիորեն աշխատի իր հատուկ աշխատանքային ցիկլի և շրջակա միջավայրի պայմաններում: Այս ուղեցույցը տրամադրում է հիմնական բանաձևերը և գործնական քայլերը, որոնք անհրաժեշտ են օպտիմալը ընտրելու համար Հիդրավլիկ շարժիչ ձեր հաջորդ նախագծի համար:
Շարժիչի ոլորող մոմենտն ուղիղ համեմատական է համակարգի ճնշմանը և շարժիչի տեղաշարժին. Ճշգրիտ հաշվարկել ճնշման անկումը (Delta P) շարժիչի վրա չափազանց կարևոր է չափերի համար:
Արագության և հոսքի դինամիկան. Շարժիչի արագությունը թելադրվում է մուտքային հոսքի արագությամբ և տեղաշարժով, սակայն ծավալային անարդյունավետությունները (ներքին արտահոսք) կնվազեցնեն բեռի տակ գործող իրական արագությունը:
HSLT ընդդեմ LSHT-ի ընտրություն. հավելվածները թելադրում են հիմնական դասակարգման ընտրությունը՝ բարձր արագությամբ, ցածր պտտող մոմենտով (HSLT) արագ, շարունակական պտտման համար կամ ցածր արագությամբ, բարձր ոլորող մոմենտ ստեղծելու համար (LSHT)՝ ծանր, ուղիղ շարժման դիրքի համար:
Արդյունավետության իջեցում. տեսական հաշվարկները միշտ պետք է չափավորվեն՝ օգտագործելով շարժիչի նախագծմանը հատուկ մեխանիկական և ծավալային արդյունավետության գործոնները (փոխանցում, թիակ կամ մխոց)՝ իրական աշխատանքի արդյունավետությունն ապահովելու համար:
Բովանդակություն
Փոխարկել
Հիդրավլիկ շարժիչի ընտրության հիմնական փոփոխականները
Տեղաշարժի սահմանում
Տեղաշարժը ներկայացնում է հեղուկի ծավալը, որն անհրաժեշտ է ելքային լիսեռի մեկ ամբողջական պտույտի համար: Այն ծառայում է որպես հիդրավլիկ մուտքը մեխանիկական արդյունքին կապող հիդրավլիկ մուտքագրման հիդրոմետրիկ: Ինժեներները սովորաբար չափում են տեղաշարժը խորանարդ դյույմներով մեկ պտույտով (cir) կամ խորանարդ սանտիմետրով մեկ պտույտով (cc/rev): Ավելի մեծ տեղաշարժը տալիս է ավելի մեծ ոլորող մոմենտ տվյալ ճնշման դեպքում, բայց պահանջում է ավելի մեծ հոսք՝ որոշակի արագություն պահպանելու համար: Երբ դաշտում քանդում եք ձախողված ագրեգատը, հաճախ նկատում եք, որ սխալ նշված տեղաշարժը հանգեցրել է արագության գերազանցման և առանցքակալների աղետալի խափանման:
Հասկանալ տեղաշարժը նշանակում է ճանաչել ներքին պտտվող խմբի ֆիզիկական սահմանները: Անկախ նրանից, թե դուք գործ ունեք գերոտոր աստղի կամ առանցքային մխոցի տակառի հետ, ֆիզիկական դատարկությունը, որը լցվում է հեղուկով, թելադրում է ելակետային աշխատանքը: Դուք չեք կարող ագրեգատի միջով ավելի շատ հեղուկ ստիպել, քան դրա տեղաշարժը և RPM-ի առավելագույն ցուցանիշը թույլ են տալիս՝ առանց լուրջ խոռոչի կամ լիսեռի կնիքները փչելու:
Հասկանալով ոլորող մոմենտ (մեկնարկ, վազում և կանգառ)
Ոլորող մոմենտը պտտման ուժն է, որն առաջանում է մղիչի կողմից: Մեկնարկային ոլորող մոմենտը վերաբերում է ուժին, որն անհրաժեշտ է ստատիկ շփումը կոտրելու և շարժում սկսելու համար: Գործող մոմենտը ուժն է, որն անհրաժեշտ է բեռի տակ շարունակական շարժումը պահպանելու համար: Կասեցման ոլորող մոմենտ առաջանում է, երբ բեռը գերազանցում է շարժիչի հզորությունը՝ ամբողջությամբ դադարեցնելով ռոտացիան: Մեխանիկական արդյունավետությունը զգալիորեն նվազում է ցածր արագության դեպքում: Մեկնարկային ոլորող մոմենտ ձեռք բերելու համար ձեզ միշտ ավելի մեծ ճնշում կպահանջվի՝ համեմատած վազող պտտման հետ:
Ծանր արդյունաբերական ծրագրերում, ինչպիսիք են ճախարակները կամ փոխակրիչները, մեկնարկային ոլորող մոմենտը ամենապահանջկոտ պարամետրն է: Բեռը, որը պահանջում է 2000 լբ-ին ոլորող մոմենտ՝ շարժվելու համար, կարող է պահանջել 3000 ֆունտ՝ ստատիկ շփումը կոտրելու համար: Եթե դուք չափում եք համակարգը՝ հիմնվելով միայն գործարկման պտտման վրա, ապա մեքենան կդադարի գործարկել: Միշտ հաշվարկեք առավելագույն բեռնվածության վիճակը և համոզվեք, որ ձեր համակարգի ճնշումը կարող է ապահովել անհրաժեշտ մեկնարկային մոմենտը:
Գործառնական արագության որոշում (RPM)
Կիրառման պահանջները թելադրում են թիրախի պտտման արագությունը (RPM): Այս արագությունը ուղղակիորեն վերաբերում է հասանելի հիդրավլիկ հոսքի արագությանը, որը սովորաբար չափվում է գալոններով մեկ րոպեում (GPM) կամ լիտրով մեկ րոպեում (L/min): Եթե ձեր համակարգը չի կարող ապահովել համապատասխան հոսք, միավորը չի հասնի իր նպատակային RPM-ին: Ծավալային արդյունավետությունը նույնպես մեծ դեր է խաղում, քանի որ ներքին արտահոսքը նվազեցնում է բեռի տակ ձեռք բերված իրական արագությունը:
Արագությունը երբեք ստատիկ թիվ չէ հեղուկի հզորության մեջ: Բեռի ավելացմանը զուգընթաց բարձրանում է համակարգի ճնշումը, ինչը ստիպում է ավելի շատ հեղուկ շրջանցել ներքին բացերը: Այս ներքին սայթաքումը նշանակում է, որ ձեր իրական RPM-ը միշտ մի փոքր ցածր կլինի ձեր տեսական RPM-ից: Դաշտային տեխնիկները հաճախ օգտագործում են արագաչափեր՝ բեռի տակ այս արագության անկումը չափելու համար, որպեսզի ախտորոշեն ներքին մաշվածությունը մինչև ամբողջական ձախողումը:
Գործառնական ճնշումը և Delta P
Պտտվող ակտուատորները գործում են մուտքի և ելքի պորտերի միջև ճնշման դիֆերենցիալի հիման վրա (Դելտա P): Դուք չեք կարող ապավինել միայն համակարգի առավելագույն ճնշման գնահատականին: Հետադարձ գծի հետադարձ ճնշումը նվազեցնում է մոմենտ ստեղծելու համար հասանելի արդյունավետ ճնշումը: Միշտ հանեք վերադարձի գծի ճնշումը մուտքային ճնշումից, որպեսզի որոշեք իրական աշխատանքային Delta P-ն ձեր չափերի հաշվարկների համար:
Դիտարկենք մի համակարգ, որն ունի 3000 PSI օգնության փականի կարգավորում: Եթե վերադարձի գիծը հեղուկը մղում է սահմանափակող ֆիլտրի և երկար ճկուն խողովակի միջով, դուք կարող եք ունենալ 300 PSI հակաճնշում ելքի միացքում: Ձեր իրական աշխատանքային ճնշումը (Delta P) ընդամենը 2700 PSI է: Հետճնշումը հաշվի չառնելը սովորական չափի սխալ է, որը հանգեցնում է աշխատանքի վայրում սարքավորումների անբավարար աշխատանքին:
Պարամետր
Սահմանում
Չափման միավոր
Դաշտի ազդեցություն
Տեղաշարժ
Հեղուկի ծավալը մեկ հեղափոխության համար
cir կամ cc/rev
Որոշում է հոսքի ելակետային պահանջը և ոլորող մոմենտային հզորությունը:
Դելտա Պ
Մուտքի ճնշումը հանած ելքի ճնշումը
PSI կամ բար
Թելադրում է լիսեռում առաջացած իրական ոլորող մոմենտը:
Ծավալային արդյունավետություն
Տեսական և փաստացի հոսքի հարաբերակցությունը
Տոկոս (%)
Ներքին սայթաքման պատճառով մեծ բեռների տակ արագության անկում է առաջացնում:
Մեխանիկական արդյունավետություն
Տեսական և փաստացի պտտման հարաբերակցությունը
Տոկոս (%)
Ներքին շփումը հաղթահարելու համար ավելի մեծ ճնշում է պահանջում:
Քայլ առ քայլ հիդրավլիկ շարժիչի չափման բանաձևեր
Պահանջվող մոմենտի հաշվարկ
Տեսական ոլորող մոմենտը հաշվարկելու համար օգտագործեք ստանդարտ բանաձևը՝ ոլորող մոմենտ (lb-in) = (Ճնշում x տեղաշարժ) / (2 x π): Սա ապահովում է ելակետային ցուցանիշ: Դուք պետք է կարգավորեք այս տեսական արդյունքը՝ օգտագործելով ձեր ընտրած բաղադրիչի տեսակի մեխանիկական արդյունավետության վարկանիշը: Բազմապատկեք տեսական ոլորող մոմենտը մեխանիկական արդյունավետության տոկոսով, որպեսզի որոշեք լիսեռին մատակարարվող իրական ոլորող մոմենտը:
Օրինակ, եթե ձեր տեսական հաշվարկը տալիս է 4000 ֆունտ դյույմ, բայց դուք օգտագործում եք 80% մեխանիկական արդյունավետությամբ փոխանցումատուփ, ձեր իրական ելքային ոլորող մոմենտը կազմում է ընդամենը 3200 ֆունտ դյույմ: Եթե ձեր բեռը պահանջում է 3,800 ֆունտ-ին, այս միավորը կկանգնի: Դուք պետք է կա՛մ բարձրացնեք համակարգի ճնշումը, կա՛մ ընտրեք ավելի մեծ տեղաշարժով միավոր:
Պահանջվող արագության և հոսքի արագության հաշվարկ
Որոշեք պահանջվող հոսքի արագությունը՝ օգտագործելով այս ստանդարտ բանաձևը ԱՄՆ միավորների համար. Հոսքի արագություն (GPM) = (Տեղաշարժ x RPM) / 231: Այս հաշվարկը ձեզ տալիս է տեսական հոսք: Դուք պետք է կարգավորեք այս պահանջը՝ օգտագործելով ծավալային արդյունավետության վարկանիշը: Տեսական հոսքը բաժանեք ծավալային արդյունավետության տոկոսի վրա՝ հաշվի առնելով ներքին սայթաքումը և որոշեք իրական հոսքը, որը ձեր պոմպը պետք է ապահովի:
Եթե ձեր տեսական հոսքի պահանջը 15 GPM է, և միավորն ունի 90% ծավալային արդյունավետություն, ձեր իրական պահանջվող հոսքը 16,6 GPM է (15 / 0,90): Եթե ձեր պոմպը մատակարարում է ընդամենը 15 GPM, ապա մղիչն ավելի դանդաղ կպտտվի, քան ձեր թիրախային RPM-ը ծանրաբեռնվածության տակ: Միշտ չափեք պոմպը այնպես, որ համապատասխանի ամբողջ համակարգի ծավալային կորուստները:
Հիդրավլիկ ձիաուժի հաշվարկ (HP)
Գնահատեք էներգիայի ընդհանուր պահանջները՝ օգտագործելով հիդրավլիկ ձիաուժի բանաձևը. HP = (GPM x PSI) / 1714: Այս չափումն օգնում է ձեզ ստուգել, որ առաջնային պոմպը և հիմնական շարժիչը կարող են պատշաճ կերպով աջակցել ընտրված մղիչին: Եթե հաշվարկված ձիաուժը գերազանցում է ձեր էներգաբլոկի հզորությունը, դուք պետք է կարգավորեք ձեր համակարգի պարամետրերը կամ թարմացնեք հիմնական շարժիչը:
Ձիաուժի հաշվարկները ցույց են տալիս ձեր մեքենայի իրական էներգիայի պահանջները: Բարձր արագությամբ, բարձր ճնշման կիրառումը զգալի ուժ կբերի պոմպը վարող դիզելային շարժիչից կամ էլեկտրական շարժիչից: Եթե հիմնական շարժիչը փոքրացնեք, շարժիչը կճահի կամ էլեկտրական շարժիչը կկանգնեցնի իր ջերմային գերբեռնվածության պաշտպանությունը աշխատանքային առավելագույն ցիկլերի ժամանակ:
Աշխատած չափերի օրինակ՝ քայլ առ քայլ գործնական սցենար
Մտածեք ծանր ագրեգատային փոխակրիչ ժապավենի համար շարժիչի չափը: Թիրախային պարամետրերն են 120 RPM պահանջվող ելքային արագությունը, 4500 lb-in բեռնվածքի պահանջվող պահը և 2500 PSI առավելագույն հասանելի համակարգի ճնշումը (հաշվի առնելով հետճնշումը):
Հաշվեք տեսական տեղաշարժը. վերադասավորեք ոլորող մոմենտ ստեղծելու բանաձևը՝ տեղաշարժ = (Մոմենտ x 2 x π) / Ճնշում: (4500 x 6.28) / 2500 = 11.3 շրջան.
Կիրառել մեխանիկական արդյունավետություն. ենթադրել 85% մեխանիկական արդյունավետություն ընտրված դիզայնի համար: Ճշգրտված տեղաշարժ = 11,3 / 0,85 = 13,3 շրջան: Ձեզ անհրաժեշտ է միավոր առնվազն 13,3 շրջանի տեղաշարժով:
Հաշվարկել տեսական հոսքը՝ հոսքի արագություն = (Տեղաշարժ x RPM) / 231. (13.3 x 120) / 231 = 6.9 GPM:
Ստուգեք էներգիայի պահանջները՝ HP = (7,6 GPM x 2,500 PSI) / 1714 = 11,08 HP: Համոզվեք, որ ձեր էներգաբլոկը կարող է անընդհատ մատակարարել առնվազն 12 HP:
Օգտագործելով ինտերակտիվ չափերի հաշվիչներ և դիագրամներ
Օգտագործեք առցանց մոմենտի և արագության հաշվիչներ՝ նախագծման գործընթացը արագացնելու համար: Այս գործիքները թույլ են տալիս մուտքագրել փոփոխականներ և ակնթարթորեն տեսնել արդյունքները՝ նվազեցնելով ձեռքով հաշվարկի սխալները: Օգտագործեք ինտերակտիվ սխեմատիկ դիագրամներ՝ պատկերացնելու համար, թե ինչպես են ճնշման և հոսքի փոփոխությունները փոխում կատարողականության կորերը: Հաշվիչի խաչաձև հղումը թողարկվում է արտադրողի բնութագրերի թերթիկներով՝ հաստատելու իրական աշխարհի համապատասխանությունը:
Թեև հաշվիչներն ապահովում են ամուր հիմք, նրանք հաշվի չեն առնում շրջակա միջավայրի գործոնները, ինչպիսիք են ծայրահեղ ցրտերը, որոնք ազդում են հեղուկի մածուցիկության վրա կամ շրջակա միջավայրի բարձր ջերմությունը քայքայող ծավալային արդյունավետությունը: Միշտ օգտագործեք ձեր դաշտային փորձը՝ հաշվիչի տեսական արդյունքներին անվտանգության համապատասխան սահմաններ ավելացնելու համար:
Հիդրավլիկ շարժիչների դասակարգումների գնահատում. HSLT ընդդեմ LSHT
Բարձր արագությամբ, ցածր ոլորող մոմենտ ստեղծելու (HSLT) հավելվածներ
HSLT ստորաբաժանումները սովորաբար աշխատում են 500 RPM-ից ավելի արագություններով, որոնք հաճախ հասնում են մինչև 3000 RPM կամ ավելի: Ընդհանուր օգտագործման դեպքերը ներառում են օդափոխիչի շարժիչներ, գեներատորների շարժիչներ և կենտրոնախույս ջրի պոմպեր: Այս հավելվածները պահանջում են արագ, շարունակական պտույտ, այլ ոչ թե ծանրություն բարձրացնելու համար: Ներքին բաղադրիչները նախատեսված են բարձր պտտվող արագություններով աշխատելու համար՝ առանց ավելորդ ջերմության կուտակման կամ առանցքակալների մաշվածության:
HSLT նմուշների առաջնային սահմանափակումը ցածր արագության ոլորող մոմենտի բացակայությունն է: Եթե ձեր հավելվածը պահանջում է բարձր ոլորող մոմենտ վերջնական շարժիչի ժամանակ, ապա ձեզ հարկավոր է ինտեգրել մեխանիկական փոխանցումատուփ: Փոխանցման տուփի ավելացումը մեծացնում է ֆիզիկական հետքը, ավելացնում է պահպանման կետերը և բերում է մեխանիկական ուժի կորուստներ: Դուք պետք է կշռեք HSLT միավորի պարզությունը պահանջվող մեխանիկական կրճատման բարդության հետ:
Ցածր արագությամբ, բարձր ոլորող մոմենտ ստեղծելու (LSHT) հավելվածներ
LSHT ստորաբաժանումները աշխատում են 500 RPM-ից ցածր արագություններով, հաճախ սահուն աշխատում են մինչև 1 RPM առանց սեղմման: Ընդհանուր կիրառությունները ներառում են ճախարակի հարվածային գործիքներ, ծանր փոխակրիչներ, շարժական սարքավորումների վրա անիվների շարժիչներ և արդյունաբերական խառնիչներ: Այս ձևավորումներն առաջարկում են ուղիղ սկավառակի իրականացման հստակ առավելություն: Նրանք առաջացնում են զանգվածային պտտվող ուժ անմիջապես ելքային լիսեռում:
Վերացնելով փոխանցման տուփի անհրաժեշտությունը՝ դուք նվազեցնում եք պահպանման պահանջները, խնայում եք ֆիզիկական տարածքը և պարզեցնում եք ընդհանուր մեխանիկական հավաքումը: LSHT ստորաբաժանումները սովորաբար օգտագործում են հերոտորային կամ շառավղային մխոցային նմուշներ՝ այս բարձր ոլորող մոմենտ ստեղծելու համար: Դրանք կառուցված են կոպիտ կերպով՝ շինարարության և հանքարդյունաբերության մեջ տարածված ծանր կողային բեռների և կոշտ գործառնական միջավայրերի համար:
Ուղղակի շարժման հնարավորություն, զանգվածային ոլորող մոմենտ
Ճախարակներ, անիվներ, ծանր փոխակրիչներ
Հիդրավլիկ շարժիչների դիզայնի համեմատություն (առանձնահատկություններ և արդյունքներ)
Փոխանցման շարժիչներ (արտաքին և պտտվող)
Հաղորդալարերի դիզայնն առանձնանում է պարզ, կոպիտ կառուցվածքով, շատ քիչ շարժվող մասերով: Նրանք առաջարկում են բարձր կեղտոտ հանդուրժողականություն՝ դրանք դարձնելով հարմար կոշտ միջավայրերի համար, որտեղ կատարյալ հեղուկի ֆիլտրումը դժվար է պահպանել: Արտաքին հանդերձանքի դիզայնը օգտագործում է երկու ցանցավոր փոխանցում, մինչդեռ հերոտորի դիզայնը օգտագործում է ներքին ռոտոր և արտաքին ստատոր: Երկու տեսակներն էլ մեխանիկորեն պարզ են և հեշտ է վերակառուցվել դաշտում:
Այնուամենայնիվ, նրանք տառապում են ավելի ցածր ընդհանուր արդյունավետությունից, որը սովորաբար տատանվում է 70% և 80% միջև: Նրանք նաև առաջացնում են աղմուկի ավելի բարձր մակարդակներ՝ ցանցային շարժակների կողմից ստեղծված ճնշման ալիքների պատճառով: Դրանք հիմնականում սահմանափակվում են ավելի ցածր աշխատանքային ճնշումներով, համեմատած մխոցների նմուշների հետ: Նշեք փոխանցման ագրեգատները չափավոր կատարողականության պահանջներ ունեցող կիրառությունների համար, որտեղ մեխանիկական պարզությունը առաջնահերթ է առավելագույն արդյունավետությունից:
Vane Motors
Թիթեղների նմուշները ապահովում են լավ մեկնարկային ոլորող մոմենտ և աշխատում են ավելի ցածր աղմուկի մակարդակով, քան հանդերձանքի տեսակները: Նրանք ավելի երկար են պահպանում արդյունավետությունը, քանի որ թիակները ինքնուրույն փոխհատուցում են մաշվածությունը՝ ավելի երկարացնելով խցիկի օղակի վրա, քանի որ ծայրերը քայքայվում են: Այս ինքնակարգավորվող հատկությունը պահպանում է ներքին արտահոսքը համեմատաբար անփոփոխ միավորի կյանքի ընթացքում՝ ապահովելով կանխատեսելի կատարում:
Ընդհակառակը, նրանք ենթակա են հեղուկի աղտոտման: Բեկորները կարող են պատճառ դառնալ, որ թիակները կպչեն իրենց ռոտորի անցքերի ներսում, ինչը կհանգեցնի անմիջապես աղետալի ձախողման: Նրանք նաև պահանջում են նվազագույն գործառնական արագություններ՝ թիակները կենտրոնախույս ուժի միջոցով երկարաձգված պահելու համար, եթե դրանք չեն օգտագործում զսպանակով բեռնված մեխանիզմներ: Նրանք լավ տեղավորվում են միջին ճնշման ծրագրերում, որոնք պահանջում են հարթ ռոտացիա և չափավոր արդյունավետություն:
Մխոցային շարժիչներ (առանցքային և ճառագայթային)
Մխոցային նմուշներն ապահովում են ամենաբարձր ծավալային և մեխանիկական արդյունավետությունը՝ հաճախ հասնելով մինչև 95%-ի: Սռնու մխոցային ագրեգատները կառավարում են ծայրահեղ ճնշումները և բարձր արագությունները, ինչը նրանց դարձնում է իդեալական ծանր աշխատանքի հիդրոստատիկ փոխանցումների համար: Ճառագայթային մխոցային ագրեգատները ստեղծում են հսկայական ոլորող մոմենտ ցածր արագություններով, որը կատարյալ է ծանր մեքենաների վրա ուղիղ շարժիչ անիվի կիրառման համար:
Փոխզիջումները ներառում են արտադրության բարձր բարդությունը և հեղուկի աղտոտման նկատմամբ ծայրահեղ զգայունությունը: Մխոցների և մխոցների բլոկի միջև ամուր հանդուրժողականությունը պահանջում է մաքուր հեղուկ՝ գոլորշումը կանխելու համար: Պահպանեք մխոցային ստորաբաժանումները շարունակական աշխատանքային, բարձր հզորության կիրառությունների համար, որտեղ ճշգրիտ հսկողությունը և առավելագույն արդյունավետությունը պարտադիր են մեքենայի աշխատանքի համար:
Իրականացման իրողություններ և համակարգի փոխզիջումներ
Ջերմության առաջացման և հովացման պահանջներ
Մեխանիկական շփումը և ծավալային ներքին արտահոսքը ուղղակիորեն վերածվում են ջերմության: Ավելորդ ջերմությունը քայքայում է հիդրավլիկ հեղուկը, ոչնչացնում է քսայուղային հատկությունները և կարծրացնում է էլաստոմերային կնիքները: Դուք պետք է գնահատեք ձեր դիմումի շարունակական աշխատանքային ցիկլը՝ որոշելու համար, թե արդյոք հատուկ ջերմափոխանակիչ է անհրաժեշտ: Առավելագույն ճնշման մոտ երկար ժամանակ աշխատող համակարգերը գրեթե անկասկած կպահանջեն ակտիվ սառեցում:
Երբ հեղուկի ջերմաստիճանը գերազանցում է 180°F (82°C), մածուցիկությունը զգալիորեն նվազում է: Այս ավելի բարակ հեղուկը մեծացնում է ներքին սայթաքումը, որն էլ ավելի է նվազեցնում ծավալային արդյունավետությունը և ավելի շատ ջերմություն է առաջացնում: Այս ջերմային փախուստը կարող է մի քանի ժամվա ընթացքում ոչնչացնել համակարգը: Միշտ չափեք ձեր ջրամբարը համապատասխան չափերով և տեղադրեք հարկադիր օդով կամ ջրով հովացվող ջերմափոխանակիչներ՝ բարձր աշխատանքային ցիկլի օգտագործման համար:
Ճառագայթային և առանցքային բեռնատարողություններ
Ճանապարհները, ճախարակները և մեքենայի ուղղակի քաշը զգալի ֆիզիկական ուժեր են գործադրում ելքային լիսեռի վրա: Դուք պետք է գնահատեք կրող ծառայության ժամկետը (L10 կյանքը) այս հատուկ ճառագայթային (կողային) և առանցքային (մղում) բեռների ներքո: Ստանդարտ ագրեգատները հաճախ նախագծված են միայն ոլորող մոմենտ փոխանցելու համար, այլ ոչ թե ծանր արտաքին մեխանիկական բեռներ:
Եթե կիրառման ուժերը գերազանցում են ստանդարտ առանցքակալների գնահատականները, դուք պետք է նշեք ծանրաբեռնված առանցքակալների տարբերակները կամ ինտեգրեք արտաքին կախովի բեռնվածքի ադապտերները: Կախված բեռնվածքի ադապտերը մեկուսացնում է լիսեռի ներքին կնիքները և առանցքակալները արտաքին մեխանիկական սթրեսից՝ կանխելով լիսեռի կնիքի վաղաժամ արտահոսքը և առանցքակալների աղետալի խափանումը գոտիով կամ շղթայով աշխատող սարքերում:
Լիսեռների և մոնտաժային ստանդարտներ (SAE, ISO և Metric)
Ընտրեք ճիշտ մոնտաժային կոնֆիգուրացիաներ, ինչպիսիք են 2 պտուտակով կամ 4 պտուտակով եզրերը՝ հիմնված ստանդարտ SAE կամ ISO չափսերի վրա: Զգուշորեն ընտրեք լիսեռի միացման ոճերը՝ հիմնվելով բեռնվածքի պրոֆիլի վրա: Շղթայված լիսեռները շատ ավելի լավ են կառավարում մեծ ոլորող ոլորող մոմենտ ունեցող, հաճախակի ետ դարձնող բեռները, քան առանցքային լիսեռները: Ստեղնավորված լիսեռները հակված են ցատկելու և կտրվելու ծանր հարվածային բեռների տակ:
Ֆիզիկական ոլորող մոմենտ-փոխանցման պահանջների համապատասխանությունը համապատասխան ստանդարտի հետ ապահովում է հուսալի մեխանիկական ինտեգրում: Ստանդարտ SAE կամ ISO ամրացումների օգտագործումը նաև հեշտացնում է ապագա բաղադրիչների փոխարինումը: Եթե միավորը դաշտում ձախողվի, ապա ստանդարտ SAE B 2 պտուտակով փոխարինող գտնելը շատ ավելի հեշտ է, քան սեփական մոնտաժային կոնֆիգուրացիայի աղբյուրը:
Հեղուկների համատեղելիության և զտման ստանդարտներ
Տարբեր ներքին նախագծերը պահանջում են հատուկ ISO մաքրության ծածկագրեր: Մխոցային ագրեգատները պահանջում են խիստ ֆիլտրում (հաճախ ISO 16/14/11 կամ ավելի լավ), որպեսզի կանխեն խիստ հանդուրժողականության բաղադրիչների աղետալի ձախողումը: Փոխանցման ագրեգատները հանդուրժում են ավելի մեղմ ֆիլտրում (ISO 20/18/15)՝ իրենց ներքին ավելի մեծ բացվածքների պատճառով:
Հեղուկի մածուցիկությունը ուղղակիորեն ազդում է ներքին արտահոսքի և սառը գործարկման աշխատանքի վրա: Համոզվեք, որ ձեր ընտրած հեղուկը պահպանում է համապատասխան մածուցիկությունը ողջ աշխատանքային ջերմաստիճանի միջակայքում: Ցուրտ եղանակին չափազանց հաստ հեղուկ օգտագործելը կառաջացնի պոմպի կավիտացիա, մինչդեռ գործառնական ջերմաստիճանում չափազանց բարակ հեղուկի օգտագործումը կառաջացնի չափից ավելի ներքին սահում և արագության կորուստ:
Վաճառողի ընտրության և մատակարարման շղթայի նկատառումներ
Կյանքի ցիկլի պահպանում և բաղադրիչի երկարակեցություն
Գնումների վերաբերյալ որոշումները պետք է դուրս գան ձեռքբերման սկզբնական փուլից: Գնահատեք մաշվածության մասերի փոխարինման հաճախականությունը և սպասարկման ստանդարտ միջակայքերը: Բարձր արդյունավետ մխոցային ագրեգատները շարունակական կիրառություններում հաճախ ցույց են տալիս ավելի երկարակեցություն և ժամանակի ընթացքում ավելի ցածր էներգիայի սպառում՝ համեմատած ավելի պարզ փոխանցումատուփերի: Կենտրոնացեք ներքին բաղադրիչների երկարակեցության վրա՝ կապված ձեր հատուկ աշխատանքային ցիկլի հետ:
Նկատի առեք դաշտային ծառայության հեշտությունը։ Հնարավո՞ր է լիսեռի կնիքը փոխարինել առանց սարքը մեքենայից հանելու: Արդյո՞ք վերակառուցման փաթեթները մատչելի են: Մի բլոկ, որը պահանջում է գործարանային սպասարկում պարզ կնիքի արտահոսքի համար, անընդունելի պարապուրդի կհանգեցնի զբաղված շինհրապարակում: Առաջնահերթություն տվեք այնպիսի նախագծերին, որոնք թույլ են տալիս ուղղակի սպասարկում դաշտային մեխանիկայի կողմից:
Առաջատար ժամանակներ, մատչելիություն և հետշուկայի աջակցություն
Ընտրեք շրջանակի ստանդարտ չափսեր և մոնտաժային եզրեր (SAE/ISO)՝ ապահովելու մատակարարման շղթայի առաձգականությունը: Պատվերով կամ սեփականության մոնտաժային կոնֆիգուրացիաները խիստ սահմանափակում են ձեր փոխարինման տարբերակները անսպասելի պարապուրդի ժամանակ: Եթե հարմարեցված միավորը ձախողվի, դուք կարող եք շաբաթներ սպասել փոխարինման՝ ամբողջությամբ դադարեցնելով արտադրությունը:
Առաջնահերթություն տվեք վաճառողներին, ովքեր նախատիպի ստեղծման փուլում առաջարկում են կիրառական ինժեներական կայուն աջակցություն: Հուսալի հետշուկայական աջակցությունը և հեշտությամբ հասանելի փոխարինող մասերը չափազանց կարևոր են շարունակական արդյունաբերական գործողությունները պահպանելու համար: Հզոր բաշխիչ ցանց ունեցող վաճառողը երաշխավորում է, որ դուք կարող եք արագ փոխարինող մասեր ձեռք բերել՝ նվազագույնի հասցնելով մեքենայի խափանումը:
Եզրակացություն
Հաջող չափագրումը պահանջում է կրկնվող գործընթաց, որը հավասարակշռում է տեսական հաշվարկները իրական աշխարհի արդյունավետության կորուստների և մեխանիկական սահմանափակումների հետ: Որպես արդյունաբերության առաջատար արտադրող, որն ունի ավելի քան երկու տասնամյակ հեղուկ էներգիայի մասնագիտացված փորձ, BLINCE-ն ապահովում է բարձր արդյունավետության ուղեծրային շարժիչների, մխոցային շարժիչների և հիդրավլիկ պոմպերի համապարփակ փաթեթ, որոնք նախատեսված են չափերի խիստ բնութագրերին համապատասխանելու համար: ISO 9001 սերտիֆիկացված մեր արտադրական գծերն օգտագործում են առաջադեմ արտադրական հանդուրժողականություն՝ մեկնարկային մոմենտը առավելագույնի հասցնելու և ներքին սայթաքումը նվազագույնի հասցնելու համար՝ ապահովելով, որ ձեր հաշվարկված տեղաշարժը ուղղակիորեն վերածվում է հուսալի դաշտի աշխատանքի: Ձեր ընտրությունը վերջնական տեսքի բերելու համար հետևեք հետևյալ գործող քայլերին.
Սահմանեք ձեր ճշգրիտ մեխանիկական բեռի պահանջները , ներառյալ պահանջվող գործարկման ոլորող մոմենտը, մեկնարկային մոմենտը և թիրախային գործառնական արագությունը:
Հաշվեք անհրաժեշտ տեսական տեղաշարժը , այնուհետև կիրառեք համապատասխան մեխանիկական և ծավալային արդյունավետության նվազեցման գործակիցները՝ հիմնվելով նախագծման կոնկրետ տեսակի վրա:
Ստուգեք ֆիզիկական ծանրաբեռնվածության բոլոր սահմանափակումները , ներառյալ շառավղային լիսեռի բեռնվածությունը, աշխատանքային ջերմաստիճանը և մոնտաժման հասանելի տարածքը:
Հավաքեք ձեր ամբողջական հայտի տվյալները և խորհրդակցեք հավելվածի ինժեների հետ՝ հաստատելու ձեր բնութագրերը՝ նախքան համակարգի դիզայնը վերջնական տեսքի բերելը:
A: Վերադասավորեք ստանդարտ հոսքի բանաձևը, որը պետք է լուծվի տեղաշարժի համար. Տեղաշարժ = (Հոսքի արագություն x 231) / RPM: Այնուհետև դուք պետք է բաժանեք այս տեսական արդյունքը միավորի ծավալային արդյունավետության տոկոսի վրա, որպեսզի հաշվի առնեք հեղուկի ներքին սահումը և որոշեք իրական տեղաշարժը, որն անհրաժեշտ է ձեր թիրախային արագությանը հասնելու համար:
Հարց: Ո՞րն է տարբերությունը հիդրավլիկ շարժիչում մեկնարկային մոմենտի և գործարկման մոմենտի միջև:
A: Մեկնարկային մոմենտը այն ուժն է, որն անհրաժեշտ է ստատիկ շփումը հաղթահարելու և բեռը տեղափոխելու համար: Ընթացիկ մոմենտը այն ուժն է, որն անհրաժեշտ է բեռը շարժելու համար: Ցածր սկզբնական մեխանիկական արդյունավետության և ստատիկ շփման պատճառով բեռը սկսելը միշտ ավելի մեծ ճնշում է պահանջում, քան այն գործարկելը:
Հարց: Ինչու՞ է իմ հիդրավլիկ շարժիչը կորցնում արագությունը ծանր բեռի տակ:
A: Բեռի տակ արագության կորուստը պայմանավորված է ներքին սայթաքմամբ, որն ազդում է ծավալային արդյունավետության վրա: Քանի որ համակարգի ճնշումը մեծանում է ավելի ծանր բեռը կարգավորելու համար, ավելի շատ հեղուկ շրջանցում է ներքին աշխատանքային մեխանիզմները բացվածքների միջոցով՝ նվազեցնելով իրական պտտման արագությունը ելքային լիսեռում:
Հ. Հիդրավլիկ պոմպը կարո՞ղ է օգտագործվել որպես հիդրավլիկ շարժիչ:
A: Որոշ հատուկ հանդերձանքների և մխոցների նմուշներ երկկողմանի են և փոխարինելի: Այնուամենայնիվ, շատ պոմպեր չունեն անհրաժեշտ ներքին կրող կոնստրուկցիաներ կամ պատյանների արտահոսքի կոնֆիգուրացիաներ, որոնք անհրաժեշտ են հատուկ ուժերն ու ճնշումները կարգավորելու համար, որոնք զգացվում են որպես պտտվող մղիչ աշխատելու ժամանակ:
Հարց: Ինչն է առաջացնում հիդրավլիկ շարժիչի գերտաքացում:
A. Գերտաքացումն առաջանում է չափից ավելի ներքին արտահոսքի հետևանքով, որը պայմանավորված է բաղադրիչների մաշվածությամբ, որոնք անընդհատ աշխատում են անվանական ճնշումից կամ արագությունից, ջրամբարի անբավարար չափից կամ հեղուկի մածուցիկության խզումից: Այս բոլոր գործոնները մեծացնում են շփումը և հեղուկի էներգիան ուղղակիորեն վերածում ջերմության:
Հարց. Ինչպե՞ս ընտրել բարձր արագությամբ, ցածր ոլորող մոմենտ (HSLT) և ցածր արագությամբ, բարձր ոլորող մոմենտ (LSHT) շարժիչի միջև:
A. Ընտրեք LSHT այն ծրագրերի համար, որոնք պահանջում են ուղիղ շարժիչով ծանրության բարձրացում կամ շրջադարձ, ինչպիսիք են ճախարակները և փոխակրիչները: Ընտրեք HSLT արագ, շարունակական պտույտ պահանջող ծրագրերի համար, ինչպիսիք են օդափոխիչի շարժիչները կամ կենտրոնախույս պոմպերը, որտեղ մեծ ոլորող մոմենտը հիմնական պահանջը չէ:
Հարց. Ինչպե՞ս կարող եմ օգտագործել հիդրավլիկ շարժիչի պտտման և արագության հաշվիչը արագ գնահատման համար:
A: Մուտքագրեք ձեր հայտնի դիզայնի պարամետրերը, ինչպիսիք են հասանելի հոսքը, առավելագույն ճնշումը և թիրախային RPM-ը: Հաշվիչը տալիս է տեսական արդյունքներ: Միշտ խաչաձև հղում կատարեք այս արդյունքներին արտադրողի կատարողական գծապատկերների հետ և կիրառեք արդյունավետության նվազեցումներ՝ դաշտի իրական համապատասխանությունը հաստատելու համար: