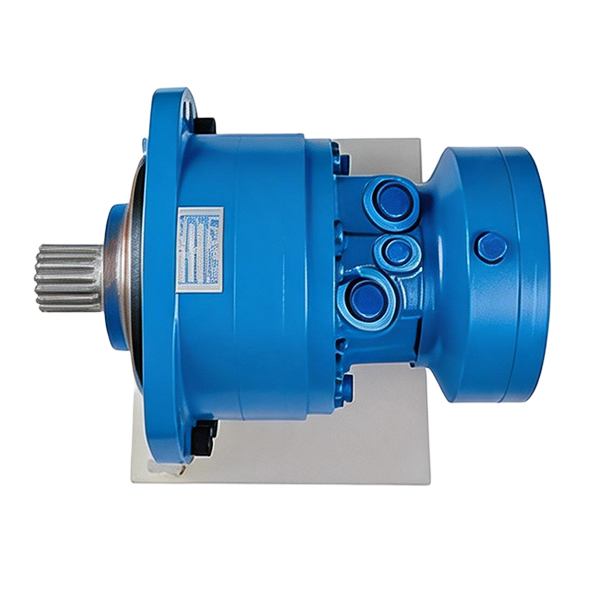
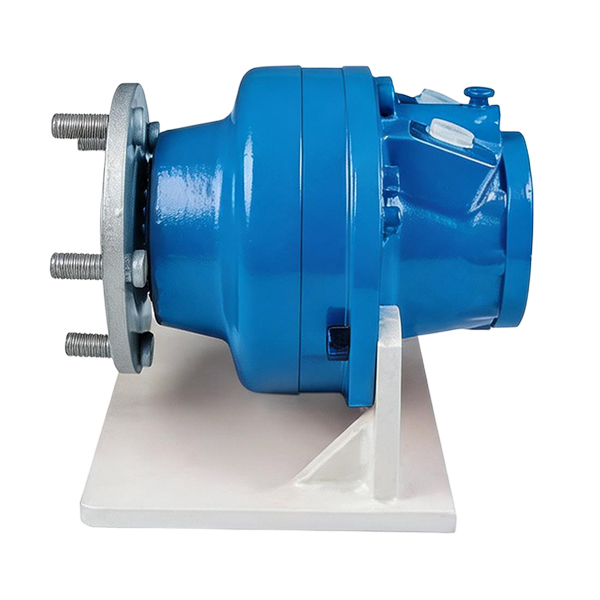
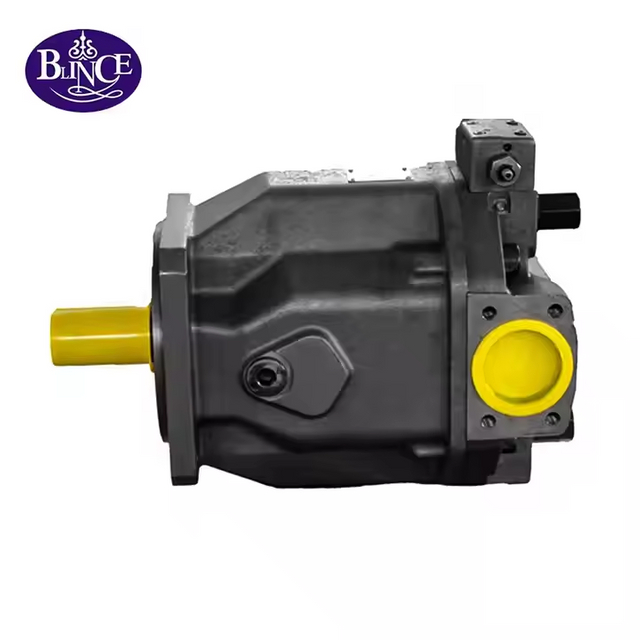
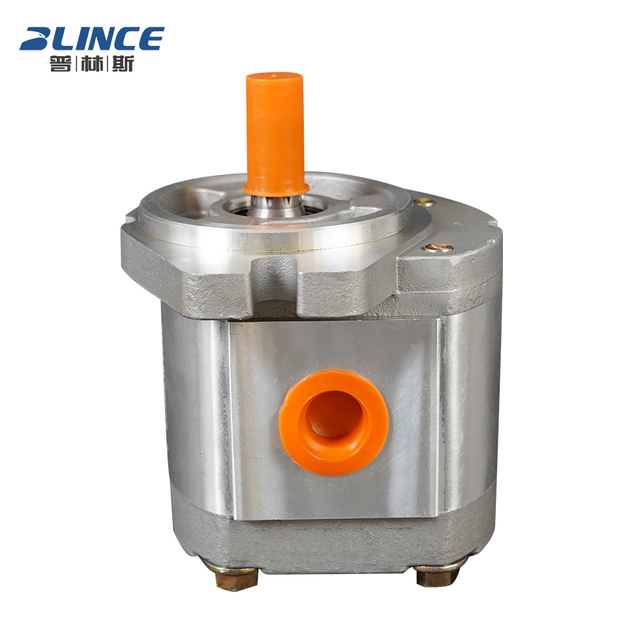
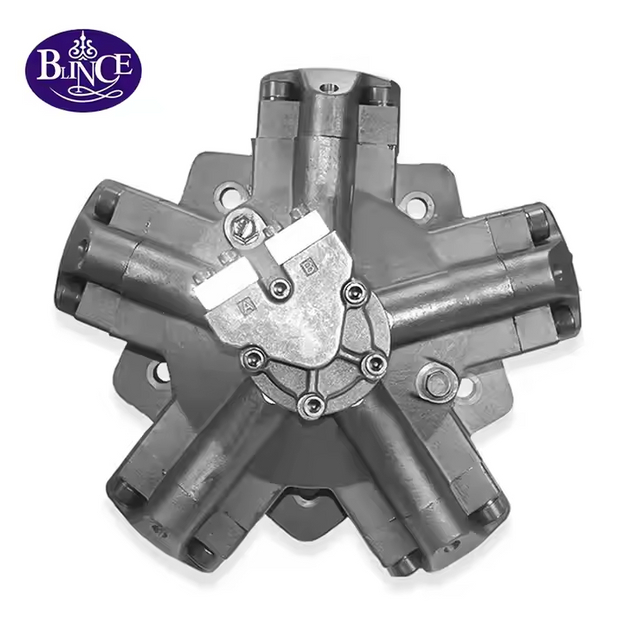
अनुचित एक्चुएटर आकार कार्य स्थल पर गंभीर परिचालन परिणाम देता है। किसी इकाई का आकार छोटा करने से बार-बार रुकना, अपर्याप्त भार संभालना और भारी शुल्क चक्रों के तहत समय से पहले यांत्रिक विफलता होती है। अधिक आकार के परिणामस्वरूप ऊर्जा बर्बाद होती है, अत्यधिक गर्मी उत्पन्न होती है, और अनावश्यक रूप से भारी सिस्टम फ़ुटप्रिंट होते हैं जो स्थापना को जटिल बनाते हैं। सिस्टम डिजाइनरों और खरीद इंजीनियरों को उपलब्ध हाइड्रोलिक पावर के साथ यांत्रिक लोड आवश्यकताओं को लगातार संतुलित करना चाहिए। आपको मशीन पर घटक प्रकार, वॉल्यूमेट्रिक दक्षता और भौतिक स्थान की कमी के बीच जटिल ट्रेड-ऑफ को नेविगेट करना होगा।
आपके एप्लिकेशन के लिए सटीक रोटरी एक्चुएटर निर्दिष्ट करने के लिए एक व्यवस्थित, इंजीनियरिंग-प्रथम ढांचे की आवश्यकता होती है। भारी भार और उच्च दबाव से निपटने के दौरान आप अनुमान पर भरोसा नहीं कर सकते। टॉर्क, गति और विस्थापन की सटीक गणना करने से यह सुनिश्चित होता है कि आपका उपकरण अपने विशिष्ट कर्तव्य चक्र और पर्यावरणीय परिस्थितियों में विश्वसनीय रूप से संचालित होता है। यह मार्गदर्शिका इष्टतम का चयन करने के लिए आवश्यक मूलभूत सूत्र और व्यावहारिक कदम प्रदान करती है हाइड्रोलिक मोटर । आपके अगले प्रोजेक्ट के लिए
टॉर्क और दबाव संबंध: मोटर टॉर्क सीधे सिस्टम दबाव और मोटर विस्थापन के समानुपाती होता है; मोटर में दबाव ड्रॉप (डेल्टा पी) की सटीक गणना आकार देने के लिए महत्वपूर्ण है।
गति और प्रवाह गतिशीलता: मोटर की गति इनपुट प्रवाह दर और विस्थापन से तय होती है, लेकिन वॉल्यूमेट्रिक अक्षमताएं (आंतरिक रिसाव) लोड के तहत वास्तविक परिचालन गति को कम कर देगी।
एचएसएलटी बनाम एलएसएचटी चयन: एप्लिकेशन मौलिक वर्गीकरण विकल्प तय करते हैं - तीव्र, निरंतर रोटेशन के लिए हाई-स्पीड, लो-टॉर्क (एचएसएलटी), या भारी, डायरेक्ट-ड्राइव पोजिशनिंग के लिए लो-स्पीड, हाई-टॉर्क (एलएसएचटी)।
दक्षता व्युत्पन्न: वास्तविक दुनिया के प्रदर्शन को सुनिश्चित करने के लिए सैद्धांतिक गणना हमेशा मोटर डिजाइन (गियर, वेन, या पिस्टन) के लिए विशिष्ट यांत्रिक और वॉल्यूमेट्रिक दक्षता कारकों का उपयोग करके व्युत्पन्न की जानी चाहिए।
विषयसूची
टॉगल
हाइड्रोलिक मोटर चयन के मुख्य चर
विस्थापन को परिभाषित करना
विस्थापन आउटपुट शाफ्ट की एक पूर्ण क्रांति के लिए आवश्यक द्रव की मात्रा का प्रतिनिधित्व करता है। यह हाइड्रोलिक इनपुट को मैकेनिकल आउटपुट से जोड़ने वाली मूलभूत मीट्रिक के रूप में कार्य करता है। इंजीनियर आमतौर पर विस्थापन को घन इंच प्रति क्रांति (सीआईआर) या घन सेंटीमीटर प्रति क्रांति (सीसी/रेव) में मापते हैं। एक बड़ा विस्थापन किसी दिए गए दबाव पर उच्च टॉर्क उत्पन्न करता है लेकिन एक विशिष्ट गति बनाए रखने के लिए अधिक प्रवाह की आवश्यकता होती है। जब आप क्षेत्र में एक विफल इकाई को तोड़ते हैं, तो आप अक्सर पाते हैं कि गलत तरीके से निर्दिष्ट विस्थापन के कारण अत्यधिक गति और भयावह असर विफलता हुई।
विस्थापन को समझने का अर्थ है आंतरिक घूर्णन समूह की भौतिक सीमाओं को पहचानना। चाहे आप गेरोटर स्टार या अक्षीय पिस्टन बैरल के साथ काम कर रहे हों, द्रव से भरने वाला भौतिक शून्य आधारभूत प्रदर्शन को निर्धारित करता है। आप इकाई के माध्यम से उसके विस्थापन और अधिकतम आरपीएम रेटिंग की अनुमति से अधिक तरल पदार्थ को गंभीर गुहिकायन या शाफ्ट सील को उड़ाने के बिना मजबूर नहीं कर सकते।
टॉर्क को समझना (शुरू करना, चलाना और रुकना)
टॉर्क एक्चुएटर द्वारा उत्पन्न घूर्णी बल है। प्रारंभिक टॉर्क स्थैतिक घर्षण को तोड़ने और गति शुरू करने के लिए आवश्यक बल को संदर्भित करता है। रनिंग टॉर्क लोड के तहत निरंतर गति बनाए रखने के लिए आवश्यक बल है। स्टाल टॉर्क तब होता है जब लोड मोटर की क्षमता से अधिक हो जाता है, जिससे रोटेशन पूरी तरह से रुक जाता है। कम गति पर यांत्रिक दक्षता काफी कम हो जाती है। रनिंग टॉर्क की तुलना में शुरुआती टॉर्क प्राप्त करने के लिए आपको हमेशा उच्च दबाव की आवश्यकता होगी।
चरखी ड्राइव या कन्वेयर बेल्ट जैसे भारी औद्योगिक अनुप्रयोगों में, शुरुआती टॉर्क सबसे अधिक मांग वाला पैरामीटर है। जिस भार को चलते रहने के लिए 2,000 lb-in टॉर्क की आवश्यकता होती है, उसे स्थैतिक घर्षण को तोड़ने के लिए 3,000 lb-in की आवश्यकता हो सकती है। यदि आप सिस्टम को केवल चलने वाले टॉर्क के आधार पर आकार देते हैं, तो मशीन स्टार्टअप पर रुक जाएगी। हमेशा अधिकतम लोड स्थिति की गणना करें और सुनिश्चित करें कि आपका सिस्टम दबाव आवश्यक शुरुआती टॉर्क प्रदान कर सकता है।
परिचालन गति (आरपीएम) का निर्धारण
अनुप्रयोग आवश्यकताएँ लक्ष्य घूर्णी गति (आरपीएम) निर्धारित करती हैं। यह गति सीधे उपलब्ध हाइड्रोलिक प्रवाह दर से संबंधित है, जिसे आमतौर पर गैलन प्रति मिनट (जीपीएम) या लीटर प्रति मिनट (एल/मिनट) में मापा जाता है। यदि आपका सिस्टम पर्याप्त प्रवाह की आपूर्ति नहीं कर सकता है, तो इकाई अपने लक्ष्य आरपीएम तक नहीं पहुंच पाएगी। वॉल्यूमेट्रिक दक्षता भी एक प्रमुख भूमिका निभाती है, क्योंकि आंतरिक रिसाव लोड के तहत प्राप्त वास्तविक गति को कम कर देता है।
द्रव शक्ति में गति कभी भी एक स्थिर संख्या नहीं होती है। जैसे-जैसे लोड बढ़ता है, सिस्टम का दबाव बढ़ता है, जो आंतरिक मंजूरी को बायपास करने के लिए अधिक तरल पदार्थ को मजबूर करता है। इस आंतरिक पर्ची का मतलब है कि आपका वास्तविक आरपीएम हमेशा आपके सैद्धांतिक आरपीएम से थोड़ा कम होगा। फ़ील्ड तकनीशियन अक्सर पूर्ण विफलता होने से पहले आंतरिक टूट-फूट का निदान करने के लिए लोड के तहत इस गति में गिरावट को मापने के लिए टैकोमीटर का उपयोग करते हैं।
ऑपरेटिंग दबाव और डेल्टा पी
रोटरी एक्चुएटर्स इनलेट और आउटलेट पोर्ट के बीच दबाव अंतर (डेल्टा पी) के आधार पर काम करते हैं। आप केवल अधिकतम सिस्टम दबाव रेटिंग पर भरोसा नहीं कर सकते। रिटर्न-लाइन बैकप्रेशर टॉर्क उत्पन्न करने के लिए उपलब्ध प्रभावी दबाव को कम कर देता है। अपने आकार की गणना के लिए सही कार्यशील डेल्टा पी निर्धारित करने के लिए हमेशा इनलेट दबाव से रिटर्न लाइन दबाव घटाएं।
3,000 पीएसआई रिलीफ वाल्व सेटिंग वाले सिस्टम पर विचार करें। यदि रिटर्न लाइन एक प्रतिबंधात्मक फिल्टर और लंबी नली के माध्यम से तरल पदार्थ को धकेलती है, तो आपके पास आउटलेट पोर्ट पर 300 पीएसआई का बैकप्रेशर हो सकता है। आपका वास्तविक कार्य दबाव (डेल्टा पी) केवल 2,700 पीएसआई है। बैकप्रेशर का ध्यान न रखना एक सामान्य आकार संबंधी त्रुटि है जिसके परिणामस्वरूप कार्य स्थल पर उपकरण खराब प्रदर्शन करते हैं।
पैरामीटर
परिभाषा
माप की इकाई
क्षेत्र प्रभाव
विस्थापन
प्रति क्रांति द्रव की मात्रा
सीआईआर या सीसी/रेव
बेसलाइन प्रवाह आवश्यकता और टॉर्क क्षमता निर्धारित करता है।
डेल्टा पी
इनलेट दबाव घटा आउटलेट दबाव
पीएसआई या बार
शाफ्ट पर उत्पन्न वास्तविक टॉर्क को निर्देशित करता है।
वॉल्यूमेट्रिक दक्षता
सैद्धांतिक और वास्तविक प्रवाह का अनुपात
प्रतिशत (%)
आंतरिक फिसलन के कारण भारी भार के तहत गति में गिरावट आती है।
यांत्रिक दक्षता
सैद्धांतिक और वास्तविक टॉर्क का अनुपात
प्रतिशत (%)
आंतरिक घर्षण पर काबू पाने के लिए उच्च दबाव की आवश्यकता होती है।
चरण-दर-चरण हाइड्रोलिक मोटर आकार सूत्र
आवश्यक टॉर्क की गणना
सैद्धांतिक टॉर्क की गणना करने के लिए, मानक सूत्र का उपयोग करें: टॉर्क (एलबी-इन) = (दबाव x विस्थापन) / (2 x π)। यह एक आधारभूत आंकड़ा प्रदान करता है. आपको अपने चुने हुए घटक प्रकार की यांत्रिक दक्षता रेटिंग का उपयोग करके इस सैद्धांतिक आउटपुट को समायोजित करना होगा। शाफ्ट को दिए गए वास्तविक टॉर्क को निर्धारित करने के लिए सैद्धांतिक टॉर्क को यांत्रिक दक्षता प्रतिशत से गुणा करें।
उदाहरण के लिए, यदि आपकी सैद्धांतिक गणना 4,000 एलबी-इन उत्पन्न करती है, लेकिन आप 80% यांत्रिक दक्षता के साथ एक गियर इकाई का उपयोग कर रहे हैं, तो आपका वास्तविक आउटपुट टॉर्क केवल 3,200 एलबी-इंच है। यदि आपके लोड के लिए 3,800 पाउंड-इंच की आवश्यकता है, तो यह इकाई रुक जाएगी। आपको या तो सिस्टम दबाव बढ़ाना होगा या बड़े विस्थापन वाली इकाई का चयन करना होगा।
आवश्यक गति और प्रवाह दर की गणना
अमेरिकी इकाइयों के लिए इस मानक सूत्र का उपयोग करके आवश्यक प्रवाह दर निर्धारित करें: प्रवाह दर (जीपीएम) = (विस्थापन x आरपीएम) / 231। यह गणना आपको सैद्धांतिक प्रवाह देती है। आपको वॉल्यूमेट्रिक दक्षता रेटिंग का उपयोग करके इस आवश्यकता को समायोजित करना होगा। आंतरिक स्लिप को ध्यान में रखते हुए सैद्धांतिक प्रवाह को वॉल्यूमेट्रिक दक्षता प्रतिशत से विभाजित करें और यह निर्धारित करें कि आपके पंप को कितना वास्तविक प्रवाह प्रदान करना चाहिए।
यदि आपकी सैद्धांतिक प्रवाह आवश्यकता 15 जीपीएम है, और इकाई में 90% वॉल्यूमेट्रिक दक्षता है, तो आपका वास्तविक आवश्यक प्रवाह 16.6 जीपीएम (15 / 0.90) है। यदि आपका पंप केवल 15 जीपीएम वितरित करता है, तो एक्चुएटर लोड के तहत आपके लक्ष्य आरपीएम की तुलना में धीमी गति से घूमेगा। पूरे सिस्टम के वॉल्यूमेट्रिक नुकसान को समायोजित करने के लिए हमेशा पंप का आकार तय करें।
हाइड्रोलिक अश्वशक्ति (एचपी) की गणना
हाइड्रोलिक हॉर्सपावर फॉर्मूला का उपयोग करके समग्र बिजली आवश्यकताओं का मूल्यांकन करें: एचपी = (जीपीएम x पीएसआई) / 1714। यह मीट्रिक आपको यह सत्यापित करने में मदद करता है कि प्राथमिक पंप और प्राइम मूवर चयनित एक्चुएटर को पर्याप्त रूप से समर्थन कर सकते हैं। यदि गणना की गई अश्वशक्ति आपकी बिजली इकाई की क्षमता से अधिक है, तो आपको अपने सिस्टम मापदंडों को समायोजित करना होगा या प्राइम मूवर को अपग्रेड करना होगा।
अश्वशक्ति की गणना से आपकी मशीन की वास्तविक ऊर्जा मांगों का पता चलता है। एक उच्च गति, उच्च दबाव वाला अनुप्रयोग पंप को चलाने वाले डीजल इंजन या इलेक्ट्रिक मोटर से महत्वपूर्ण शक्ति खींचेगा। यदि आप प्राइम मूवर को कम आकार देते हैं, तो इंजन खराब हो जाएगा या इलेक्ट्रिक मोटर पीक ड्यूटी चक्र के दौरान अपने थर्मल अधिभार संरक्षण को विफल कर देगा।
कार्यशील आकार उदाहरण: चरण-दर-चरण व्यावहारिक परिदृश्य
भारी समुच्चय कन्वेयर बेल्ट के लिए ड्राइव के आकार पर विचार करें। लक्ष्य पैरामीटर 120 आरपीएम की आवश्यक आउटपुट गति, 4,500 एलबी-इन का आवश्यक रनिंग लोड टॉर्क और 2,500 पीएसआई (बैकप्रेशर के लिए लेखांकन) का अधिकतम उपलब्ध सिस्टम दबाव हैं।
सैद्धांतिक विस्थापन की गणना करें: टॉर्क सूत्र को पुनर्व्यवस्थित करें: विस्थापन = (टॉर्क x 2 x π) / दबाव। (4,500 x 6.28) / 2,500 = 11.3 सर्कुलर।
यांत्रिक दक्षता लागू करें: चयनित डिज़ाइन के लिए 85% यांत्रिक दक्षता मान लें। समायोजित विस्थापन = 11.3 / 0.85 = 13.3 सर्कुलर। आपको कम से कम 13.3 सर्कुलर विस्थापन वाली एक इकाई की आवश्यकता है।
सैद्धांतिक प्रवाह की गणना करें: प्रवाह दर = (विस्थापन x आरपीएम) / 231. (13.3 x 120) / 231 = 6.9 जीपीएम।
वॉल्यूमेट्रिक दक्षता लागू करें: 90% वॉल्यूमेट्रिक दक्षता मान लें। वास्तविक आवश्यक प्रवाह = 6.9 / 0.90 = 7.6 जीपीएम।
पावर आवश्यकताएँ सत्यापित करें: एचपी = (7.6 जीपीएम x 2,500 पीएसआई) / 1714 = 11.08 एचपी। सुनिश्चित करें कि आपकी बिजली इकाई लगातार कम से कम 12 एचपी प्रदान कर सकती है।
इंटरैक्टिव साइज़िंग कैलकुलेटर और आरेखों का उपयोग करना
डिज़ाइन प्रक्रिया में तेजी लाने के लिए ऑनलाइन टॉर्क और स्पीड कैलकुलेटर का लाभ उठाएं। ये उपकरण आपको चर इनपुट करने और तुरंत परिणाम देखने की अनुमति देते हैं, जिससे मैन्युअल गणना त्रुटियां कम हो जाती हैं। यह देखने के लिए इंटरैक्टिव योजनाबद्ध आरेखों का उपयोग करें कि दबाव और प्रवाह में परिवर्तन प्रदर्शन वक्रों को कैसे बदलते हैं। वास्तविक दुनिया की उपयुक्तता की पुष्टि करने के लिए निर्माता विनिर्देश शीट के साथ क्रॉस-रेफरेंस कैलकुलेटर आउटपुट।
जबकि कैलकुलेटर एक ठोस आधार रेखा प्रदान करते हैं, वे अत्यधिक ठंड जैसे तरल पदार्थ की चिपचिपाहट को प्रभावित करने वाले या उच्च परिवेश की गर्मी से वॉल्यूमेट्रिक दक्षता को कम करने वाले पर्यावरणीय कारकों को ध्यान में नहीं रखते हैं। कैलकुलेटर के सैद्धांतिक आउटपुट में उचित सुरक्षा मार्जिन जोड़ने के लिए हमेशा अपने क्षेत्र के अनुभव का उपयोग करें।
हाइड्रोलिक मोटर वर्गीकरण का मूल्यांकन: एचएसएलटी बनाम एलएसएचटी
हाई-स्पीड, लो-टॉर्क (एचएसएलटी) अनुप्रयोग
एचएसएलटी इकाइयां आम तौर पर 500 आरपीएम से अधिक गति पर काम करती हैं, जो अक्सर 3,000 आरपीएम या उससे अधिक तक पहुंच जाती हैं। सामान्य उपयोग के मामलों में पंखा ड्राइव, जनरेटर ड्राइव और केन्द्रापसारक जल पंप शामिल हैं। इन अनुप्रयोगों के लिए भारी सामान उठाने की बजाय तीव्र, निरंतर घुमाव की आवश्यकता होती है। आंतरिक घटकों को अत्यधिक गर्मी निर्माण या बेयरिंग घिसाव के बिना उच्च घूर्णी वेग को संभालने के लिए डिज़ाइन किया गया है।
एचएसएलटी डिज़ाइन की प्राथमिक सीमा कम गति वाले टॉर्क की कमी है। यदि आपके एप्लिकेशन को अंतिम ड्राइव पर उच्च टॉर्क की आवश्यकता है, तो आपको एक मैकेनिकल गियरबॉक्स को एकीकृत करने की आवश्यकता होगी। गियरबॉक्स जोड़ने से भौतिक पदचिह्न बढ़ता है, रखरखाव बिंदु जुड़ते हैं, और यांत्रिक बिजली हानि होती है। आपको आवश्यक यांत्रिक कटौती की जटिलता के मुकाबले एचएसएलटी इकाई की सादगी को तौलना चाहिए।
लो-स्पीड, हाई-टॉर्क (एलएसएचटी) अनुप्रयोग
एलएसएचटी इकाइयाँ 500 आरपीएम से कम गति पर काम करती हैं, अक्सर बिना किसी रुकावट के 1 आरपीएम तक सुचारू रूप से काम करती हैं। सामान्य अनुप्रयोगों में विंच ड्रम, भारी कन्वेयर, मोबाइल उपकरण पर व्हील ड्राइव और औद्योगिक मिक्सर शामिल हैं। ये डिज़ाइन डायरेक्ट-ड्राइव कार्यान्वयन का विशिष्ट लाभ प्रदान करते हैं। वे आउटपुट शाफ्ट पर सीधे बड़े पैमाने पर घूर्णी बल उत्पन्न करते हैं।
गियरबॉक्स की आवश्यकता को समाप्त करके, आप रखरखाव आवश्यकताओं को कम करते हैं, भौतिक स्थान बचाते हैं, और समग्र यांत्रिक संयोजन को सरल बनाते हैं। एलएसएचटी इकाइयाँ इस उच्च टॉर्क आउटपुट को प्राप्त करने के लिए आमतौर पर गेरोटर या रेडियल पिस्टन डिज़ाइन का उपयोग करती हैं। इन्हें निर्माण और खनन में आम तौर पर भारी साइड लोड और कठोर परिचालन वातावरण को संभालने के लिए मजबूती से बनाया गया है।
वर्गीकरण
विशिष्ट आरपीएम रेंज
प्राथमिक लाभ
सामान्य अनुप्रयोग
एचएसएलटी (हाई-स्पीड, लो-टॉर्क)
500 - 3,000+ आरपीएम
उच्च घूर्णी वेग, कॉम्पैक्ट आकार
फैन ड्राइव, केन्द्रापसारक पंप, जनरेटर
एलएसएचटी (लो-स्पीड, हाई-टॉर्क)
1 - 500 आरपीएम
सीधी ड्राइव क्षमता, भारी टॉर्क
चरखी, व्हील ड्राइव, भारी कन्वेयर
हाइड्रोलिक मोटर डिज़ाइन की तुलना (परिणामों की विशेषताएं)
गियर मोटर्स (बाहरी और गेरोटर)
गियर डिज़ाइन में बहुत कम चलने वाले हिस्सों के साथ एक सरल, मजबूत निर्माण होता है। वे उच्च गंदगी सहनशीलता प्रदान करते हैं, जो उन्हें कठोर वातावरण के लिए उपयुक्त बनाता है जहां सही द्रव निस्पंदन को बनाए रखना मुश्किल होता है। बाहरी गियर डिज़ाइन दो मेशिंग गियर का उपयोग करता है, जबकि गेरोटर डिज़ाइन एक आंतरिक रोटर और एक बाहरी स्टेटर का उपयोग करता है। दोनों प्रकार यांत्रिक रूप से सरल हैं और क्षेत्र में पुनर्निर्माण करना आसान है।
हालाँकि, वे कम समग्र दक्षता से पीड़ित हैं, आमतौर पर 70% और 80% के बीच। मेशिंग गियर्स द्वारा बनाए गए दबाव तरंगों के कारण वे उच्च शोर स्तर भी उत्पन्न करते हैं। वे आम तौर पर पिस्टन डिज़ाइन की तुलना में कम परिचालन दबाव तक सीमित होते हैं। मध्यम प्रदर्शन मांगों वाले अनुप्रयोगों के लिए गियर इकाइयां निर्दिष्ट करें जहां अधिकतम दक्षता पर यांत्रिक सादगी को प्राथमिकता दी जाती है।
वेन मोटर्स
वेन डिज़ाइन अच्छा शुरुआती टॉर्क प्रदान करते हैं और गियर प्रकारों की तुलना में कम शोर स्तर के साथ संचालित होते हैं। वे लंबे समय तक कार्यकुशलता बनाए रखते हैं क्योंकि युक्तियों के खराब होने पर वेन्स कैम रिंग के विरुद्ध आगे बढ़कर घिसाव के लिए स्वयं क्षतिपूर्ति करते हैं। यह स्व-समायोजन सुविधा इकाई के जीवनकाल में आंतरिक रिसाव को अपेक्षाकृत स्थिर रखती है, जिससे पूर्वानुमानित प्रदर्शन मिलता है।
इसके विपरीत, वे द्रव संदूषण के प्रति अतिसंवेदनशील होते हैं। मलबा वैन के रोटर स्लॉट के अंदर फंसने का कारण बन सकता है, जिससे तत्काल विनाशकारी विफलता हो सकती है। जब तक वे स्प्रिंग-लोडेड तंत्र का उपयोग नहीं करते हैं, तब तक उन्हें केन्द्रापसारक बल के माध्यम से वेन्स को विस्तारित रखने के लिए न्यूनतम ऑपरेटिंग गति की भी आवश्यकता होती है। वे मध्यम-दबाव वाले अनुप्रयोगों में अच्छी तरह से फिट होते हैं, जिनके लिए सुचारू रोटेशन और मध्यम दक्षता की आवश्यकता होती है।
पिस्टन मोटर्स (अक्षीय और रेडियल)
पिस्टन डिज़ाइन उच्चतम वॉल्यूमेट्रिक और यांत्रिक दक्षता प्रदान करते हैं, जो अक्सर 95% तक पहुंच जाती है। अक्षीय पिस्टन इकाइयाँ अत्यधिक दबाव और उच्च गति को संभालती हैं, जो उन्हें हेवी-ड्यूटी हाइड्रोस्टैटिक ट्रांसमिशन के लिए आदर्श बनाती हैं। रेडियल पिस्टन इकाइयां कम गति पर बड़े पैमाने पर टॉर्क उत्पन्न करती हैं, जो भारी मशीनरी पर डायरेक्ट-ड्राइव व्हील अनुप्रयोगों के लिए बिल्कुल उपयुक्त है।
ट्रेड-ऑफ में उच्च विनिर्माण जटिलता और द्रव संदूषण के प्रति अत्यधिक संवेदनशीलता शामिल है। पिस्टन और सिलेंडर ब्लॉक के बीच कड़ी सहनशीलता के कारण स्कोरिंग को रोकने के लिए प्राचीन तरल पदार्थ की आवश्यकता होती है। निरंतर-ड्यूटी, उच्च-शक्ति अनुप्रयोगों के लिए पिस्टन इकाइयों को आरक्षित करें जहां मशीन के प्रदर्शन के लिए सटीक नियंत्रण और अधिकतम दक्षता अनिवार्य है।
कार्यान्वयन वास्तविकताएँ और सिस्टम ट्रेड-ऑफ़
ऊष्मा उत्पादन और शीतलन आवश्यकताएँ
यांत्रिक घर्षण और वॉल्यूमेट्रिक आंतरिक रिसाव सीधे गर्मी में परिवर्तित हो जाते हैं। अत्यधिक गर्मी हाइड्रोलिक द्रव को ख़राब कर देती है, चिकनाई गुणों को नष्ट कर देती है, और इलास्टोमेरिक सील को कठोर कर देती है। एक समर्पित हीट एक्सचेंजर आवश्यक है या नहीं यह निर्धारित करने के लिए आपको अपने एप्लिकेशन के निरंतर कर्तव्य चक्र का मूल्यांकन करना चाहिए। लंबे समय तक अधिकतम दबाव के करीब चलने वाले सिस्टम को लगभग निश्चित रूप से सक्रिय शीतलन की आवश्यकता होगी।
जब द्रव का तापमान 180°F (82°C) से अधिक हो जाता है, तो चिपचिपाहट काफी कम हो जाती है। यह पतला तरल पदार्थ आंतरिक फिसलन को बढ़ाता है, जिससे वॉल्यूमेट्रिक दक्षता कम हो जाती है और और भी अधिक गर्मी उत्पन्न होती है। यह थर्मल रनवे किसी सिस्टम को घंटों में नष्ट कर सकता है। हमेशा अपने जलाशय का आकार पर्याप्त रखें और उच्च-ड्यूटी-चक्र अनुप्रयोगों के लिए फोर्स्ड-एयर या वॉटर-कूल्ड हीट एक्सचेंजर्स स्थापित करें।
रेडियल और अक्षीय भार क्षमताएँ
स्प्रोकेट, पुली और प्रत्यक्ष वाहन भार आउटपुट शाफ्ट पर महत्वपूर्ण भौतिक बल लागू करते हैं। आपको इन विशिष्ट रेडियल (साइड) और अक्षीय (जोर) भार के तहत असर जीवन (एल10 जीवन) का मूल्यांकन करना चाहिए। मानक इकाइयाँ अक्सर केवल टॉर्क संचारित करने के लिए डिज़ाइन की जाती हैं, न कि भारी बाहरी यांत्रिक भार का समर्थन करने के लिए।
यदि एप्लिकेशन बल मानक असर रेटिंग से अधिक है, तो आपको हेवी-ड्यूटी असर विकल्प निर्दिष्ट करना होगा या बाहरी ओवरहंग लोड एडाप्टर को एकीकृत करना होगा। एक ओवरहंग लोड एडाप्टर आंतरिक शाफ्ट सील और बीयरिंग को बाहरी यांत्रिक तनाव से अलग करता है, जिससे समय से पहले शाफ्ट सील लीक और बेल्ट-संचालित या चेन-संचालित सेटअप में भयावह बीयरिंग विफलता को रोका जा सकता है।
शाफ्ट और माउंटिंग मानक (एसएई, आईएसओ और मीट्रिक)
मानक एसएई या आईएसओ आयामों के आधार पर सही माउंटिंग कॉन्फ़िगरेशन का चयन करें, जैसे 2-बोल्ट या 4-बोल्ट फ्लैंज। लोड प्रोफ़ाइल के आधार पर शाफ्ट कनेक्शन शैलियाँ सावधानीपूर्वक चुनें। स्प्लिंड शाफ्ट कुंजी वाले शाफ्ट की तुलना में उच्च-टोक़, बार-बार उलटने वाले भार को बेहतर ढंग से संभालते हैं। भारी आघात भार के तहत कुंजीयुक्त शाफ्टों के बाहर निकलने और कतरने का खतरा होता है।
उचित मानक के साथ भौतिक टॉर्क-ट्रांसफर मांगों का मिलान विश्वसनीय यांत्रिक एकीकरण सुनिश्चित करता है। मानक एसएई या आईएसओ माउंट का उपयोग भविष्य के घटक प्रतिस्थापन को भी सरल बनाता है। यदि कोई इकाई क्षेत्र में विफल हो जाती है, तो एक मानक एसएई बी 2-बोल्ट प्रतिस्थापन ढूंढना मालिकाना माउंटिंग कॉन्फ़िगरेशन की सोर्सिंग से कहीं अधिक आसान है।
द्रव अनुकूलता और निस्पंदन मानक
विभिन्न आंतरिक डिज़ाइनों के लिए विशिष्ट ISO स्वच्छता कोड की आवश्यकता होती है। तंग-सहिष्णुता घटकों की विनाशकारी विफलता को रोकने के लिए पिस्टन इकाइयां सख्त निस्पंदन (अक्सर आईएसओ 16/14/11 या बेहतर) की मांग करती हैं। गियर इकाइयाँ अपनी बड़ी आंतरिक मंजूरी के कारण अधिक उदार निस्पंदन (आईएसओ 20/18/15) को सहन करती हैं।
द्रव की चिपचिपाहट सीधे आंतरिक रिसाव और कोल्ड-स्टार्ट प्रदर्शन को प्रभावित करती है। सुनिश्चित करें कि आपका चयनित तरल पदार्थ संपूर्ण ऑपरेटिंग तापमान रेंज में उचित चिपचिपाहट बनाए रखता है। ठंड के मौसम में बहुत अधिक गाढ़े तरल पदार्थ का उपयोग करने से पंप में गुहिकायन हो जाएगा, जबकि ऑपरेटिंग तापमान पर बहुत पतले तरल पदार्थ का उपयोग करने से अत्यधिक आंतरिक फिसलन और गति में कमी हो जाएगी।
विक्रेता चयन और आपूर्ति श्रृंखला संबंधी विचार
जीवनचक्र रखरखाव और घटक दीर्घायु
खरीद निर्णय प्रारंभिक अधिग्रहण चरण से आगे बढ़ना चाहिए। घिसे-पिटे हिस्से के प्रतिस्थापन की आवृत्ति और मानक रखरखाव अंतराल का मूल्यांकन करें। निरंतर अनुप्रयोगों में अत्यधिक कुशल पिस्टन इकाइयां अक्सर सरल गियर इकाइयों की तुलना में अधिक दीर्घायु और समय के साथ कम ऊर्जा खपत प्रदर्शित करती हैं। अपने विशिष्ट कर्तव्य चक्र के सापेक्ष आंतरिक घटकों के स्थायित्व पर ध्यान दें।
फ़ील्ड सेवा की आसानी पर विचार करें. क्या मशीन से यूनिट को हटाए बिना शाफ्ट सील को बदला जा सकता है? क्या पुनर्निर्माण किट आसानी से उपलब्ध हैं? एक इकाई जिसे साधारण सील रिसाव के लिए फ़ैक्टरी सेवा की आवश्यकता होती है, एक व्यस्त निर्माण स्थल पर अस्वीकार्य डाउनटाइम का कारण बनेगी। उन डिज़ाइनों को प्राथमिकता दें जो फ़ील्ड यांत्रिकी द्वारा सीधे रखरखाव की अनुमति देते हैं।
लीड टाइम्स, उपलब्धता, और आफ्टरमार्केट सपोर्ट
आपूर्ति श्रृंखला लचीलापन सुनिश्चित करने के लिए मानक फ्रेम आकार और माउंटिंग फ्लैंज (एसएई/आईएसओ) का चयन करें। कस्टम या मालिकाना माउंटिंग कॉन्फ़िगरेशन अप्रत्याशित डाउनटाइम के दौरान आपके प्रतिस्थापन विकल्पों को गंभीर रूप से सीमित कर देता है। यदि कोई कस्टम इकाई विफल हो जाती है, तो आपको प्रतिस्थापन के लिए हफ्तों तक इंतजार करना पड़ सकता है, जिससे उत्पादन पूरी तरह से रुक जाएगा।
प्रोटोटाइप चरण के दौरान मजबूत एप्लिकेशन इंजीनियरिंग सहायता प्रदान करने वाले विक्रेताओं को प्राथमिकता दें। निरंतर औद्योगिक परिचालन को बनाए रखने के लिए विश्वसनीय आफ्टरमार्केट समर्थन और आसानी से उपलब्ध प्रतिस्थापन हिस्से महत्वपूर्ण हैं। एक मजबूत वितरण नेटवर्क वाला विक्रेता यह सुनिश्चित करता है कि आपको मशीन के डाउनटाइम को कम करते हुए प्रतिस्थापन हिस्से जल्दी मिल सकें।
निष्कर्ष
सफल आकार निर्धारण के लिए एक पुनरावृत्त प्रक्रिया की आवश्यकता होती है जो वास्तविक दुनिया की दक्षता हानि और यांत्रिक बाधाओं के साथ सैद्धांतिक गणना को संतुलित करती है। दो दशकों से अधिक की विशेष द्रव ऊर्जा विशेषज्ञता के साथ एक उद्योग-अग्रणी निर्माता के रूप में, BLINCE कठोर आकार विनिर्देशों से मेल खाने के लिए डिज़ाइन किए गए उच्च दक्षता वाले ऑर्बिटल मोटर्स, पिस्टन मोटर्स और हाइड्रोलिक पंपों का एक व्यापक पोर्टफोलियो प्रदान करता है। हमारी ISO 9001-प्रमाणित उत्पादन लाइनें शुरुआती टॉर्क को अधिकतम करने और आंतरिक स्लिप को कम करने के लिए उन्नत विनिर्माण सहनशीलता का उपयोग करती हैं, यह सुनिश्चित करते हुए कि आपका गणना किया गया विस्थापन सीधे विश्वसनीय क्षेत्र प्रदर्शन में तब्दील हो जाता है। अपने चयन को अंतिम रूप देने के लिए इन कार्रवाई योग्य चरणों का पालन करें:
अपनी सटीक यांत्रिक लोड आवश्यकताओं को परिभाषित करें , जिसमें आवश्यक रनिंग टॉर्क, शुरुआती टॉर्क और लक्ष्य ऑपरेटिंग गति शामिल है।
आवश्यक सैद्धांतिक विस्थापन की गणना करें , फिर विशिष्ट डिज़ाइन प्रकार के आधार पर उचित यांत्रिक और वॉल्यूमेट्रिक दक्षता व्युत्पन्न कारक लागू करें।
सभी भौतिक लोड बाधाओं को सत्यापित करें ।रेडियल शाफ्ट लोड, ऑपरेटिंग तापमान और उपलब्ध माउंटिंग स्थान सहित
अपना पूरा एप्लिकेशन डेटा इकट्ठा करें और सिस्टम डिज़ाइन को अंतिम रूप देने से पहले अपने विनिर्देशों की पुष्टि करने के लिए एक एप्लिकेशन इंजीनियर से परामर्श लें।
अक्सर पूछे जाने वाले प्रश्न
प्रश्न: आप हाइड्रोलिक मोटर विस्थापन की गणना कैसे करते हैं?
ए: विस्थापन को हल करने के लिए मानक प्रवाह सूत्र को पुनर्व्यवस्थित करें: विस्थापन = (प्रवाह दर x 231) / आरपीएम। फिर आपको आंतरिक द्रव स्लिप को ध्यान में रखने के लिए इस सैद्धांतिक परिणाम को इकाई के वॉल्यूमेट्रिक दक्षता प्रतिशत से विभाजित करना होगा और अपनी लक्ष्य गति तक पहुंचने के लिए आवश्यक वास्तविक विस्थापन निर्धारित करना होगा।
प्रश्न: हाइड्रोलिक मोटर में स्टार्टिंग टॉर्क और रनिंग टॉर्क के बीच क्या अंतर है?
ए: स्टार्टिंग टॉर्क स्थैतिक घर्षण पर काबू पाने और भार को आगे बढ़ाना शुरू करने के लिए आवश्यक बल है। रनिंग टॉर्क भार को गतिशील रखने के लिए आवश्यक बल है। कम प्रारंभिक यांत्रिक दक्षता और स्थैतिक घर्षण के कारण, किसी लोड को शुरू करने के लिए उसे चलाने की तुलना में हमेशा अधिक दबाव की आवश्यकता होती है।
प्रश्न: भारी भार के तहत मेरी हाइड्रोलिक मोटर की गति क्यों कम हो जाती है?
उत्तर: लोड के तहत गति में कमी आंतरिक स्लिप के कारण होती है, जो वॉल्यूमेट्रिक दक्षता को प्रभावित करती है। जैसे-जैसे भारी भार को संभालने के लिए सिस्टम का दबाव बढ़ता है, अधिक तरल पदार्थ क्लीयरेंस के माध्यम से आंतरिक कार्य तंत्र को बायपास कर देता है, जिससे आउटपुट शाफ्ट पर वास्तविक घूर्णी गति कम हो जाती है।
प्रश्न: क्या हाइड्रोलिक पंप को हाइड्रोलिक मोटर के रूप में इस्तेमाल किया जा सकता है?
ए: कुछ विशिष्ट गियर और पिस्टन डिज़ाइन द्वि-दिशात्मक और विनिमेय हैं। हालाँकि, कई पंपों में रोटरी एक्चुएटर के रूप में काम करते समय अनुभव होने वाले विशिष्ट बलों और दबावों को संभालने के लिए आवश्यक आंतरिक असर संरचनाओं या केस ड्रेन कॉन्फ़िगरेशन का अभाव होता है।
प्रश्न: हाइड्रोलिक मोटर के अत्यधिक गर्म होने का क्या कारण है?
ए: ओवरहीटिंग घटक के घिसाव, रेटेड दबाव या गति से ऊपर लगातार संचालन, अपर्याप्त जलाशय आकार, या द्रव चिपचिपापन टूटने के कारण अत्यधिक आंतरिक रिसाव से उत्पन्न होती है। ये सभी कारक घर्षण बढ़ाते हैं और द्रव ऊर्जा को सीधे ऊष्मा में परिवर्तित करते हैं।
प्रश्न: मैं हाई-स्पीड, लो-टॉर्क (एचएसएलटी) और लो-स्पीड, हाई-टॉर्क (एलएसएचटी) मोटर के बीच कैसे चयन करूं?
ए: डायरेक्ट-ड्राइव भारी उठाने या मोड़ने की आवश्यकता वाले अनुप्रयोगों के लिए एलएसएचटी चुनें, जैसे विंच और कन्वेयर। तेज़, निरंतर रोटेशन की आवश्यकता वाले अनुप्रयोगों के लिए एचएसएलटी चुनें, जैसे कि फैन ड्राइव या सेंट्रीफ्यूगल पंप, जहां उच्च टॉर्क प्राथमिक आवश्यकता नहीं है।
प्रश्न: मैं त्वरित अनुमान के लिए हाइड्रोलिक मोटर टॉर्क और स्पीड कैलकुलेटर का उपयोग कैसे करूं?
ए: अपने ज्ञात डिज़ाइन पैरामीटर, जैसे उपलब्ध प्रवाह, अधिकतम दबाव और लक्ष्य आरपीएम इनपुट करें। कैलकुलेटर सैद्धांतिक आउटपुट प्रदान करता है। इन परिणामों को हमेशा निर्माता प्रदर्शन चार्ट के साथ क्रॉस-रेफरेंस करें और वास्तविक क्षेत्र उपयुक्तता की पुष्टि करने के लिए दक्षता व्युत्पन्न लागू करें।